English
FlexiQuad: ETH Zürich bouwt zachte drone die tegen een botsing kan
Onderzoekers van ETH Zürich bouwden FlexiQuad, een drone met een buigzaam ringvormig frame. Bij een botsing veert het frame mee in plaats van te breken. Het prototype van 405 gram haalt toch meer dan 80 kilometer per uur.
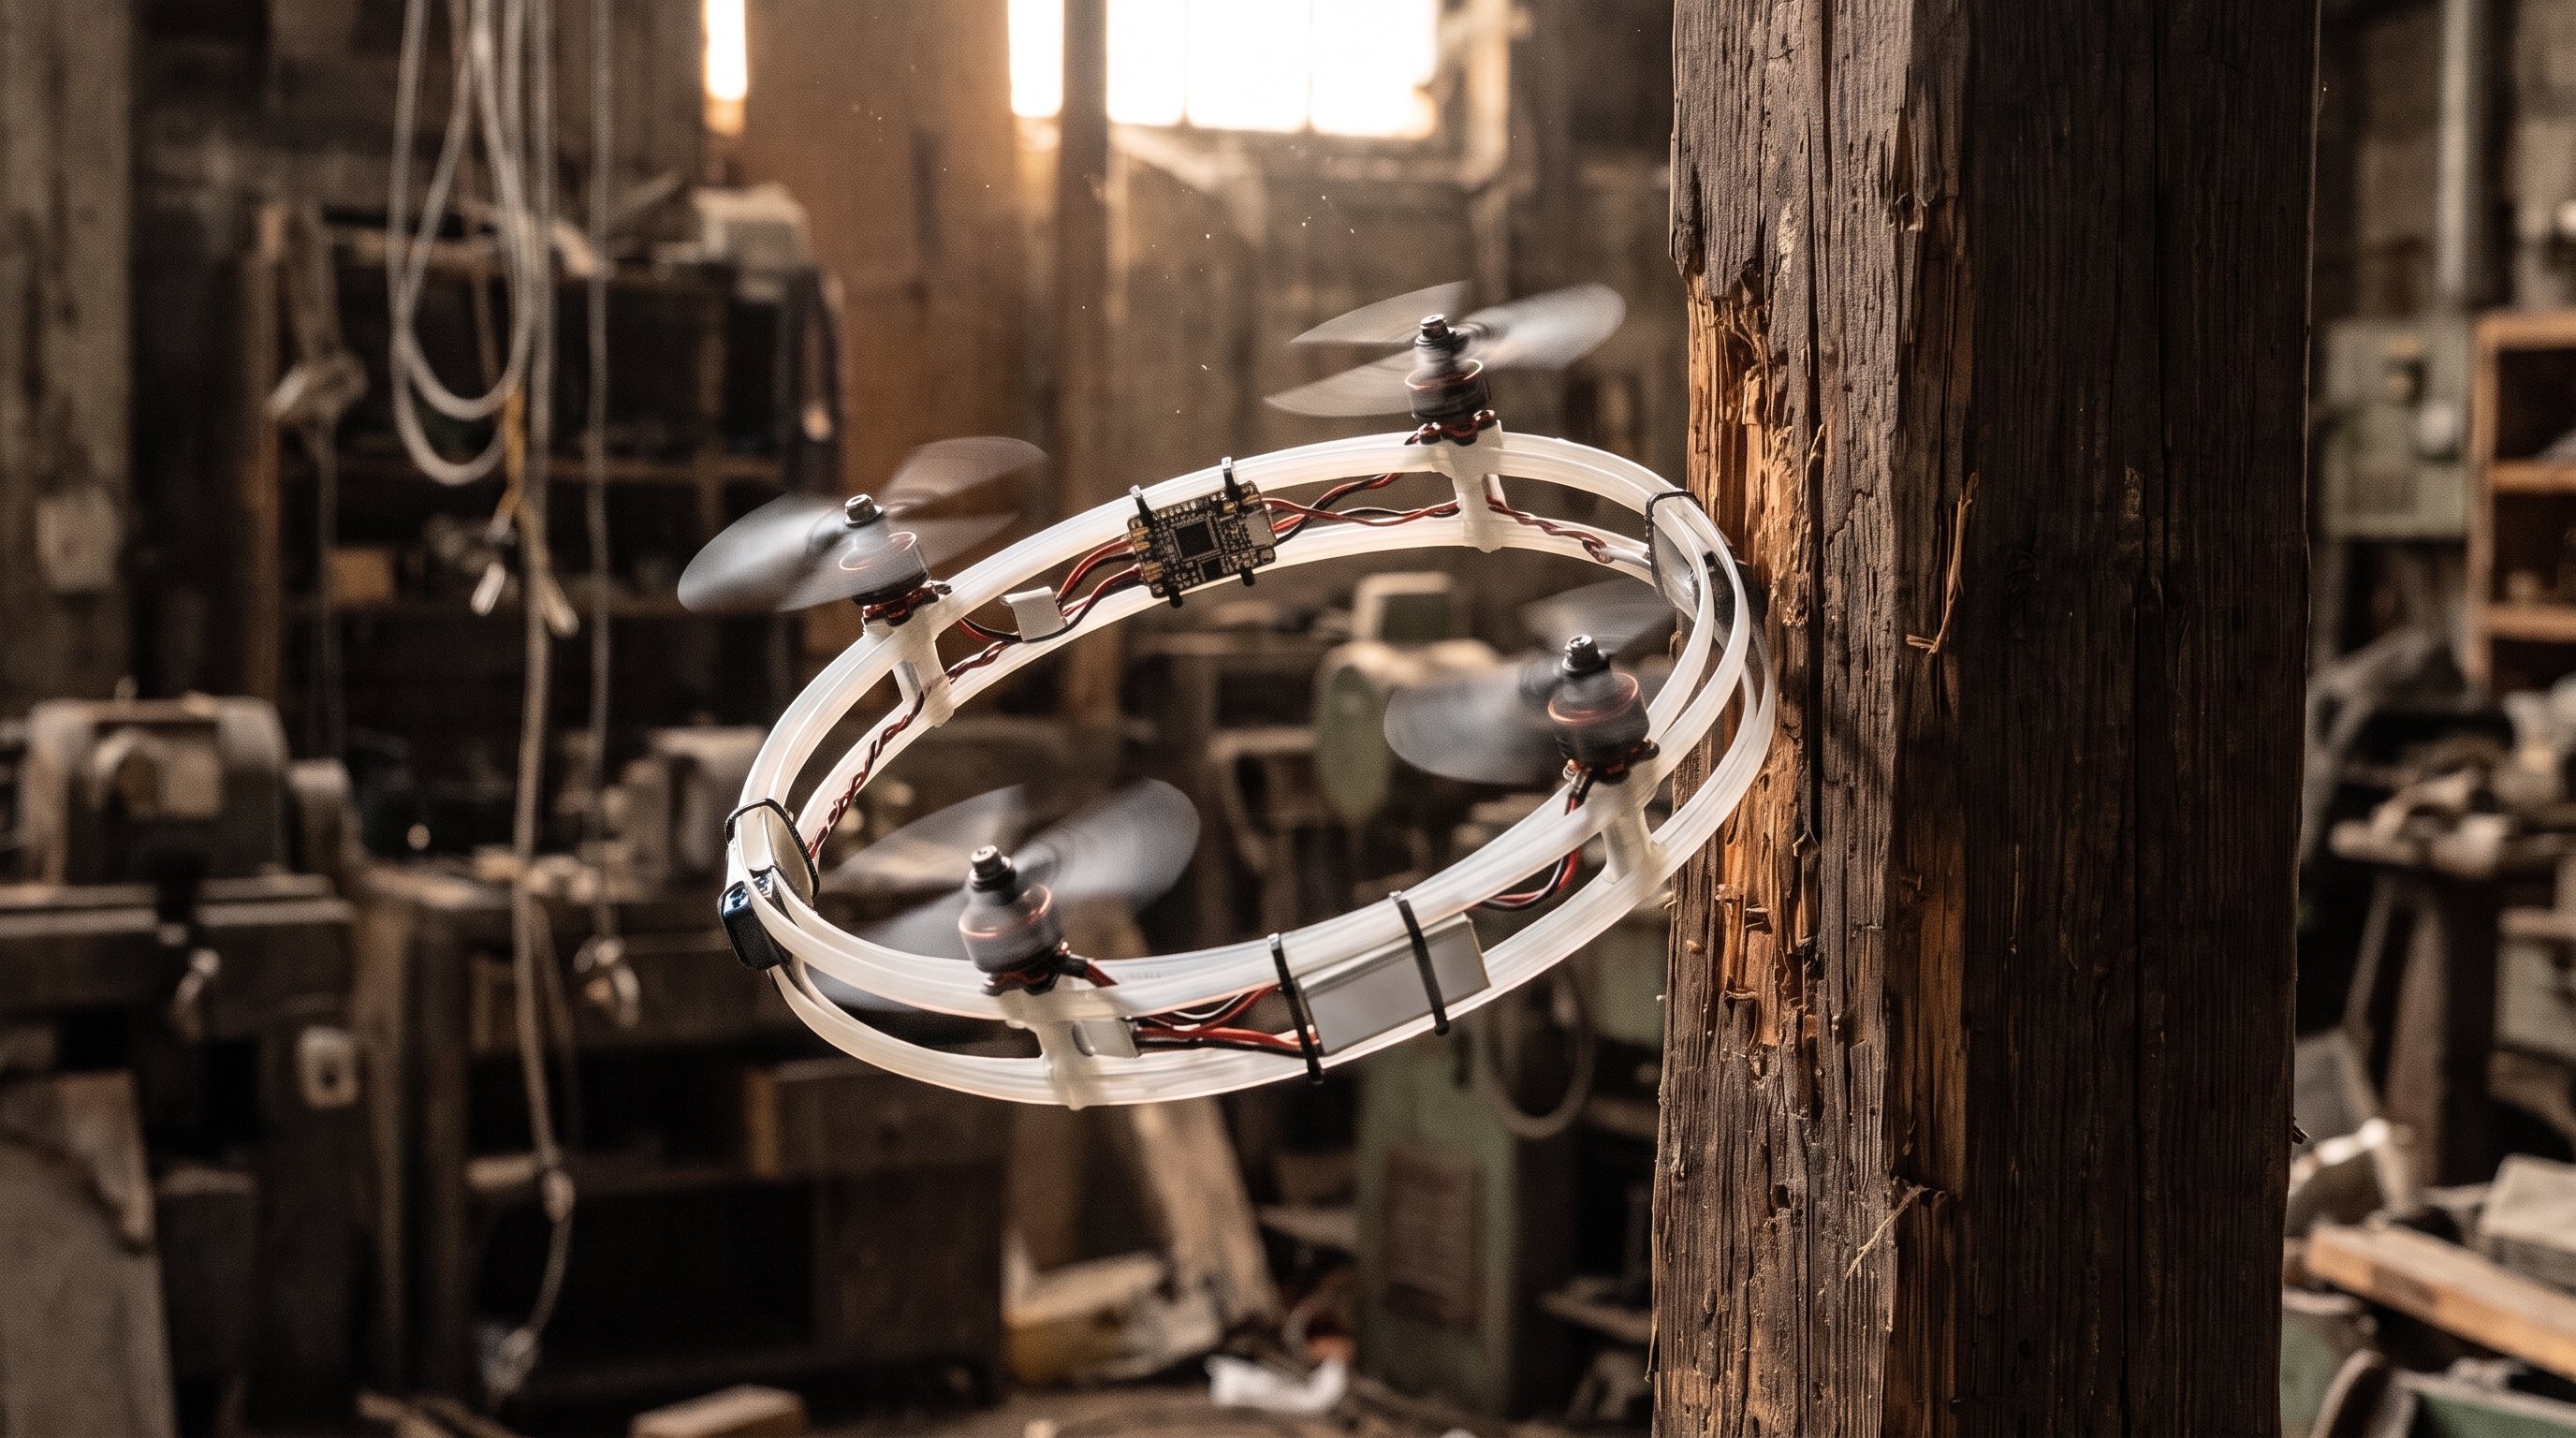
Een gewone drone met vier propellers (een quadcopter) heeft een stijf frame: vier armen vast aan een hard middenstuk. Daardoor vliegt hij precies en wendbaar. Maar een onverwachte tik tegen een muur of tak kan hem uit balans brengen of kapotmaken. Daarom vliegen drones in rommelige ruimtes vaak voorzichtig en langzaam.
Onderzoekers van de Zwitserse technische universiteit ETH Zürich kozen een andere aanpak. Hun drone, genaamd FlexiQuad, heeft geen stijf middenstuk maar een zachte, ringvormige constructie. De propellers, de batterijen en de besturingselektronica zitten verdeeld over die ring. Bij een botsing vervormt de ring even en vangt zo een deel van de klap op. Daarna veert hij terug.
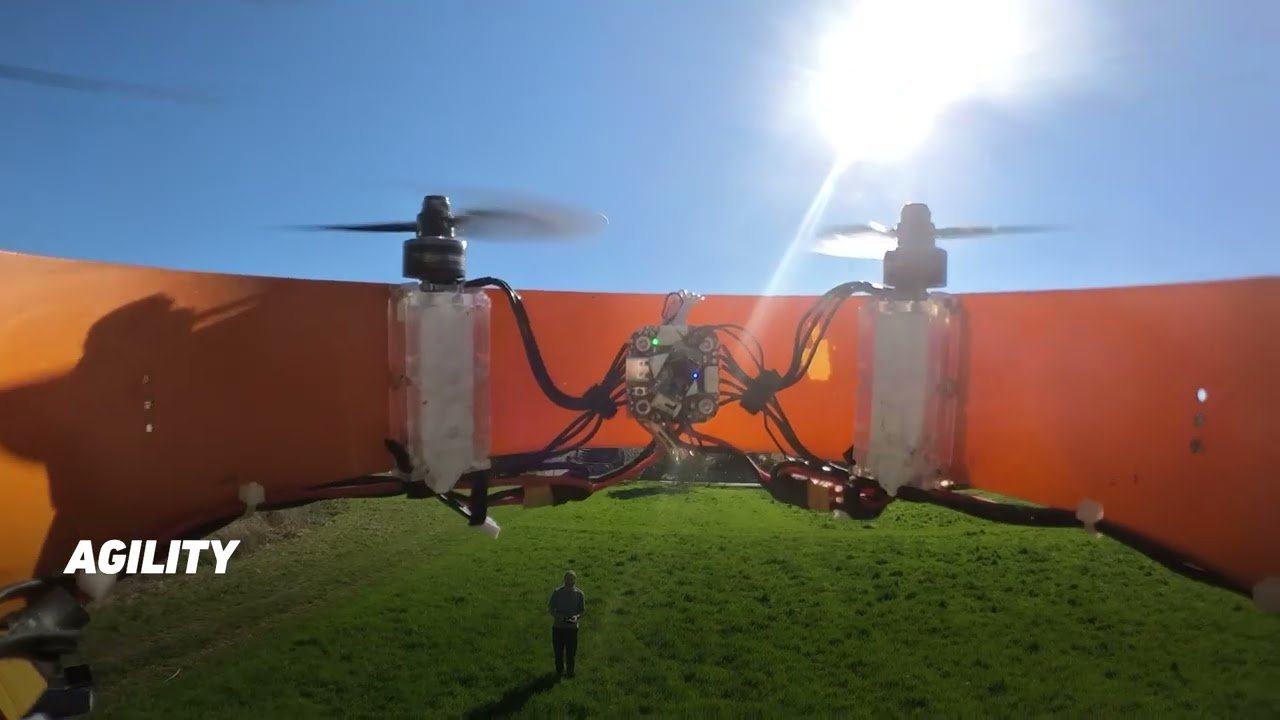
Afspelen laadt YouTube, dat cookies kan plaatsen. Meer uitleg
Zacht waar het moet, stijf waar het telt
Het frame is niet in elke richting even buigzaam. Onderzoeker Luca Girardi, die er ongeveer vijf jaar aan werkte, en Stefano Mintchev keken daarvoor naar vogels en insecten. Hun vleugels buigen in sommige richtingen mee en blijven in andere richtingen stijf. Zo werkt FlexiQuad ook: opzij geeft het frame mee, maar van boven naar beneden is het stijf genoeg om de kracht van de propellers over te brengen. Daardoor kan de drone gewoon blijven vliegen.
Die buigzaamheid kost weinig snelheid. Volgens de onderzoekers haalt het prototype van 405 gram meer dan 80 kilometer per uur en versnelt het ongeveer even snel als een drone met een stijf frame. In het onderzoeksartikel, dat nog niet door vakgenoten is beoordeeld, staan meer resultaten:
- de drone overleefde frontale botsingen bij 5 meter per seconde (18 kilometer per uur) zonder schade;
- hij kan volgens de onderzoekers vier keer zo goed tegen botsingen als een vergelijkbare stijve drone;
- bij een schampende botsing waren de krachten die hem uit balans duwen 39 keer kleiner;
- het frame kan helemaal samengedrukt worden, zodat de drone door een opening vliegt die maar 70 procent zo breed is als hijzelf.
ETH Zürich meldt dat het team de drone in botsingstests met ongeveer 25 kilometer per uur tegen obstakels liet vliegen. Het frame boog even door en de drone vloog verder.
De buigzame ring kan ook dingen vastpakken. In proeven pakte FlexiQuad een zachte EHBO-tas op, droeg die en zette hem weer neer. Hij tilde ook een lading op die zwaarder was dan de drone zelf.
Goedkoop, opvouwbaar en bedoeld voor lastige plekken
Het materiaal voor het frame kost minder dan 15 Zwitserse frank. De platte delen van het frame passen in een middelgrote koffer. Met snelsluitingen en insteekbatterijen moet de drone in de toekomst ter plekke snel in elkaar te zetten zijn.
De onderzoekers denken aan plekken waar een stijve drone snel vastloopt: de ballasttanks van schepen inspecteren, zoeken naar mensen in ingestorte gebouwen en metingen doen in dichte bossen. Omdat de drone kan samendrukken, kan een groter exemplaar met meer sensoren en een langere vliegtijd toch door smalle openingen.
Er is patent aangevraagd op het ontwerp. De uitvinding is genomineerd voor de Spark Award van ETH Zürich, die op 26 november 2026 wordt uitgereikt. Mintchev is inmiddels hoogleraar landbouwrobotica aan de Universiteit van Bonn; Girardi werkt nu bij het Mobile Robotics Lab van ETH Zürich.
Wat nog moet gebeuren
Na een botsing trilt het buigzame frame nog even na. Daardoor worden camerabeelden wazig, en dat maakt zelfstandig navigeren lastiger. Het team leert de drone daarom met reinforcement learning (de computer leert door te proberen en beloond te worden) om zich na een klap met zijn eigen bewegingssensoren weer stabiel te krijgen en daarna zelfstandig verder te vliegen. Betrouwbaar zelfstandig vliegen buiten het lab is de volgende stap.
Wat betekent dit voor de weg naar de singulariteit?
Machines die zelfstandig in de echte wereld werken, krijgen steeds te maken met onverwachte obstakels. Tot nu toe moest een drone kiezen: snel en wendbaar met een stijf frame, of veilig en langzaam. FlexiQuad laat zien dat een drone allebei kan zijn. Een robot die een botsing gewoon opvangt, hoeft niet elk obstakel perfect te ontwijken. Samen met besturing die leert van botsingen brengt dat drones dichterbij die zelfstandig in ingestorte gebouwen, scheepsruimen of bossen hun werk doen.