Zachte keverrobot met kunstspieren laat zich met één vinger besturen
Onderzoekers van KAIST, Caltech en NTU Singapore bouwden een kleine zachte robot naar het voorbeeld van een kever. Je stuurt hem met je vinger en krijgt meteen beeld en gevoel terug. De volgende stap: sneller en zuiniger worden.
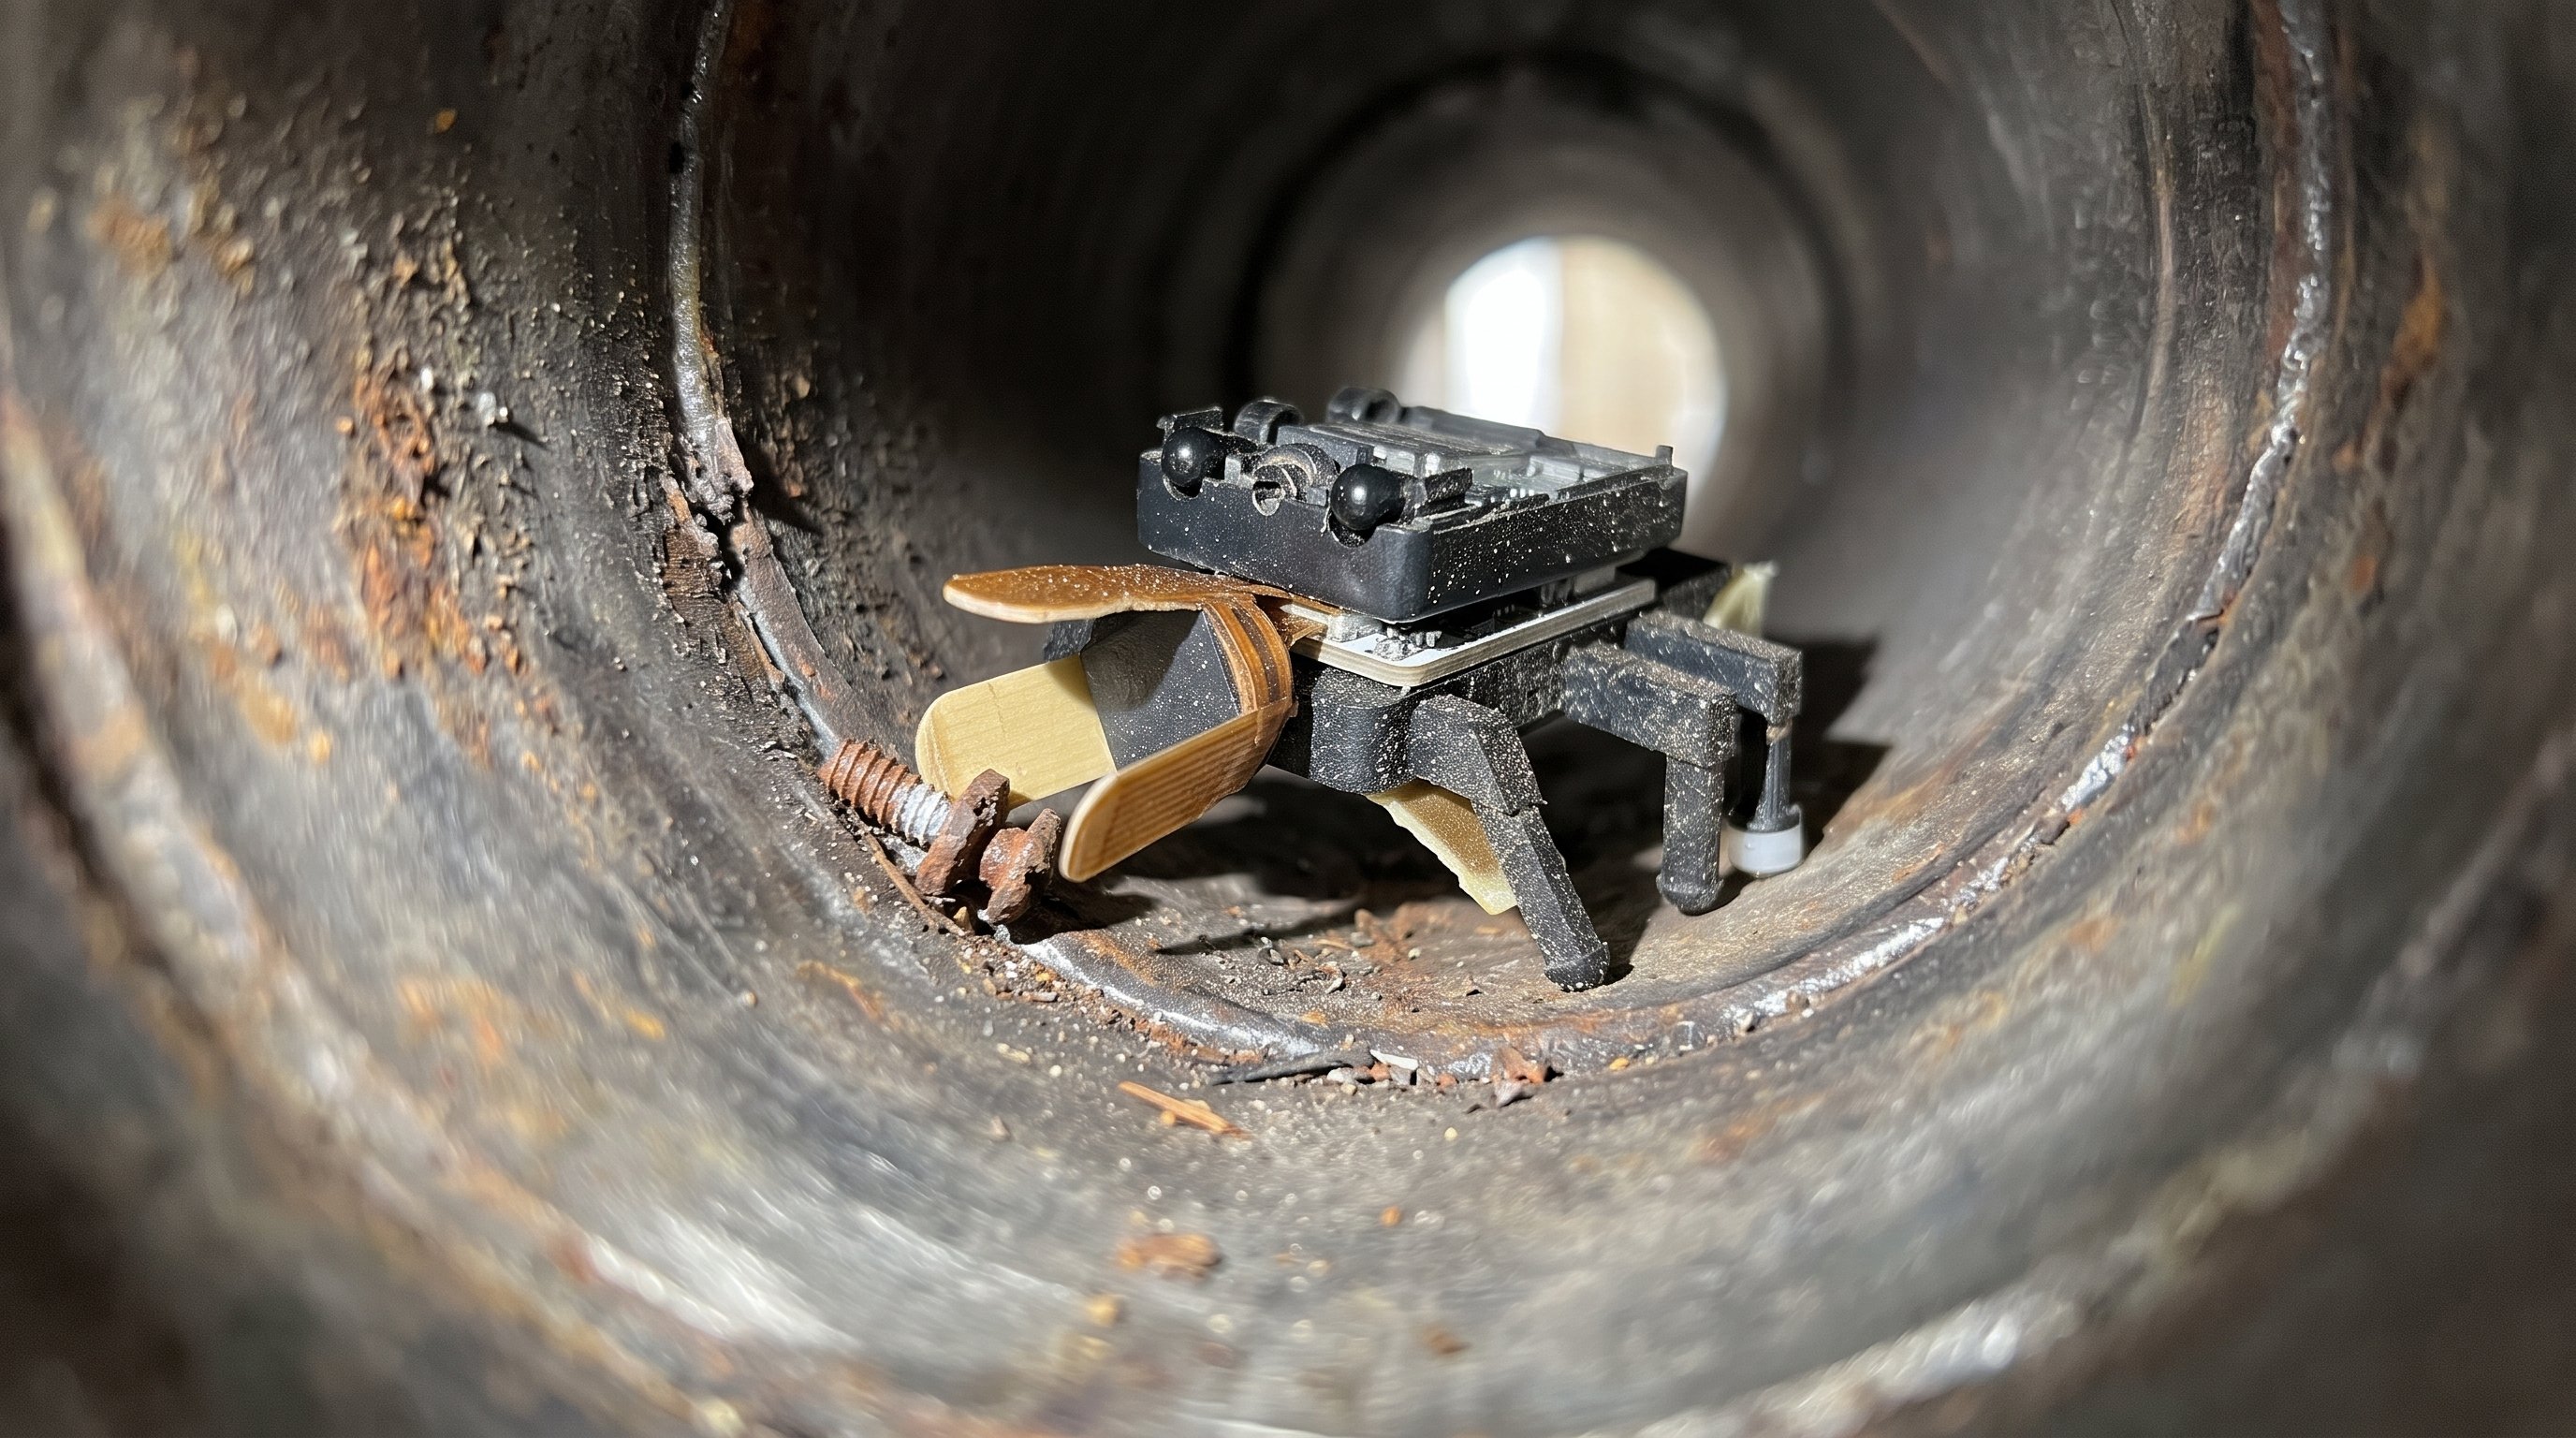
Een kleine robot die loopt als een kever, dingen kan oppakken en zich laat besturen door één vinger te buigen. Dat hebben onderzoekers in Zuid-Korea, de Verenigde Staten en Singapore gebouwd. Hun robot heet BeetleBot. Bijzonder is dat de besturing twee kanten op werkt: de gebruiker geeft opdrachten, en de robot stuurt meteen camerabeelden en informatie over wat hij aanraakt terug.
Het team staat onder leiding van professor Sang Ouk Kim van het Zuid-Koreaanse instituut KAIST. Ook de groepen van professor Wei Gao van het California Institute of Technology (Caltech) en professor Hirotaka Sato van de Nanyang Technological University (NTU) in Singapore werkten mee. Eerste auteur is Inho Kim, nu docent aan Sungkyunkwan University. Het onderzoek verscheen op 19 augustus 2026 in het wetenschappelijke tijdschrift Science Advances; KAIST maakte het op 13 oktober bekend.
Spieren die krimpen door warmte
De meeste robots bewegen met elektromotoren. Die zijn hard en lastig heel klein te maken. Zachte robots gebruiken daarom vaak kunstspieren: materialen die zelf samentrekken, net als een echte spier.
De kunstspieren van BeetleBot zijn met een 3D-printer gemaakt van een rubberachtig kunststof dat korter wordt als het warm wordt. Elektrische stroom door draadjes in de spier zorgt voor die warmte. Volgens het techblad New Atlas krimpen de spieren tot 45 procent bij een temperatuur van 110 graden Celsius. Koelen ze af, dan krijgen ze hun oude vorm terug.
Om te bepalen waar de spieren moesten komen, keken de onderzoekers naar de pootspieren en gewrichten van de kever Mecynorrhina torquata, een van de grootste insecten ter wereld. Elke groep spieren kan apart worden aangestuurd, in een volgorde die je kunt aanpassen. Zo kan de robot vooruit lopen en naar links en rechts draaien.
Een grijper die voelt
Om dingen vast te pakken bouwde het team een zachte grijper, naar het voorbeeld van de kaken waarmee kevers iets vasthouden. Die grijper werkt met dezelfde kunstspieren en heeft een druksensor. Drukt de grijper ergens op, dan komen twee kleine metalen laagjes in de sensor dichter bij elkaar. Dat verandert een elektrisch signaal, en daaruit leest de robot af hoe hard hij knijpt.
Besturen met een vinger
De gebruiker draagt een rekbare pleister op een vinger. Daarin zitten koolstofnanobuisjes: piepkleine buisjes van koolstof die stroom geleiden. Buig je de vinger, dan rekt de pleister uit en verandert de stroom die erdoor kan. Die signalen worden vier opdrachten: vooruit, links, rechts en vastpakken. Ze gaan draadloos via Bluetooth naar de robot.
Een kleine camera op de robot laat de gebruiker zien waar hij is. De druksensor vertelt of de grijper iets vasthoudt. Op basis van die beelden en dat gevoel kiest de gebruiker de volgende beweging.
In het lab liet de robot zien dat hij om obstakels heen kon, naar een voorwerp toe kon lopen, het kon oppakken en het naar een andere plek kon brengen.
Alles in één kleine robot
Volgens de onderzoekers worden bewegen, voelen en besturen bij zachte robots vaak als losse onderdelen gebouwd. Bij BeetleBot zitten ze samen in één klein systeem. Dat maakt het makkelijker om de robot op afstand echt werk te laten doen.
Daar denken de onderzoekers ook aan: kijken in smalle ruimtes waar mensen moeilijk bij kunnen, bijvoorbeeld in machines of fabrieksinstallaties, en kleine voorwerpen ophalen. Eerst moeten de spieren sneller en zuiniger worden en moet de stroomvoorziening beter. Het opwarmen van de spieren kost volgens New Atlas veel energie. Daarna wil het team de robot testen in echte werkomgevingen.
Wat betekent dit voor de weg naar de singulariteit?
Robots worden pas echt nuttig als ze ook kunnen werken op plekken waar mensen en grote machines niet komen. BeetleBot laat zien dat een kleine, zachte robot kan lopen, grijpen, kijken en voelen, en dat een mens hem met een eenvoudige vingerbeweging kan besturen. Nu stuurt nog een mens elke stap. Wordt de robot sneller en zuiniger, dan komen kleine helpers dichterbij die zelf in een machine kunnen kijken of een los onderdeel kunnen ophalen.