Vierpotige robot lost reuzen-Rubiks kubus op met alleen zijn poten
Onderzoekers van ETH Zürich en Nvidia leerden een vierpotige inspectierobot een reuzen-Rubiks kubus op te lossen met alleen zijn poten. Hij kantelt de kubus en draait de lagen, zonder hulp van mensen. Alle drie de pogingen lukten, elk in acht tot negen minuten.
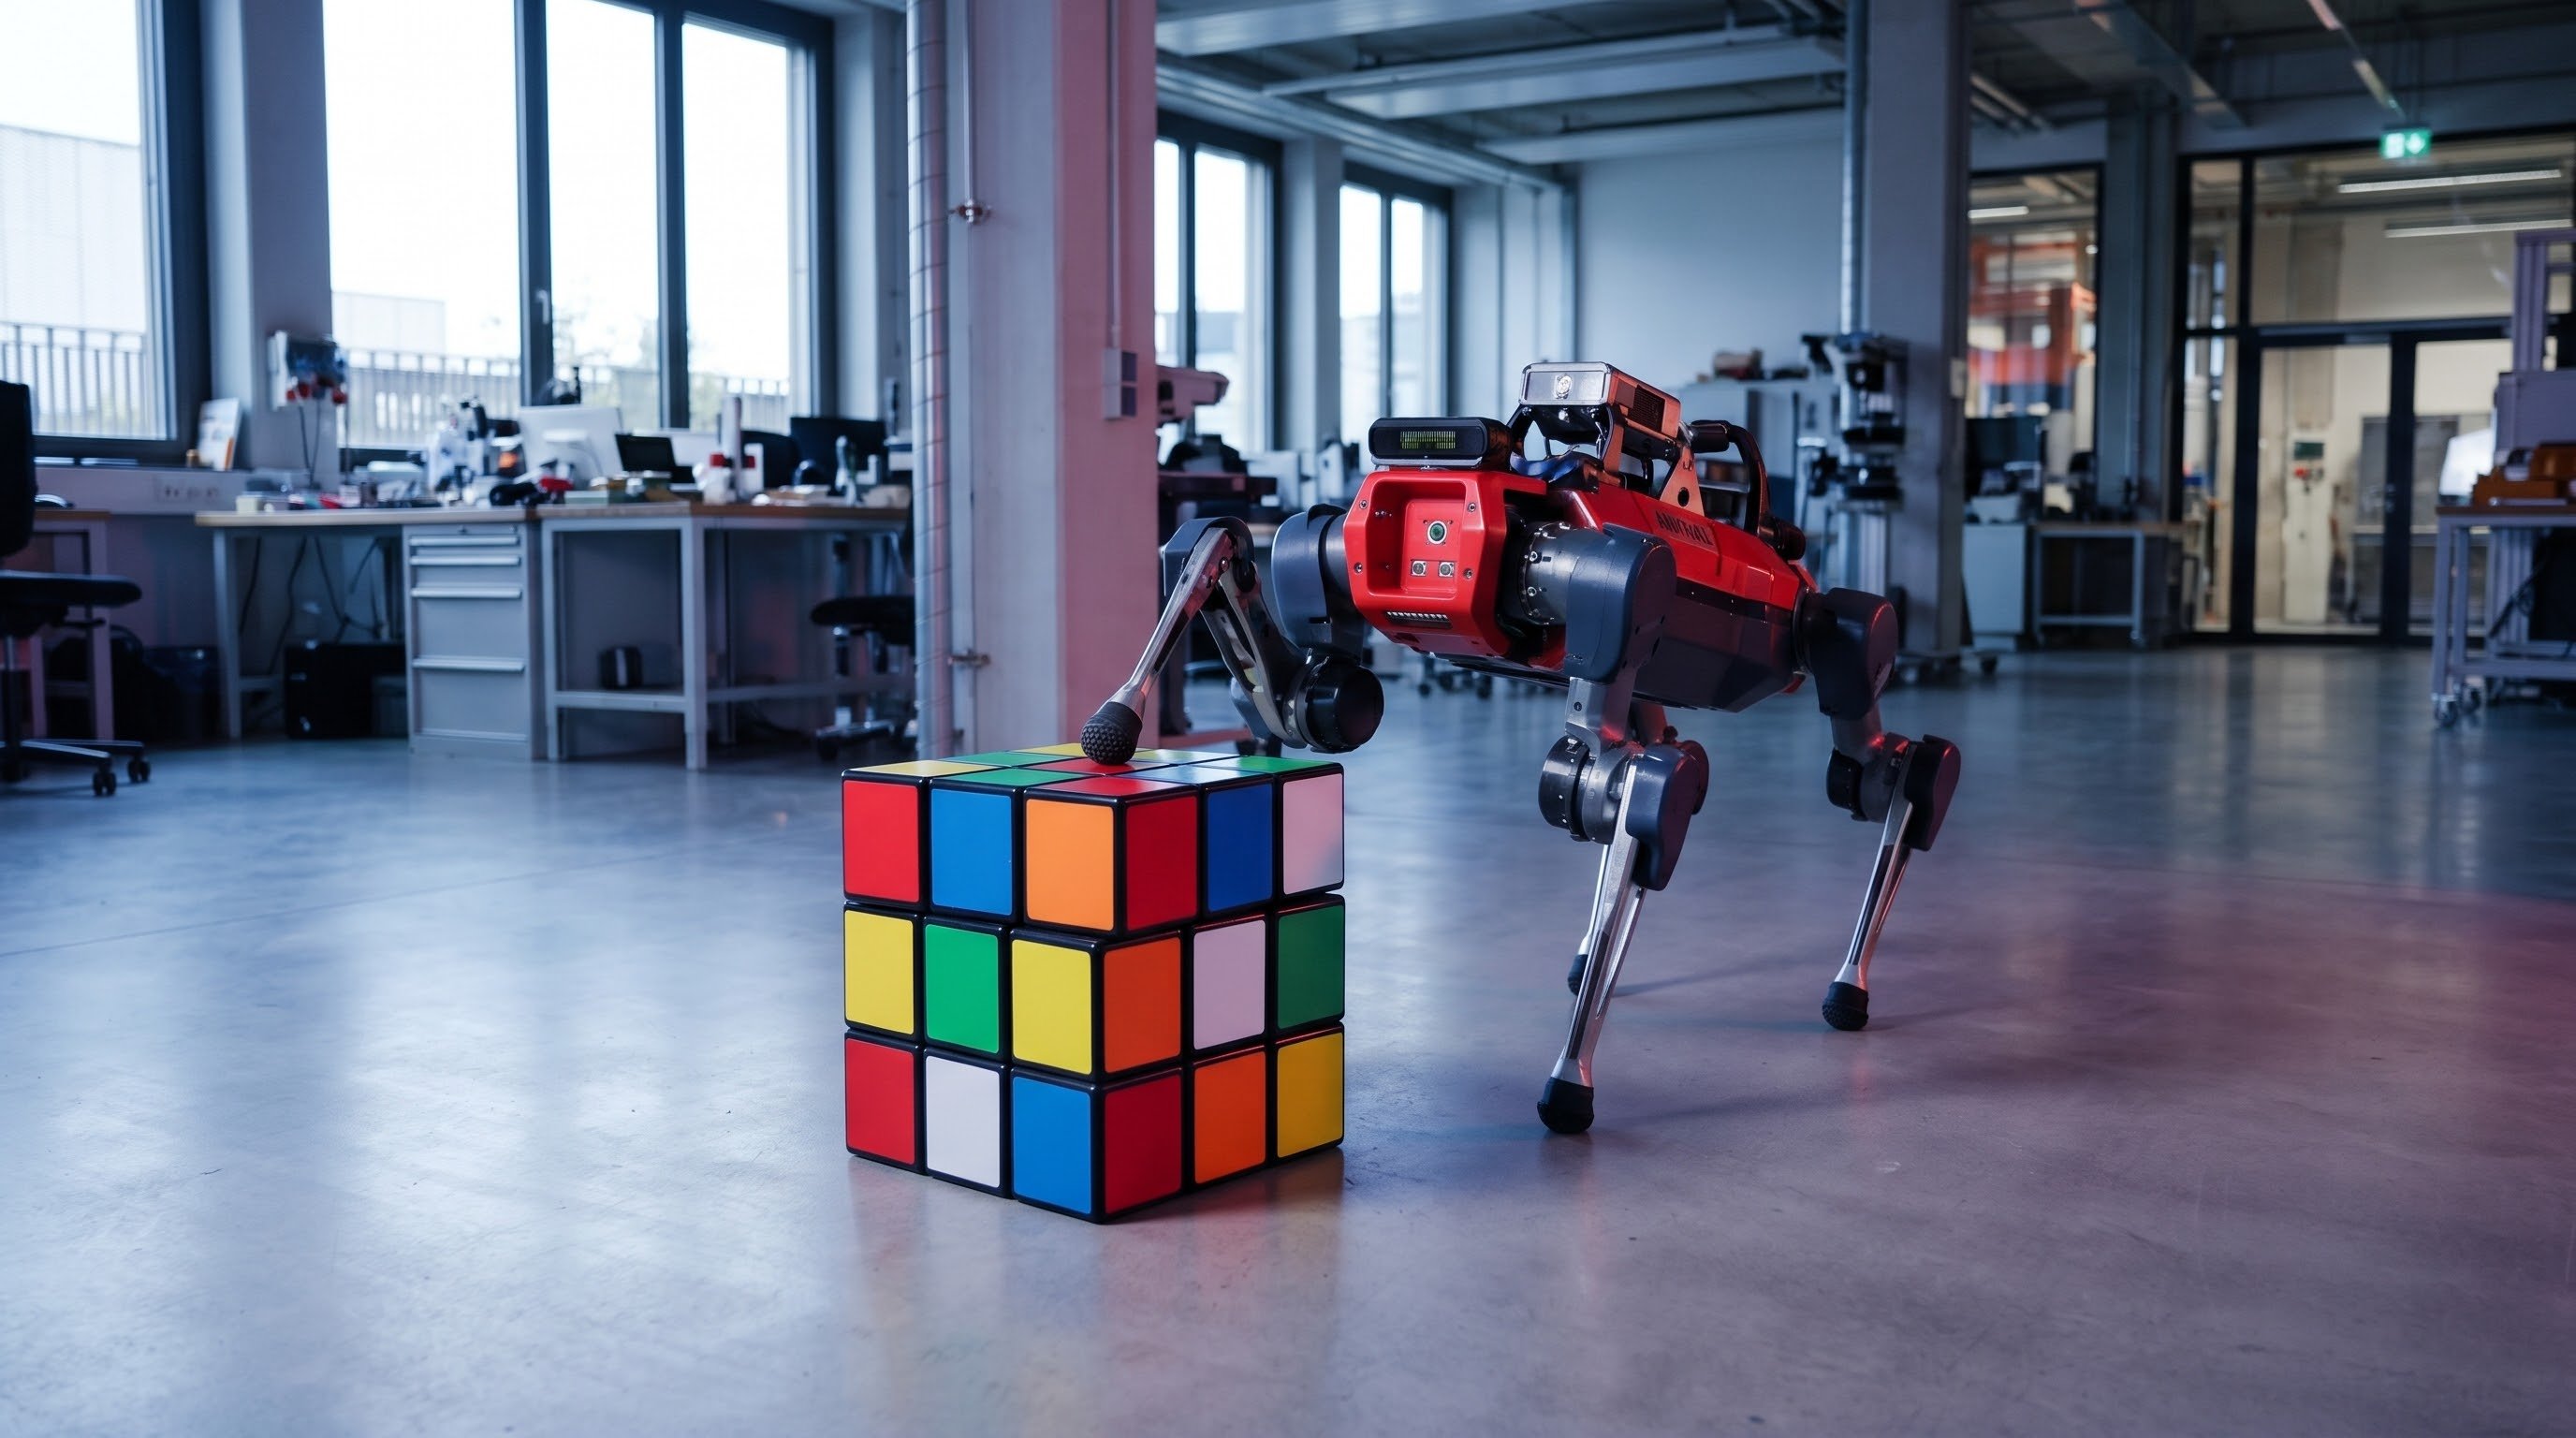
Robots op vier poten, zoals de Zwitserse inspectierobot ANYmal, lopen inmiddels moeiteloos over trappen, stenen en bouwplaatsen. Maar zodra ze iets moeten vastpakken of verplaatsen, hebben ze meestal een extra robotarm nodig. Zo'n arm maakt de robot zwaarder, duurder en ingewikkelder. Onderzoekers proberen daarom al een paar jaar of een robot zijn eigen poten als handen kan gebruiken. Dat heet pedipulatie: dingen bewegen met je voeten.
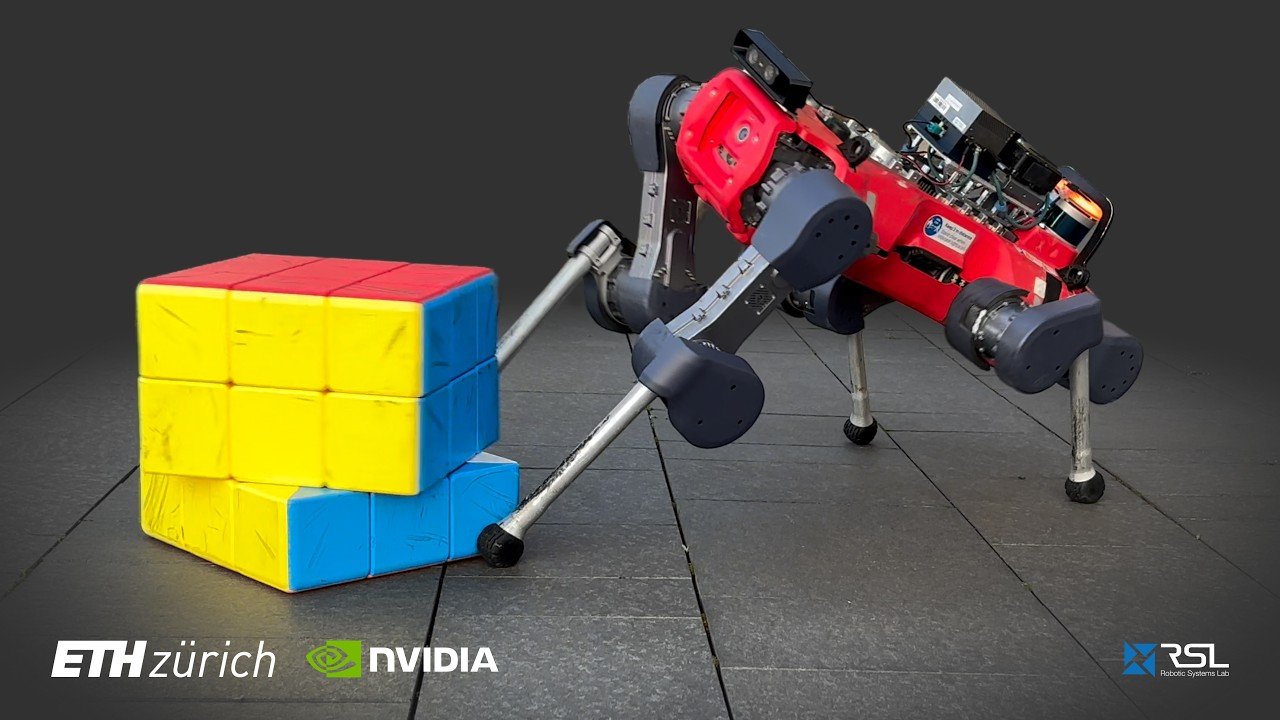
Een team van het Robotic Systems Lab van ETH Zürich laat nu zien hoe ver dat kan gaan, samen met een onderzoeker van chipmaker Nvidia. Hun ANYmal lost helemaal zelf een reuzenversie van de Rubiks kubus op, en raakt de puzzel daarbij alleen met zijn voeten aan. Het team zette het onderzoek op 17 oktober 2026 online en liet twee dagen later een video van de proef zien.
Afspelen laadt YouTube, dat cookies kan plaatsen. Meer uitleg
Waarom dit zo lastig is
Een Rubiks kubus oplossen bestaat uit drie stappen: kijken hoe de kleuren liggen, uitrekenen welke draaiingen nodig zijn, en die draaiingen uitvoeren. Het rekenwerk is voor een computer eenvoudig; daar bestaan al lang goede programma's voor. Het moeilijke deel is het uitvoeren.
De robot moet de kubus soms kantelen om een andere kant naar voren te krijgen. Daarbij mag geen enkele laag verschuiven. Gebeurt dat toch, dan klopt het plan niet meer en loopt de rest van de oplossing vast. Om een laag te draaien, zet de robot één voorpoot op de kubus om die stil te houden. Met de andere voorpoot duwt hij de bovenste twee lagen een kwartslag rond. Ondertussen moet hij zelf in evenwicht blijven. En dat ongeveer dertig keer achter elkaar, zonder fout.
Eerst rondkijken, dan rekenen
De robot begint met een rondje om de kubus. Met een camera die ook afstand meet, bekijkt hij de zijkanten. Kan hij een kant niet zien, dan kantelt hij de kubus. Zo stelt hij stap voor stap de hele kleurenverdeling samen. In tests herkende het systeem binnen alle vakjes goed, en buiten 98,7 procent.
Daarna rekent een bestaand oplosprogramma uit welke draaiingen nodig zijn. Een tweede programma zet die om in een reeks handelingen die de robot beheerst: naar de juiste plek lopen, de kubus naar voren of naar achteren kantelen, of een laag linksom of rechtsom draaien. Na elke handeling kijkt de robot opnieuw waar de kubus precies staat, zodat hij zich goed kan neerzetten voor de volgende stap.
Oefenen in de computer
De bewegingen zelf heeft niemand voorgeprogrammeerd. De robot leerde ze met versterkend leren: in een computersimulatie probeert hij een beweging heel vaak, en krijgt hij een beloning als die goed gaat. Bijvoorbeeld als zijn voet op de juiste plek komt, de kubus kantelt en er geen laag verschuift.
Dat gebeurde in twee rondes. Eerst leerde een virtuele "leraar" de beweging. Die mocht in de simulatie alles weten, zoals de precieze stand van de kubus. Daarna leerde een "leerling" de leraar na te doen met alleen wat de echte robot ook heeft: de beelden van zijn twee voorste camera's en de stand van zijn gewrichten. Vergelijk het met een kok die een recept eerst leert met weegschaal en thermometer, en het daarna op het oog en op gevoel kan maken. Die leerling stuurt nu de echte robot aan.
Om de overstap naar de echte wereld te laten slagen, varieerden de onderzoekers in de simulatie steeds het gewicht van robot en kubus, hoe glad de vloer was en hoe stroef de lagen draaiden. Ook gaven ze de virtuele robot af en toe een duw. Zo leerde hij niet op één precieze situatie te rekenen.
Ook in Zuid-Korea werken onderzoekers aan robots die kracht zetten en tegelijk hun evenwicht bewaren. Daar duwt een mensachtige robot al lopend tot 35 kilo voor zich uit, en ook die robot oefende eerst eindeloos in een simulatie. Het verschil zit in het lichaam: de Koreaanse robot heeft armen, terwijl ANYmal laat zien dat je voor nauwkeurig werk niet per se armen nodig hebt.
Drie keer raak
Op de echte robot lukten alle drie de pogingen, zonder dat een mens hoefde in te grijpen. Elke oplossing kostte ongeveer dertig stappen en duurde acht tot negen minuten. Kleine foutjes, zoals een laag die niet helemaal recht stond, ving de robot onderweg zelf op.
Het team testte ook hoe stevig de vaardigheden zijn. De robot kantelde en draaide de kubus op een gladde vloer, op kinderkopjes en op bemoste stenen. Hij ging gewoon door als iemand met een touw aan zijn poot trok of de kubus met een stok wegduwde. Het kantelen lukte zelfs met een kleine doos en een ronde bus.
Wat er nog moet gebeuren
De robot heeft voor deze ene kubus speciaal geoefend, en de proef op de echte robot bestond uit drie oplossingen. Om dit soort vaardigheden buiten het lab nuttig te maken, moet een robot ook voorwerpen kunnen hanteren waarvoor hij niet apart heeft getraind. De tests met de doos en de bus laten zien dat het kantelen nu al iets verder reikt dan deze ene puzzel.
Wat betekent dit voor de weg naar de singulariteit?
Robots worden pas echt nuttig als ze niet alleen kunnen rondlopen, maar ook iets kunnen doen met de dingen om zich heen. Deze proef laat zien dat een gewone looprobot met de juiste training zijn poten kan inzetten voor nauwkeurig werk van lange duur: dertig handelingen achter elkaar, zonder fout en zonder hulp. Zo zou een inspectierobot straks zelf een deur kunnen openduwen, een hendel kunnen omzetten of een obstakel opzij kunnen schuiven, zonder dat er een arm aan hoeft. Lichtere en eenvoudigere robots kunnen dan meer werk doen bij inspectie en onderhoud in fabrieken, en bij zoek- en reddingswerk. En de aanpak die hier werkte, eerst eindeloos oefenen in de computer en dan de echte wereld in, wordt steeds vaker de manier om robots nieuwe vaardigheden te leren.