English
NVIDIA geeft snelle planner voor robotarmen vrij: route in gemiddeld 4,4 milliseconde
NVIDIA-onderzoekers hebben cuRoboV2-Fast vrijgegeven, software die uitrekent hoe een robotarm beweegt zonder iets te raken. In hun eigen tests duurde dat gemiddeld 4,4 milliseconde. Op een echte robot werd een ronde werk ruim een derde korter dan met de voorganger.
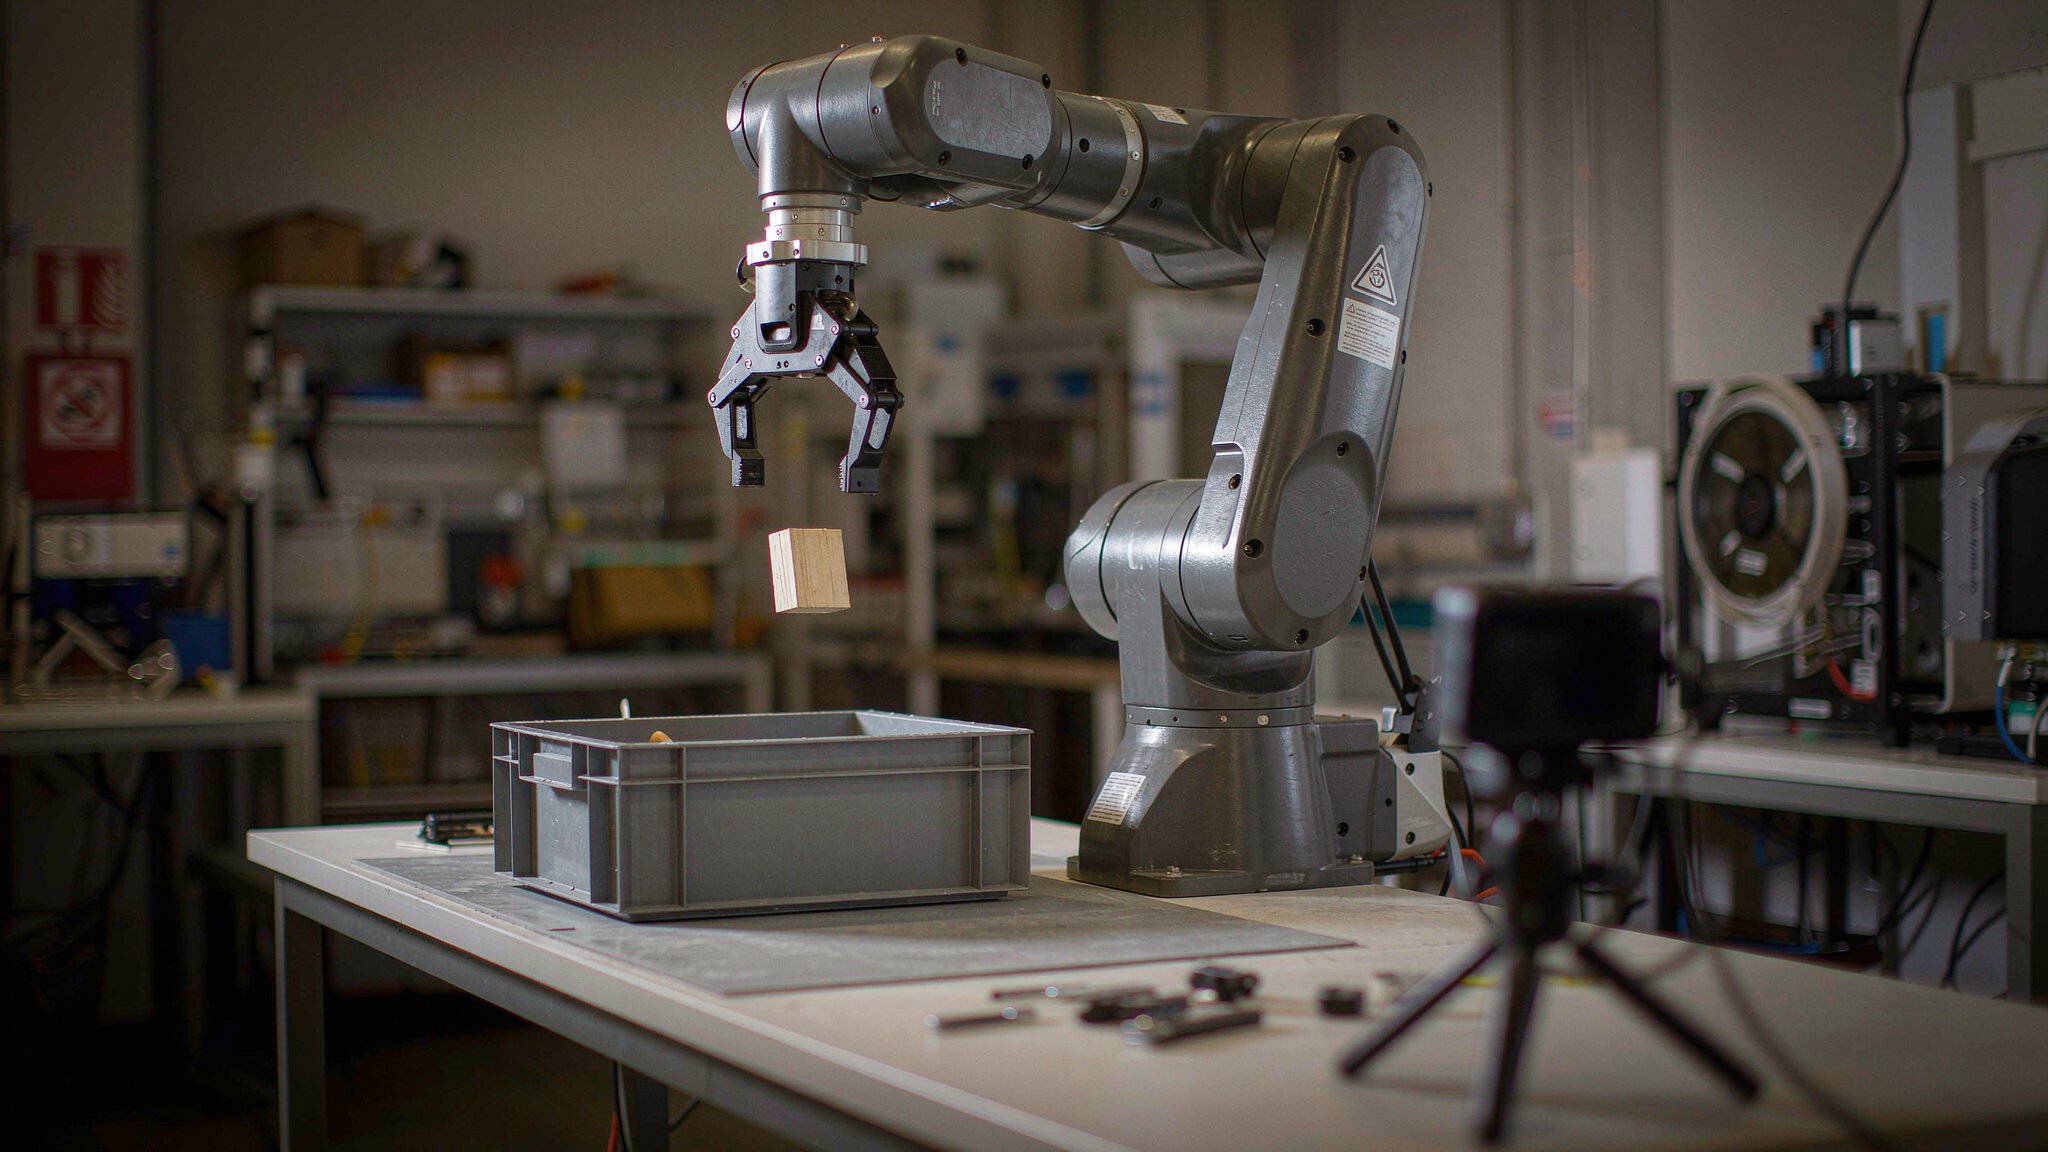
NVIDIA-onderzoekers hebben cuRoboV2-Fast vrijgegeven, software die uitrekent hoe een robotarm moet bewegen. De code staat op GitHub onder de Apache 2.0-licentie: iedereen mag hem gratis gebruiken en aanpassen, ook bedrijven. De makers, Balakumar Sundaralingam, Adithyavairavan Murali en Stan Birchfield, beschrijven het werk in een artikel dat op 4 november op de site arXiv verscheen.
Wat zo'n planner doet
Een robotarm die iets moet pakken, kan niet zomaar in een rechte lijn naar zijn doel. Hij mag niets raken, zijn gewrichten kunnen maar een bepaalde kant op en zijn motoren hebben een grens aan hun kracht. Hoe zwaarder het voorwerp, hoe meer die krachtgrens meetelt. Een planner zoekt binnen al die grenzen de snelste beweging.
Dat kost rekenwerk, en daar staat de robot op te wachten. Volgens het team heeft cuRoboV2-Fast er gemiddeld 4,4 milliseconde voor nodig, met een last van 3 kilo in tests met de robotarm Franka Panda op een RTX 5090, een krachtige videokaart. Dat is 14,7 keer zo snel als de voorganger cuRoboV2. Op de Jetson AGX Orin, een kleine computer voor in robots, duurt het gemiddeld 26 milliseconde, en dat is nog steeds sneller dan een eerdere versie van de planner op de grote videokaart. Alle cijfers komen uit eigen tests van het team.
Volgens Sundaralingam kostte het eerste prototype van cuRobo in 2022 nog 100 milliseconde en legde het beslag op de hele videokaart.
Waar de snelheid vandaan komt
De planner werkt in stappen. Eerst zoekt hij een gladde baan voor de arm, daarna rekent hij uit hoe snel de arm die baan kan afleggen zonder over de grenzen van snelheid, versnelling en kracht te gaan. Die eerste stap heeft minder rekenrondes nodig dan bij oudere versies: na 25 rondes lukte het in 93 van de 100 testopdrachten, tegen 64 bij de eerste versie.
Ook is het zware rekenwerk zo herschreven dat het veel sneller op de videokaart loopt. Verandert de last in de grijper, dan kan de planner meteen met het nieuwe gewicht rekenen, zonder dat de software opnieuw moet worden voorbereid. Dat helpt vooral bij zwaarder werk: met 5 kilo slaagde de planner in 93 procent van de opdrachten, tegen 78 procent voor de eerste versie.
Ook sneller op een echte robot
Het team testte de planner op de robot YAM, die met behulp van een stereocamera voorwerpen pakt en ergens anders laat vallen. Zo'n ronde duurde gemiddeld 5,93 seconde, 34,6 procent korter dan met cuRoboV2. De bewegingen van de arm waren 45 procent korter. Het plannen zelf was nog maar één procent van de ronde, dus die winst zit vooral in betere bewegingen. De planner draaide daarbij op een RTX 6000 Ada-videokaart.
De volgende stap ligt bij anderen: nu de code openbaar is, kunnen andere onderzoekers en bedrijven de cijfers op hun eigen robots controleren.
Wat betekent dit voor de weg naar de singulariteit?
Een robot die handig met dingen omgaat, moet snel kunnen bedenken hoe hij beweegt. Kost dat bijna geen tijd meer, dan kan hij vaker opnieuw rekenen als er iets verandert in zijn omgeving. Dat werkt nu ook op kleine computers die in de robot zelf passen. Omdat de code vrij beschikbaar is, kan iedereen erop voortbouwen. Zo wordt een belangrijk onderdeel van robots die zelfstandig werk doen, sneller en voor meer mensen bereikbaar.