Zelfgebouwde drone vliegt en stuurt met één propeller
Maker Joshua Bird bouwde thuis een kleine drone die met één motor en één propeller vliegt én stuurt. Het geheim zit in een scharnier in de naaf en razendsnelle motorsturing. De bouwtekeningen en code staan gratis online.
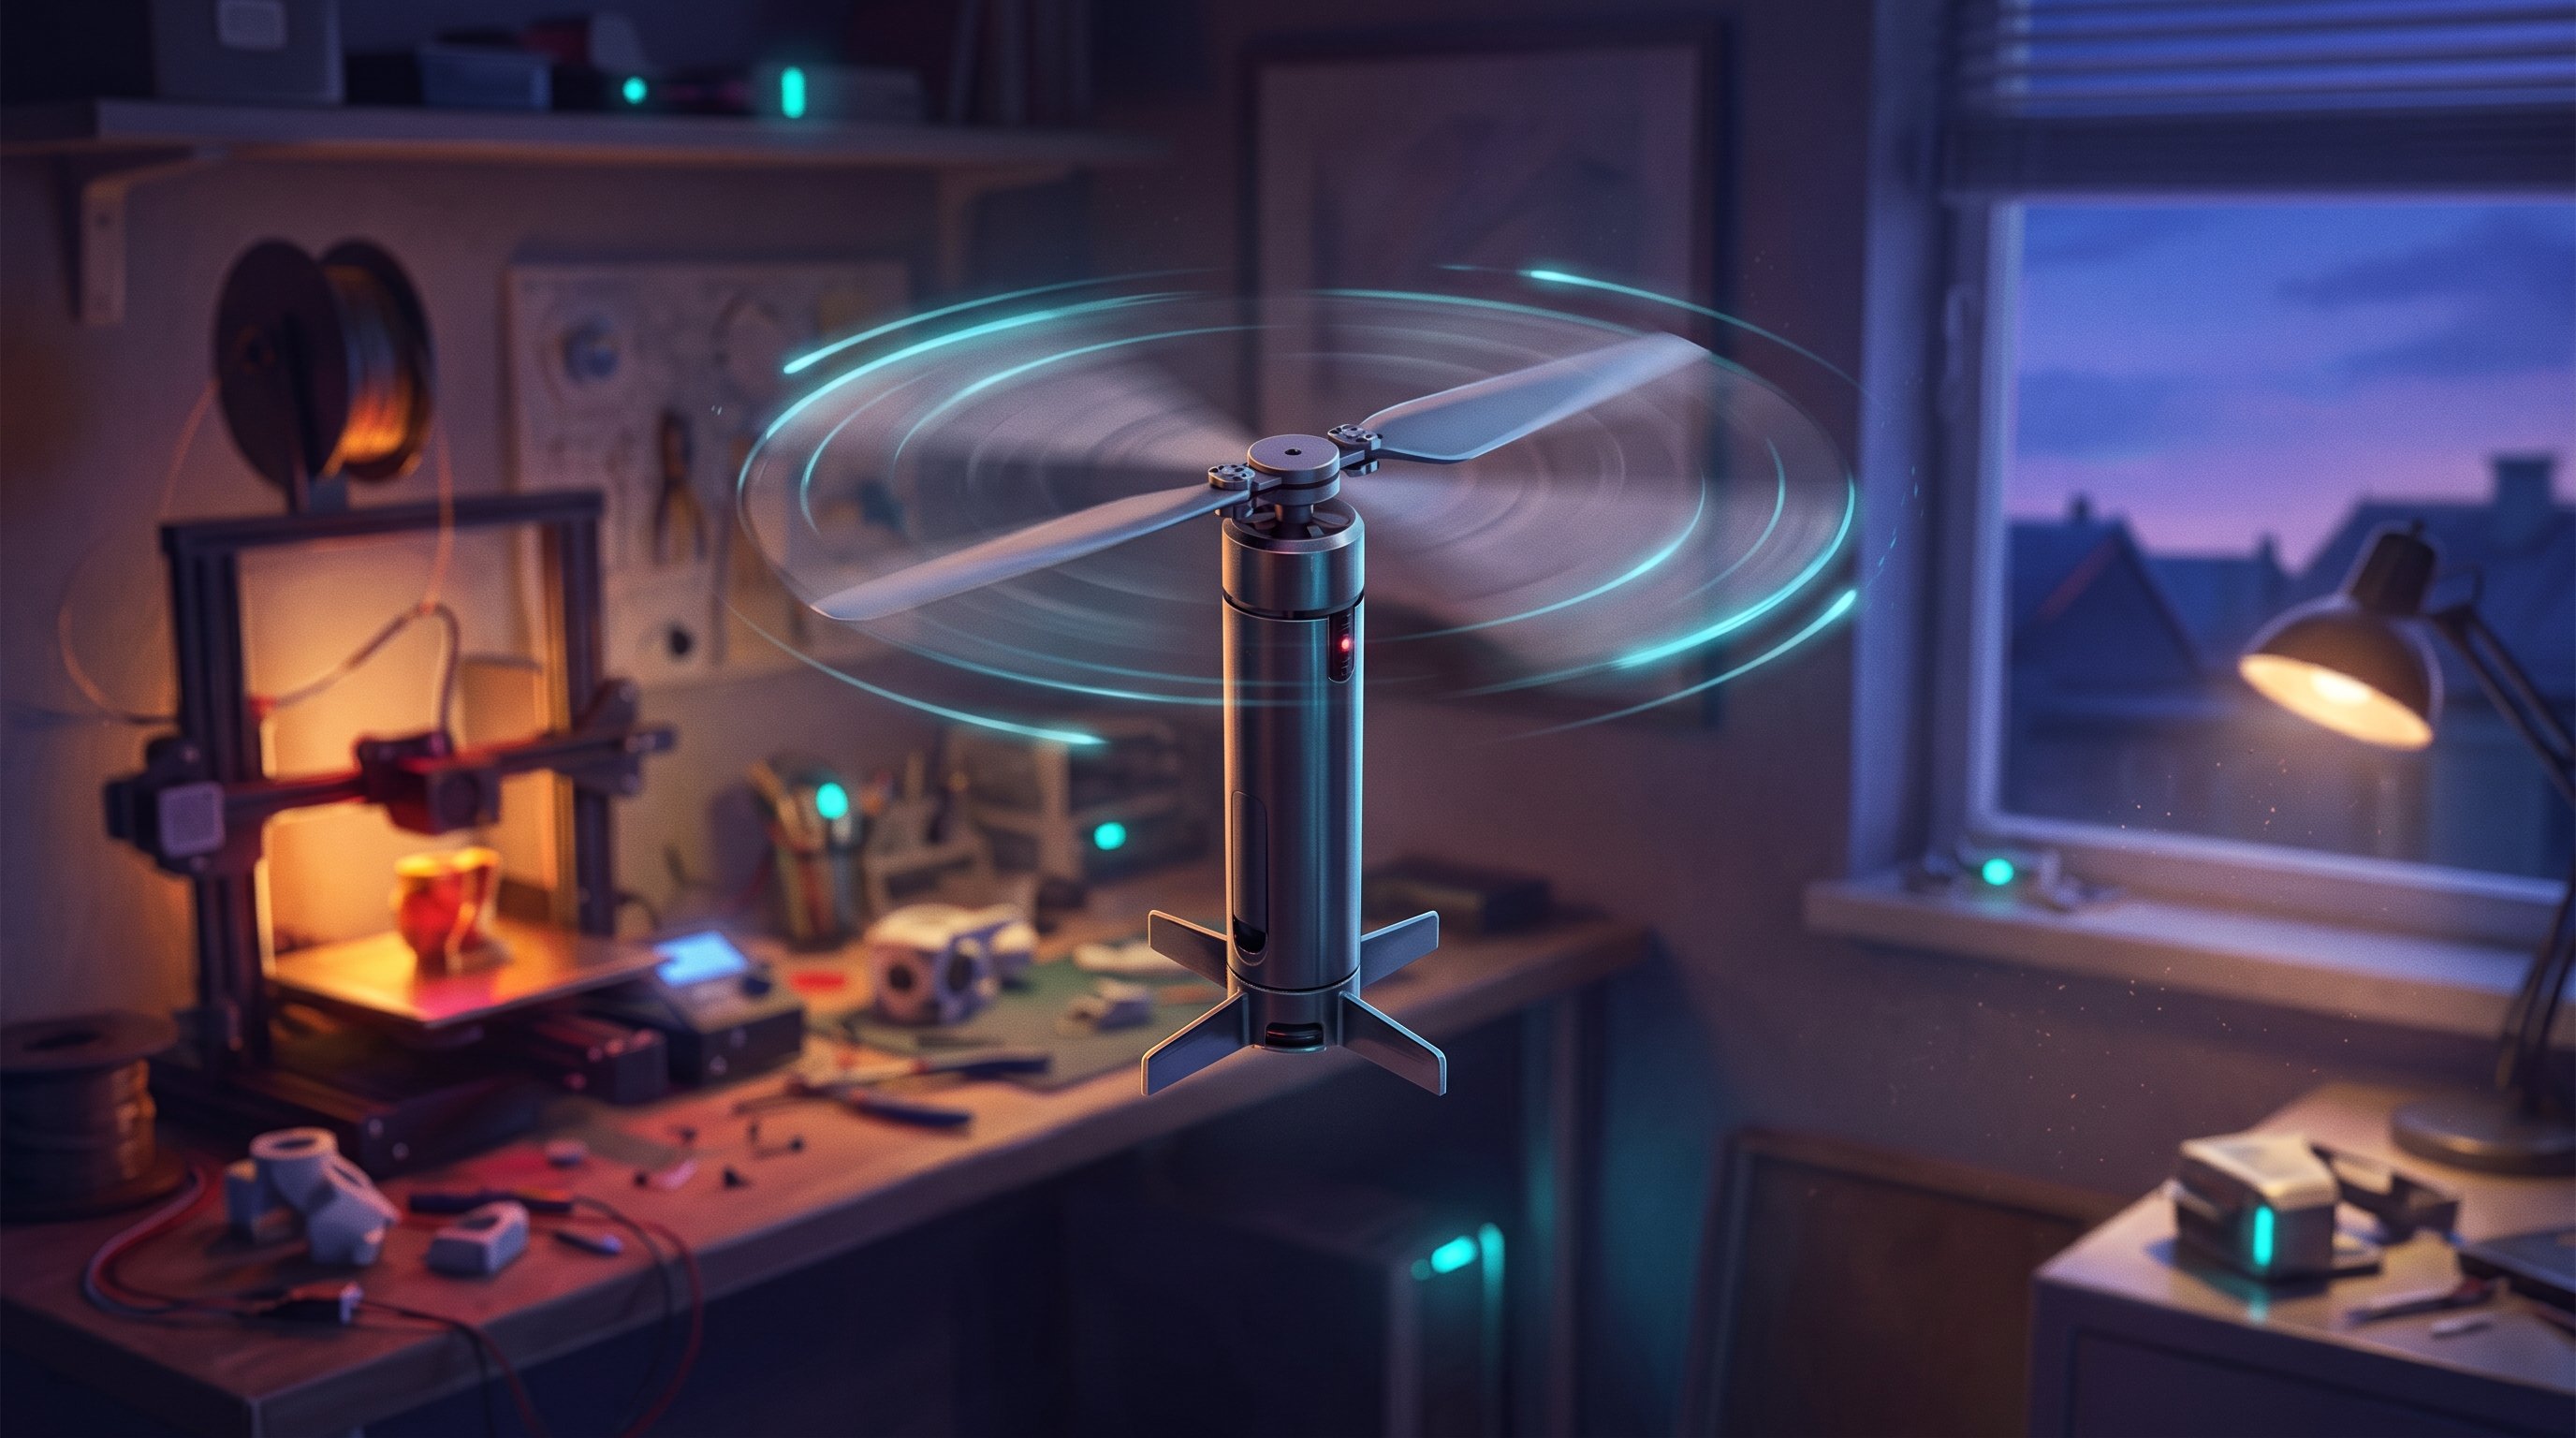
Een gewone drone heeft vier propellers. Wil hij naar voren vliegen, dan draaien de achterste propellers iets harder dan de voorste, zodat de drone een beetje kantelt. Met minder propellers is sturen veel lastiger. Toch bouwde maker Joshua Bird thuis een kleine drone die met maar één motor en één propeller vliegt en stuurt. De proefvluchten gingen gewoon in een slaapkamer.
Een scharnier in de propeller
Het geheim zit in de naaf, het middelste stuk waar de propellerbladen aan vastzitten. Bij Bird zijn de bladen niet vast, maar met een scharnier schuin aan de naaf bevestigd. Versnelt de motor even, dan blijft het ene blad een fractie achter. Door de schuine stand van het scharnier kantelt dat blad dan iets omhoog en het andere blad iets omlaag. Het ene blad geeft zo meer lift dan het andere.
Door de motor op precies het juiste moment in elke omwenteling iets sneller of langzamer te laten draaien, kan de drone zo naar voren, naar achteren of opzij kantelen. Eén motor doet dus het werk dat bij een helikopter een ingewikkeld mechaniek met stangen doet. Het idee is niet nieuw: onderzoekers van de University of Pennsylvania lieten in 2013 al zien dat zo'n propeller met scharnieren kan werken. Bird wilde vooral een kleine versie maken, want eerdere ontwerpen met één propeller gebruikten vaak heel grote propellers.
Razendsnel bijsturen
Dat bijsturen moet extreem snel. De propeller heeft een doorsnede van ongeveer 15 centimeter en draait zo'n 20.000 toeren per minuut, dus ruim 300 keer per seconde rond. Een gewone motorregelaar voor drones kan dat niet bijhouden. Die schat de stand van de motor alleen in uit de elektrische stroom.
Bird gebruikte daarom een motorregelaar die met een magnetische sensor direct meet hoe de motoras staat. Bird paste de software van die regelaar aan en ook die van de vluchtcomputer, zodat die twee rechtstreeks met elkaar praten. Dat maakte de drone sneller, lichter en goedkoper. Vinnen aan de romp zorgen ervoor dat de drone niet als een tol rond gaat draaien.
De onderdelen komen uit een 3D-printer. Het kostte veel proberen: de eerste vluchten eindigden vaak in een crash. Een trilling werd opgelost door de bladen stijver te maken, en met een zelfgebouwde snelle camera kon Bird zien wat de bladen tijdens het draaien precies doen.
Wat nog volgt
De drone weet nu nog niet zelf welke kant hij op kijkt. Een lampje met infrarood licht aan de muur, dat een sensor op de drone ziet, helpt hem daarbij. Daarom vliegt hij voorlopig binnen. De volgende stap is een sensor die gewone voorwerpen in de ruimte als herkenningspunt gebruikt. Dan kan de drone ook zonder lampje vliegen, en misschien buiten. De bouwtekeningen en de aangepaste software staan gratis online, zodat anderen erop kunnen voortbouwen.
Wat betekent dit voor de weg naar de singulariteit?
Dit project laat zien hoe ver één persoon thuis kan komen met een 3D-printer, slimme software en open kennis. Minder bewegende onderdelen betekent lichtere, goedkopere en sterkere vliegende robots. Dat is handig voor bijvoorbeeld kleine drones die gebouwen inspecteren of in een kas gewassen bekijken.
AI kan zulke ontwerpen verder brengen. Het afstellen van de timing, de vorm van de naaf en de stijfheid van de bladen kostte Bird veel proberen en crashen. Een AI-model kan duizenden varianten eerst in een simulatie testen en ook leren bijsturen, zodat er minder proefvluchten nodig zijn. En omdat alles openbaar staat, kunnen zowel mensen als AI-systemen verder bouwen op wat Bird heeft uitgezocht. Zo wordt een uitvinding uit een slaapkamer een bouwsteen voor iedereen.