English
Draaiende drone met één propeller scant zijn hele omgeving
Onderzoekers van de University of Hong Kong bouwden een drone met één motor die tijdens het vliegen om zijn as draait. Zo kijkt één lasersensor rondom. PULSAR II vloog in tests zelfstandig door bossen en parkeergarages, zonder gps of computer op de grond.
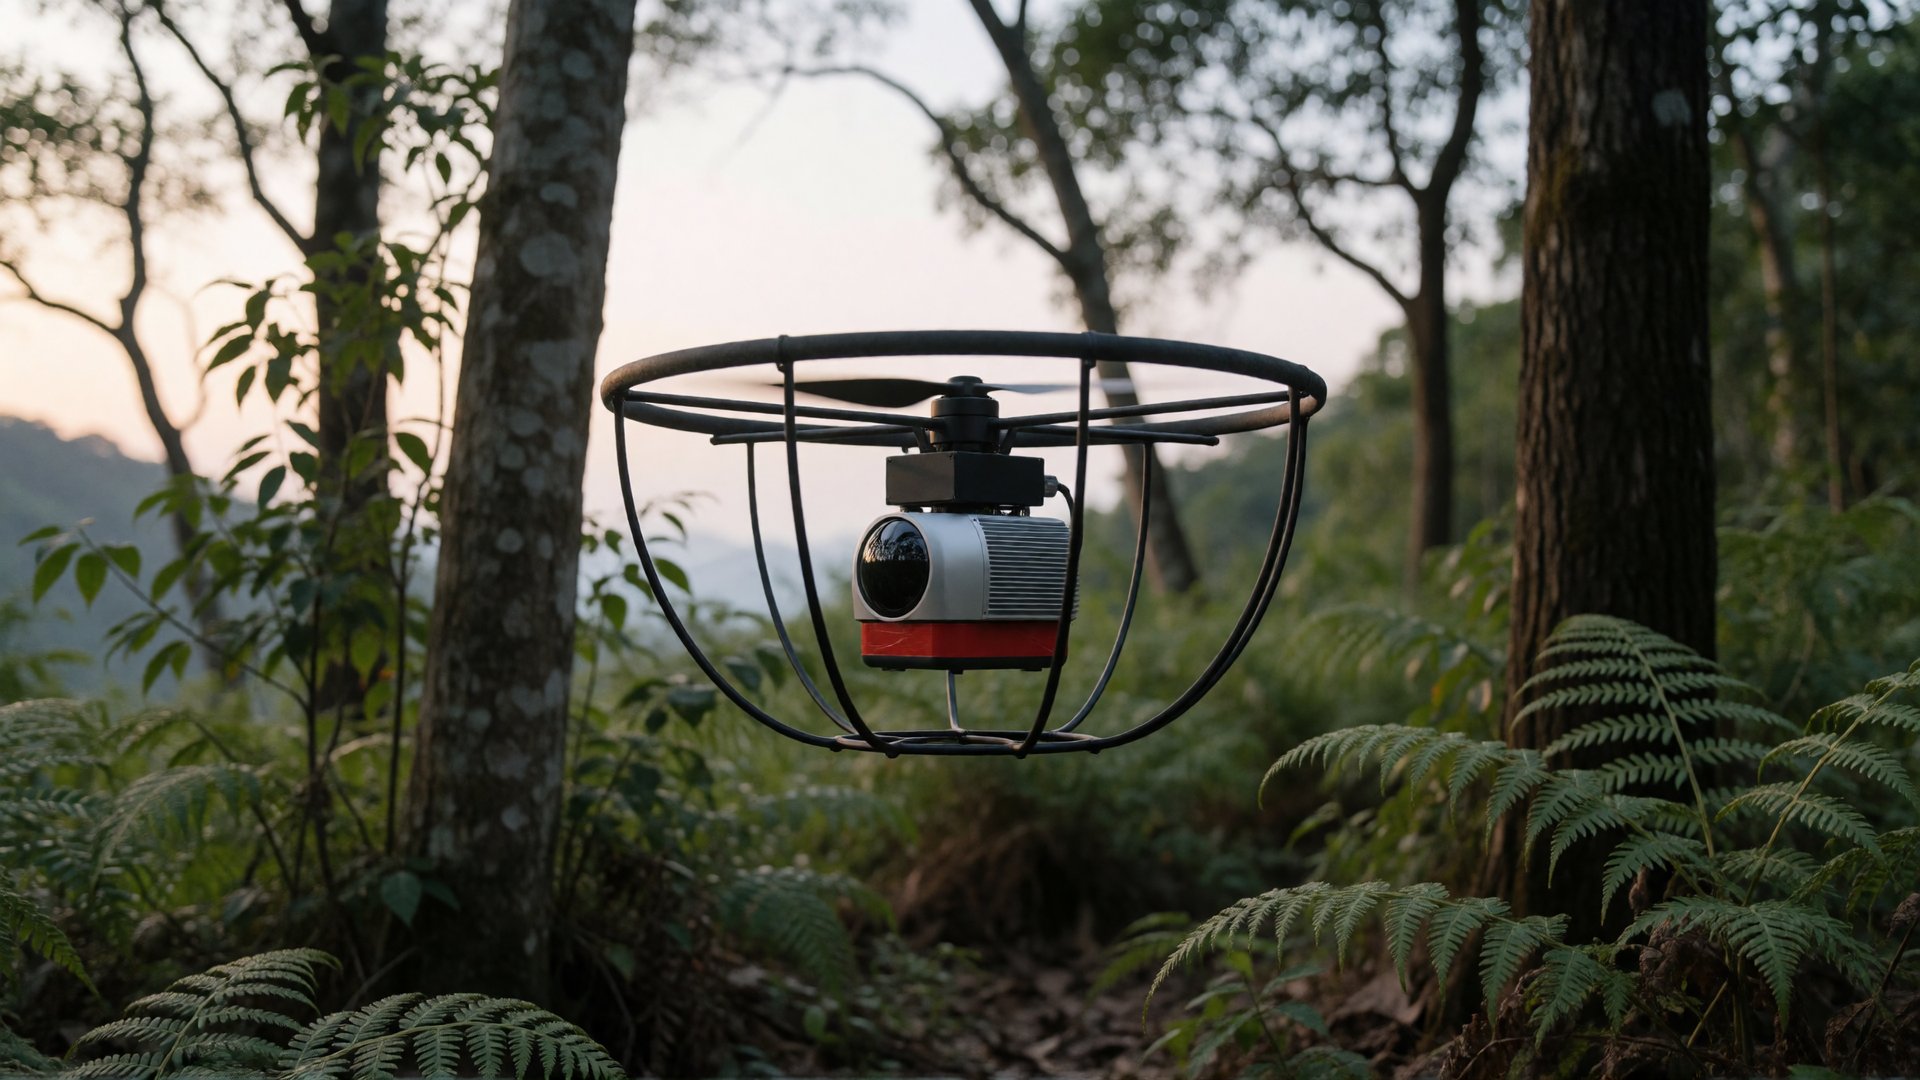
Een drone die zelfstandig door een bos vliegt, moet overal tegelijk kunnen kijken: naar takken boven zich, de grond onder zich en bomen opzij. Meestal krijgt zo'n drone daarvoor meerdere sensoren, of een sensor op een apart draaiend mechanisme. Dat maakt hem zwaarder en ingewikkelder.
Onderzoekers van de afdeling werktuigbouwkunde van de University of Hong Kong (HKU) kozen een andere aanpak. Hun drone PULSAR II draait tijdens het vliegen vanzelf voortdurend om zijn as. Eén vast gemonteerde lidar, een sensor die met laserlicht afstanden meet, draait mee en kijkt zo boven, onder en rondom de drone. Het werk van onder anderen Nan Chen en Fu Zhang verscheen in het vakblad Nature Communications.
Eén motor, twee bladen
Een gewone quadcopter heeft vier propellers en stuurt door die elk sneller of langzamer te laten draaien. PULSAR II heeft één motor met twee propellerbladen, die met schuine scharnieren aan het middenstuk (de naaf) vastzitten. Door de motor binnen elke omwenteling heel precies sneller en langzamer te laten draaien, verandert de hoek waaronder de bladen door de lucht snijden. Zo duwen ze aan de ene kant harder dan aan de andere, en kan de drone sturen.
PULSAR II is de opvolger van PULSAR, waarmee het team in 2023 al liet zien dat een draaiende drone met één motor zijn sensor kan laten rondkijken. De nieuwe versie is gebouwd om snel en wendbaar te vliegen en tegen botsingen te kunnen. Ook buiten het lab bestaat het idee van één propeller die ook stuurt: maker Joshua Bird bouwde thuis een drone die vliegt en stuurt met één propeller. PULSAR II gebruikt de draaiing daarnaast om rond te kijken en vliegt helemaal zonder hulp van buiten.
Rondkijken en zelf de weg vinden
Voor het opstijgen zag de lidar in een binnenruimte maar een deel van de omgeving. Zodra de drone vloog en draaide, ontstond een vrijwel volledige 3D-kaart zonder blinde vlekken. Ook als hij stil in de lucht hangt, weet de drone zo waar obstakels zijn en kan hij een route plannen.
Sturen met één motor is lastig, want de motor reageert niet bij elke snelheid hetzelfde. De onderzoekers maten daarom eerst precies hoe de aandrijving zich gedraagt, en bouwden een regeling die daarvoor corrigeert en steeds een stukje vooruitrekent. Bij snelle vluchten in de vorm van een acht en bij salto's in de lucht week de drone veel minder van zijn route af dan met de gewone regelmethode waarmee ze vergeleken.
In dichte bossen en in ondergrondse parkeergarages met pilaren en leidingen ontweek PULSAR II obstakels met meer dan 6 meter per seconde, ruim 20 kilometer per uur. Kaart maken, route plannen en vliegen deed de computer aan boord helemaal zelf: zonder gps, zonder camera's in de ruimte die de drone volgen en zonder computer op de grond. De drone weegt ongeveer 1,12 kilogram en kon 15 minuten en 50 seconden stil in de lucht blijven hangen.
Tegen een stootje
Een licht frame van koolstofvezel beschermt de propeller en de kwetsbare onderdelen. Daarnaast herkent de regeling wanneer de drone van buitenaf wordt geraakt, ook al draait hij zelf steeds rond. In proeven bleef PULSAR II stabiel vliegen toen er van bovenaf een zachte bal op viel terwijl hij stilhing, en toen hij vooruitvloog en obstakels op zijn pad wegduwde.
Het team ziet toepassingen in zoek- en reddingswerk, rampenbestrijding en het in 3D in kaart brengen van terrein, op plekken waar satellietnavigatie slecht werkt, zoals dichte bossen, grotten en tunnels. Een volgende stap is de plaatsbepaling verbeteren in open ruimtes, waar weinig oppervlakken het laserlicht terugkaatsen.
Wat betekent dit voor de weg naar de singulariteit?
Drones die zelf obstakels ontwijken, bestaan al. Meestal hebben ze daarvoor meerdere camera's of sensoren, en elk extra onderdeel kost gewicht, stroom en geld. PULSAR II laat zien dat het ook andersom kan: de beweging die de drone toch al maakt om te vliegen, doet het werk van een apart draaimechanisme. Als die aanpak verder rijpt, kan dat lichtere en eenvoudigere drones opleveren die minder snel kapotgaan.
Een reddingsploeg zou dan een paar van zulke drones een ingestort gebouw of een grot in kunnen sturen voordat er een mens naar binnen gaat. Elke drone maakt onderweg zijn eigen 3D-kaart, zodat de hulpverleners weten wat ze binnen aantreffen. Het idee erachter is voor elke robotbouwer interessant: niet steeds meer sensoren toevoegen, maar slim gebruikmaken van wat de robot al doet. Robots die met eenvoudige middelen zelf hun weg vinden in een onbekende omgeving, zijn een bouwsteen voor machines die zelfstandig in de echte wereld werken.