English
Vliegende robot van 1,29 gram vliegt op eigen sensoren naar een zonnebloem
Een vliegende robot ter grootte van een insect is met eigen sensoren om obstakels heen gevlogen en op een zonnebloem geland. Een mens gaf de richting aan; het rekenwerk liep bij die vlucht nog op een computer ernaast.
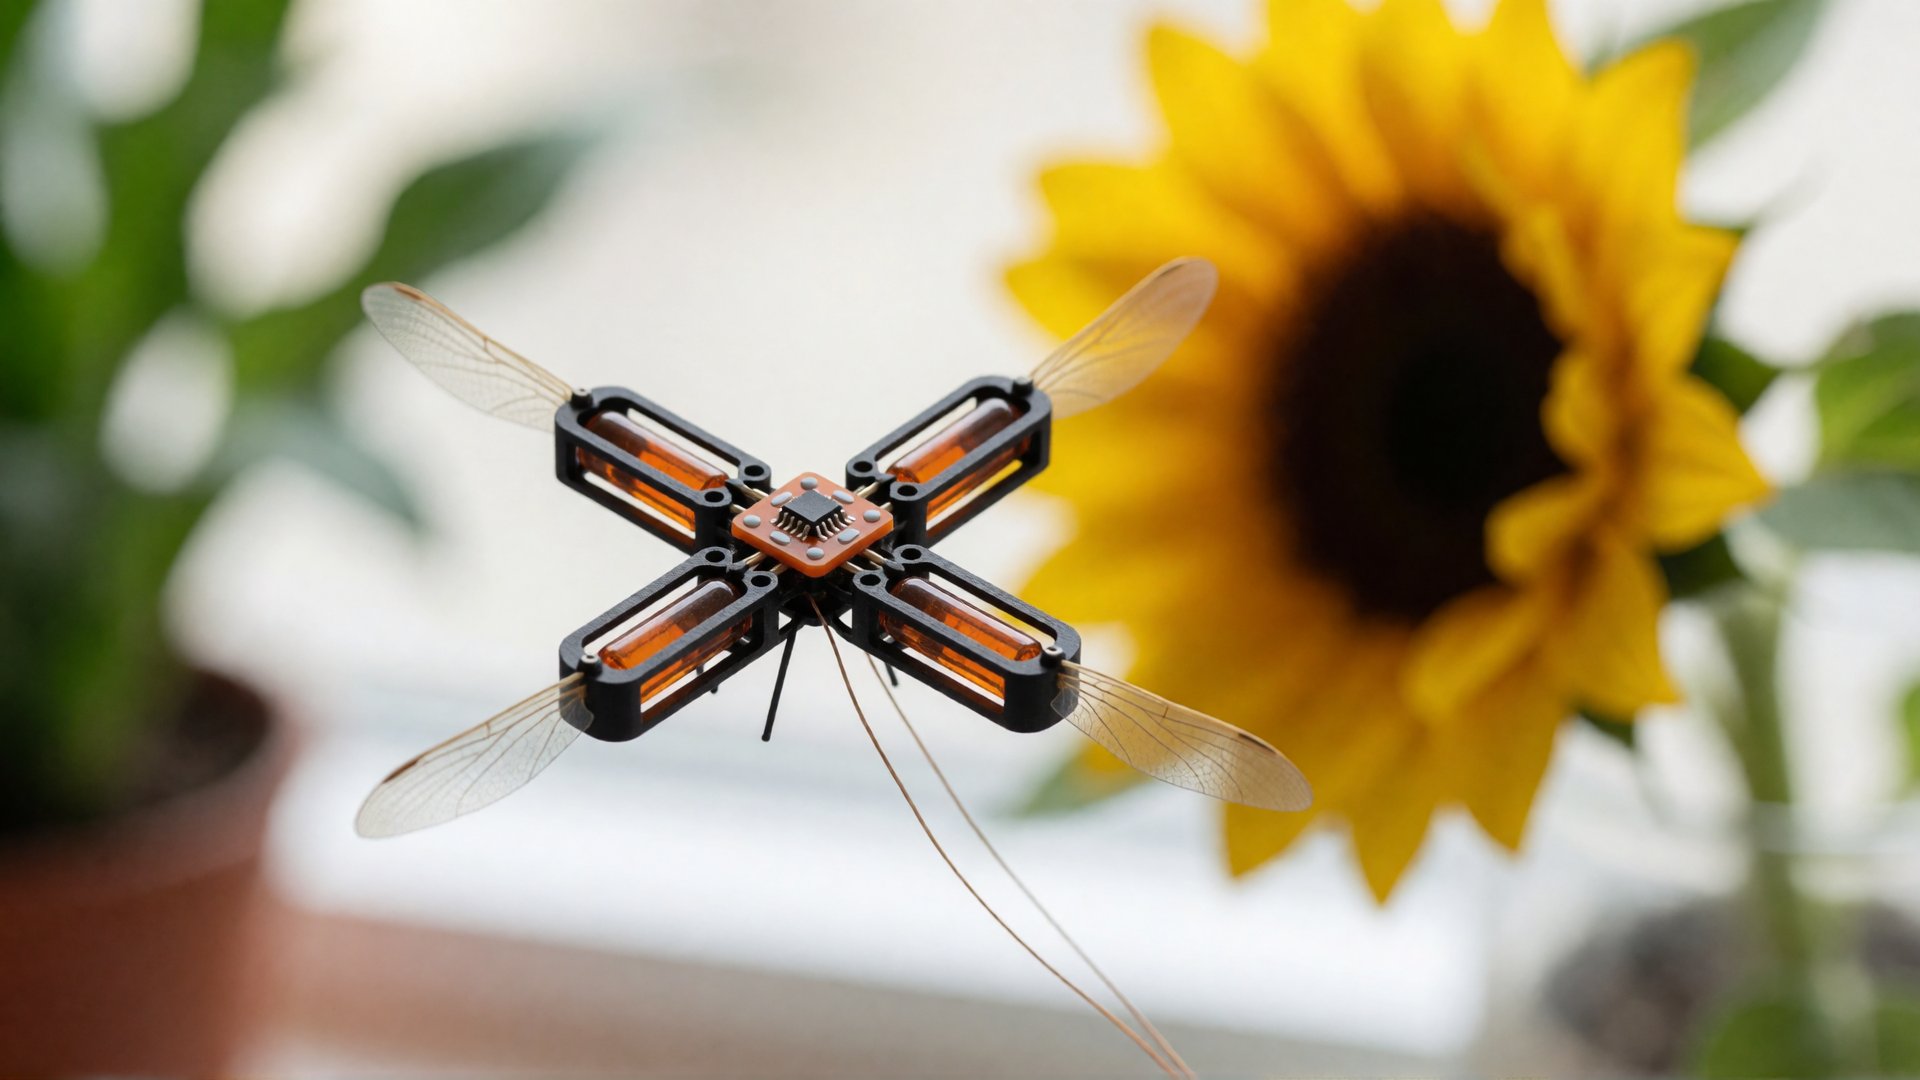
Onderzoekers van MIT en Cornell University hebben een vliegende robot van 1,29 gram gebouwd die met vier klappende vleugels vliegt en met sensoren aan boord bijhoudt waar hij is. In een proefvlucht van 30 seconden vloog hij buiten de proefopstelling met camera's om obstakels heen en landde hij op een zonnebloem. Het team beschreef het werk in februari 2026 in een voorpublicatie: een openbare versie van het onderzoek voordat andere wetenschappers het hebben beoordeeld.
Waarom dat lastig is
Robots op insectenschaal kunnen al langer zweven en bijzondere manoeuvres uitvoeren, maar bijna altijd in een ruimte met camera's aan de muur. Die camera's volgen de robot, en een computer ernaast rekent uit waar hij is en stuurt bij. Daardoor blijven zulke robots in die ene ruimte. Eigen sensoren meenemen is moeilijk, want een robot van ruim een gram kan nauwelijks iets dragen. Volgens de onderzoekers was er nog geen robot op deze schaal gevlogen die alleen op eigen sensoren en een microcontroller, een kleine rekenchip, vertrouwde.
Wat de robot meedraagt
Het pakketje elektronica weegt 244 milligram, bijna een vijfde van de hele robot. Er zit een bewegingssensor in die versnelling en draaiing meet, en een sensor die de hoogte bepaalt door te meten hoe lang een lichtpuls erover doet om terug te kaatsen. Een derde sensor ziet, net als een optische computermuis, hoe de grond onder de robot verschuift. Uit die metingen schat de robot steeds waar hij is en hoe hij in de lucht hangt.
De vleugels worden aangedreven door kunstspieren: stukjes zacht, rubberachtig materiaal dat samentrekt onder elektrische spanning. Elke vleugel slaat 330 keer per seconde.
Wat er al lukt en wat nog niet
Bij zweef- en routevluchten met de eigen sensoren week de robot ongeveer 4 centimeter af van de plek waar hij moest zijn. Bij de meeste van die vluchten, ook bij de vlucht naar de zonnebloem, liep het rekenwerk nog op een gewone computer naast de opstelling: die kreeg de metingen van de robot en stuurde de opdrachten terug. Een mens gaf daarbij met een joystick aan waarheen de robot moest. In twee korte vluchten, een zweefvlucht van 10 seconden en een vlucht van 7 seconden langs een paar vaste punten, deed de robot ook het rekenwerk zelf op zijn eigen chip.
De stroom voor de kunstspieren kwam van buiten de robot. Zweven kostte 2,04 watt. De sensoren en de chip gebruikten bij de zwaarste belasting 120 milliwatt, ongeveer 6 procent daarvan. Een eigen energiebron en zelf routes plannen zijn de volgende stappen.
De onderzoekers denken aan hulp bij het bestuiven van planten, aan landbouw waarbij elke plant precies de zorg krijgt die hij nodig heeft, en aan zoek- en reddingswerk. De landing op de zonnebloem was een eerste proef in die richting.
Wat betekent dit voor de weg naar de singulariteit?
Drones boven akkers zijn al gewoon. Deze proef laat zien dat waarnemen en bijsturen ook passen in een lichaam van ruim een gram, en dat dit weinig stroom kost: de sensoren en de chip gebruikten maar een klein deel van wat de vleugels nodig hadden. Daarmee verschuift de grootste hindernis van het denkwerk naar de energie voor het vliegen. Wie een lichte energiebron bouwt die een paar minuten volhoudt, haalt zo'n robot uit het lab.
Als die lijn doorzet, kunnen kleine vliegende robots tussen de planten werken in plaats van erboven: bloem voor bloem kijken, metingen doen en helpen bij het bestuiven in kassen. Ook in een ingestort gebouw of in een machine kunnen ze plekken bereiken waar mensen en grotere robots niet bij kunnen. Een robot die zelf waarneemt waar hij is, is bovendien de eerste voorwaarde voor een robot die leert van wat hij onderweg ziet. Krijgen zulke robots later een camera mee, dan kunnen ze ook ongemerkt filmen. Afspraken over waar ze mogen vliegen, kunnen dan meegroeien met de techniek, zodat vooral de akker en de reddingsploeg ervan profiteren.