Mensachtige robot van ETH Zürich klimt ladders en staat na een val zelf weer op
Onderzoekers van ETH Zürich laten een mensachtige robot ladders klimmen, over obstakels springen en na een val opstaan, allemaal met één lerend systeem. In een simulatie haalde de robot 92,5 procent van de hindernisbanen.
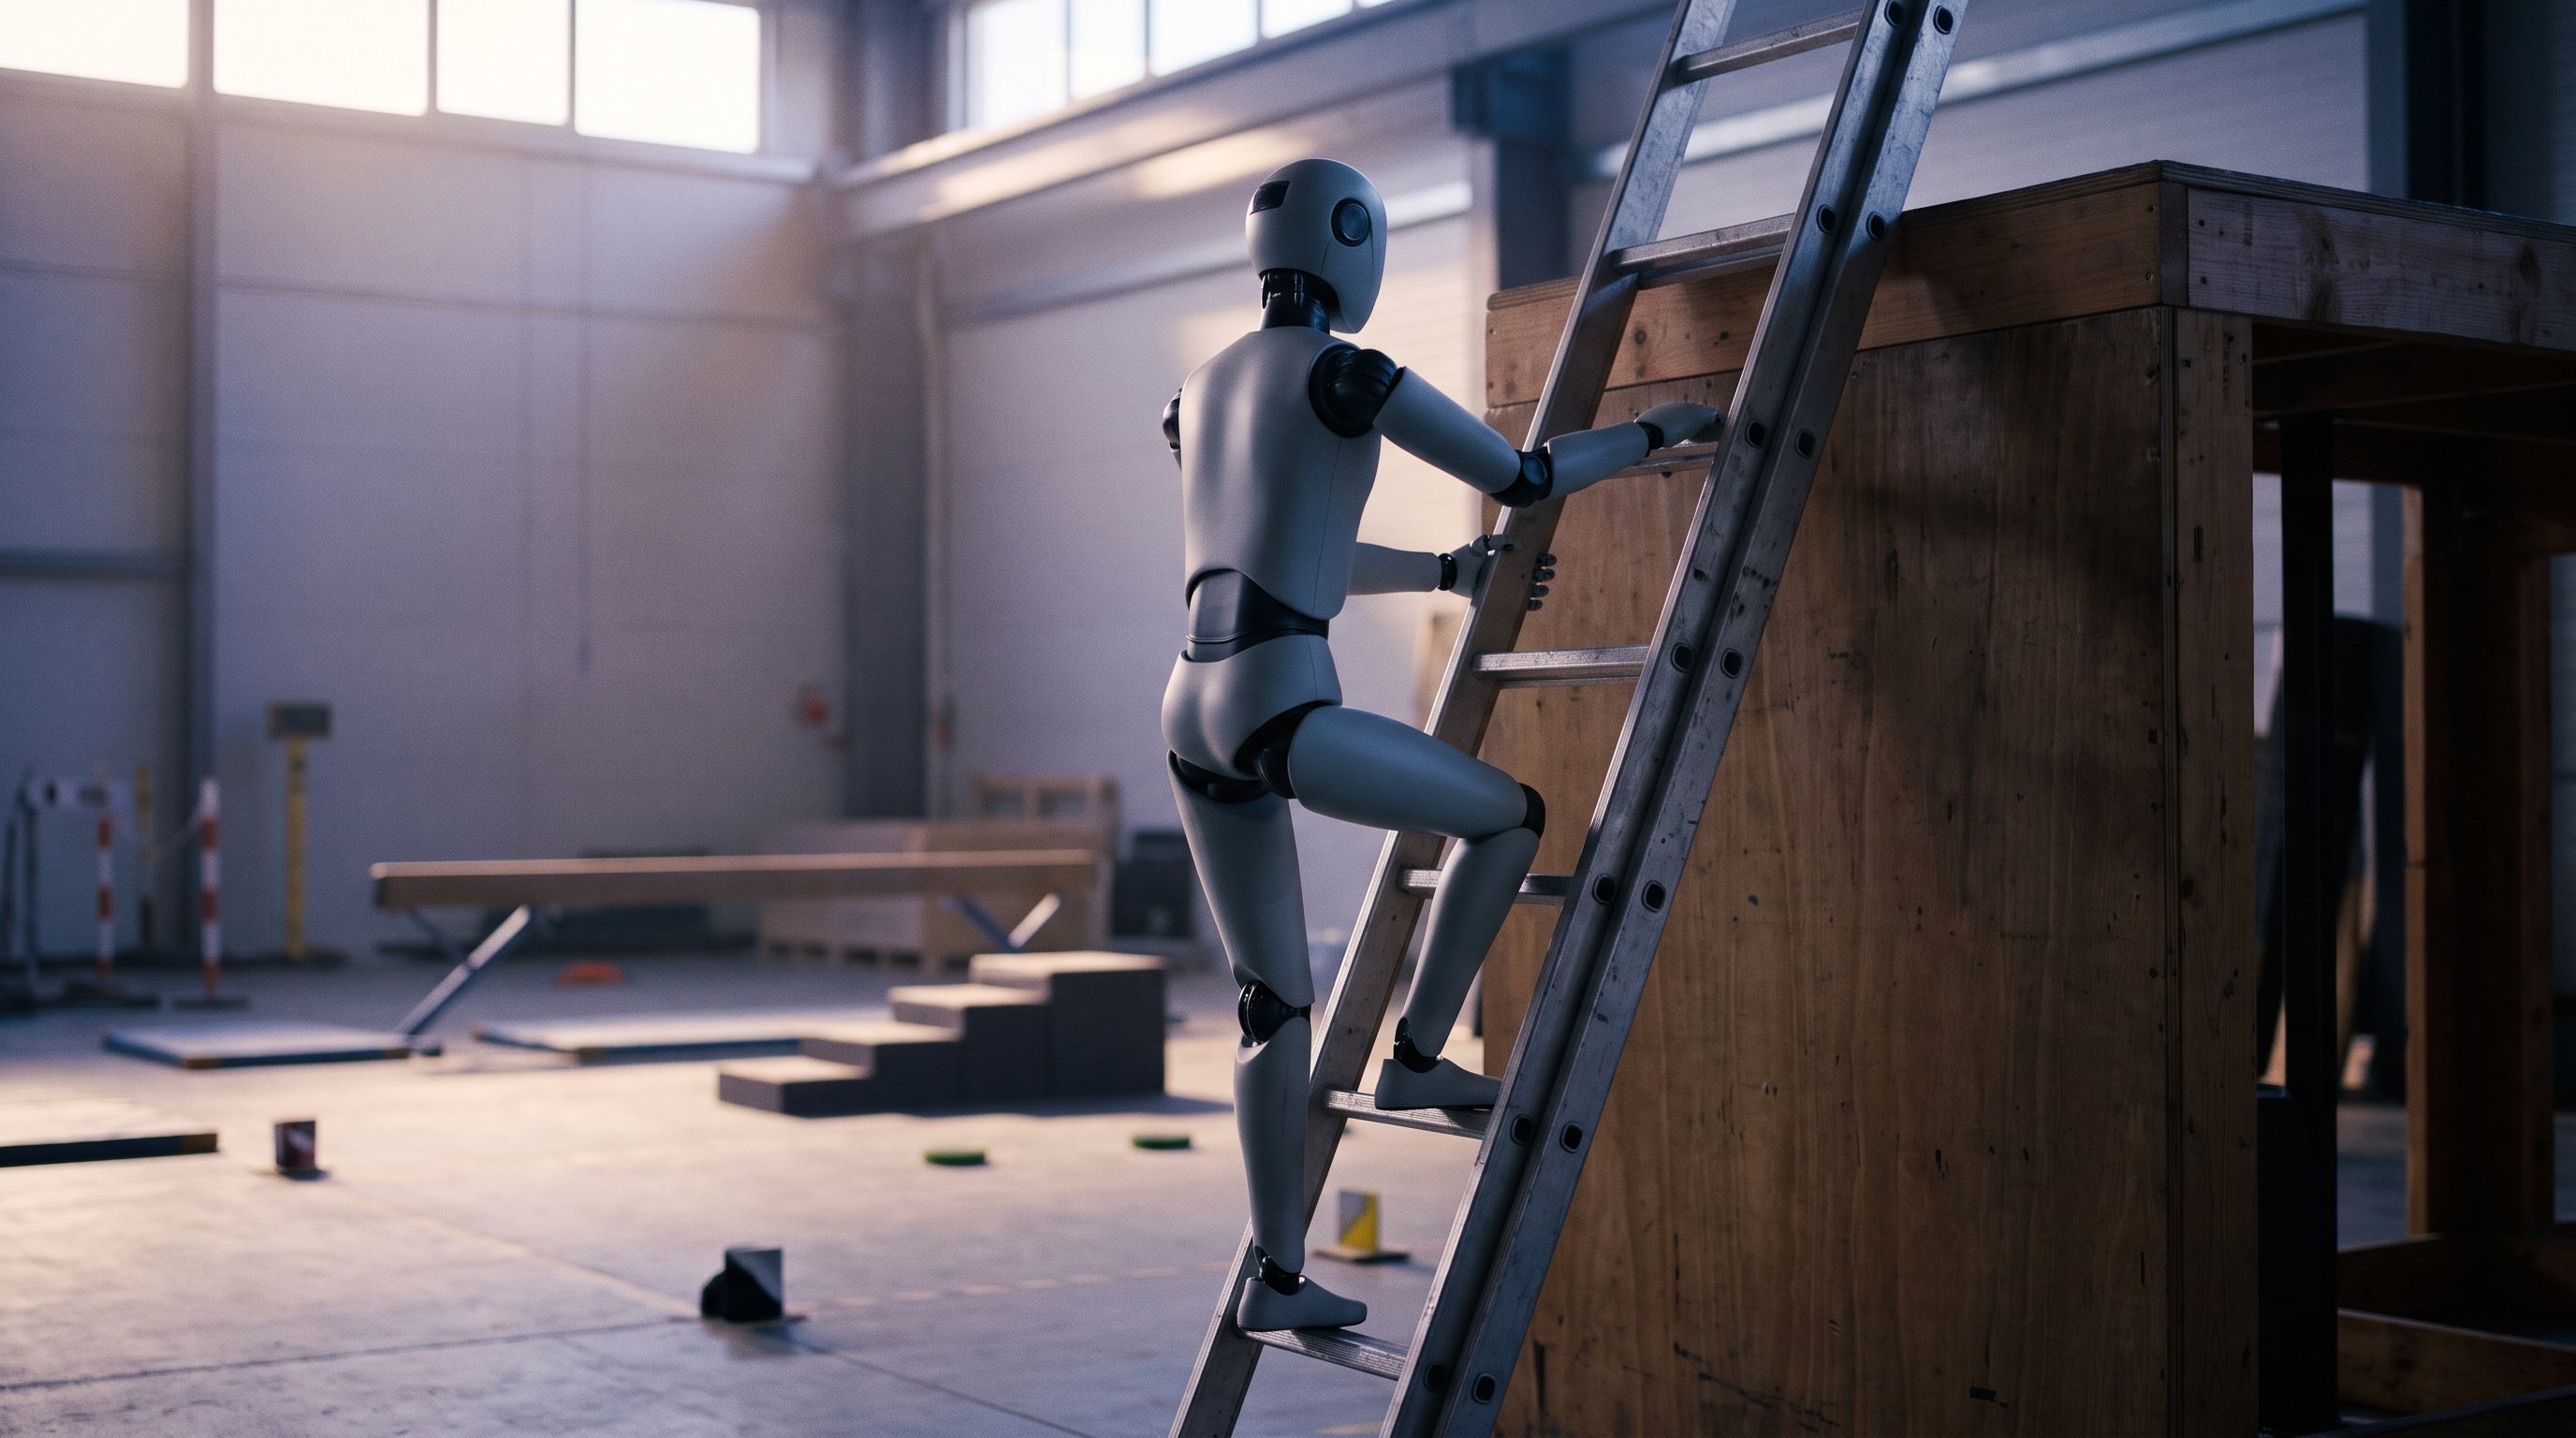
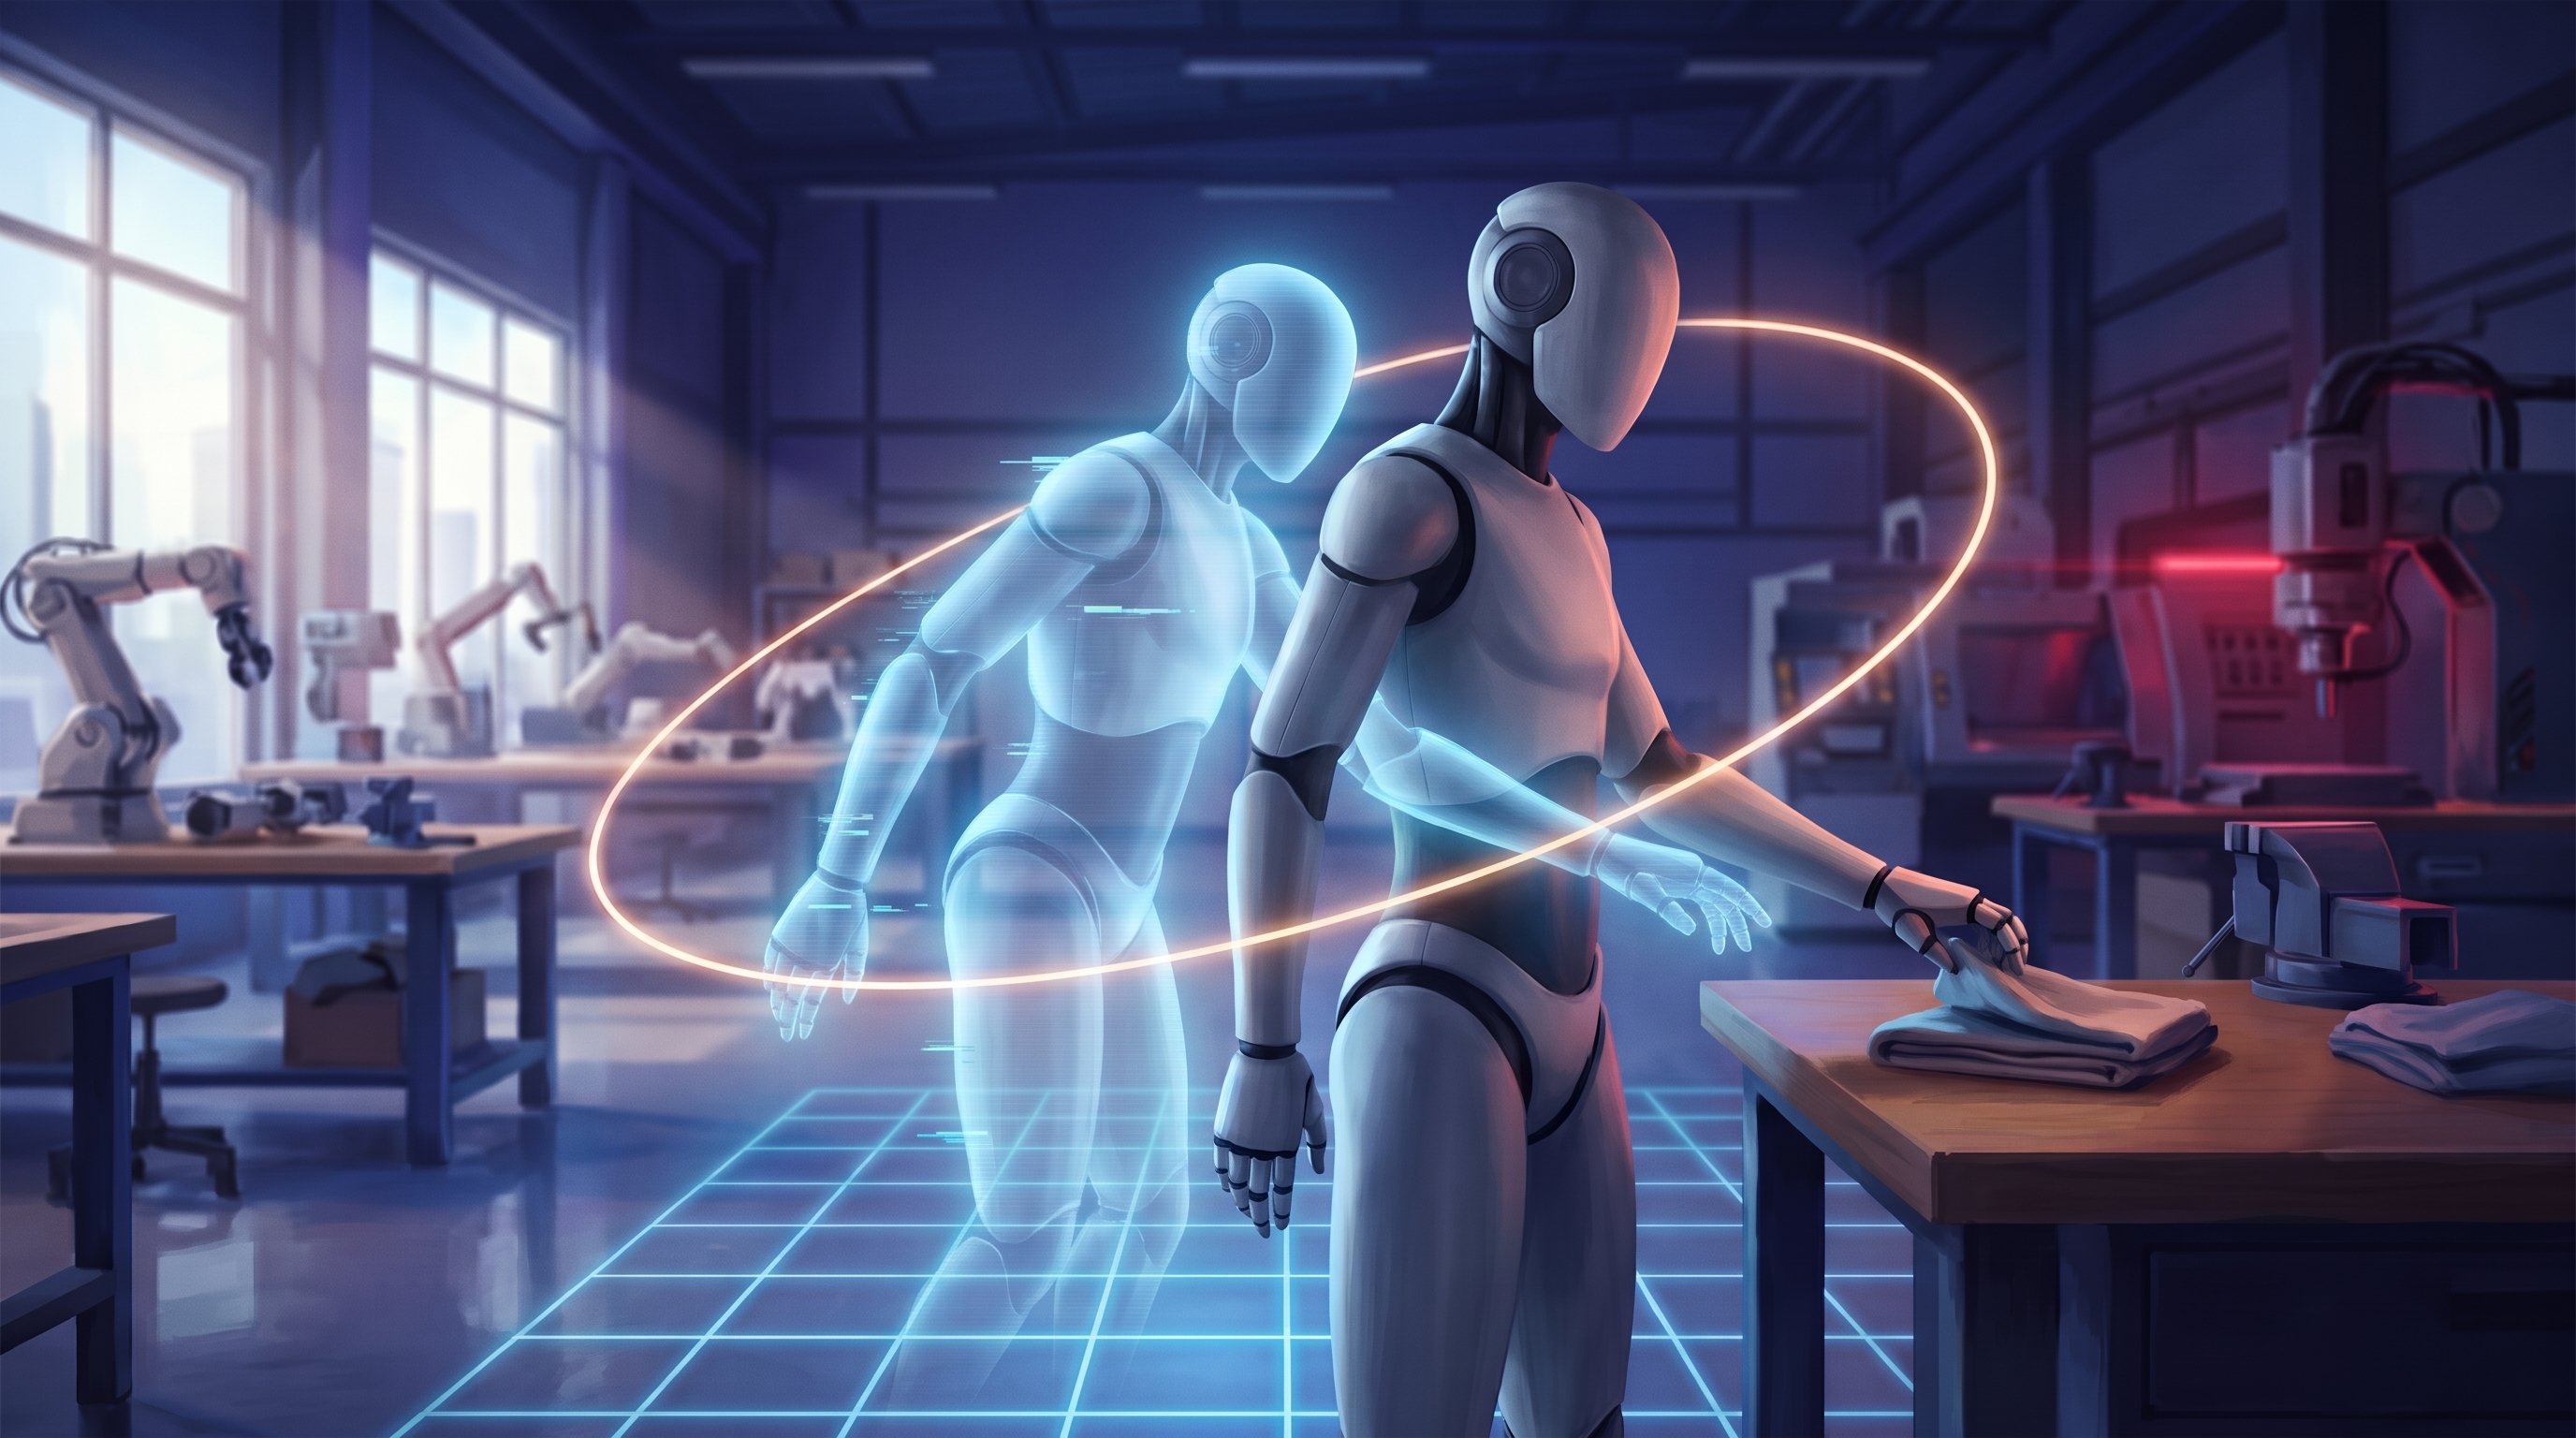
Een robot die op twee benen over een vlakke vloer loopt, is geen uitzondering meer. Maar de wereld van mensen zit vol ladders, trappen, randjes en obstakels. Daar moet een robot ook zijn handen, ellebogen en knieën gebruiken, net als wij. Onderzoekers van de Zwitserse technische universiteit ETH Zürich hebben nu een besturing gemaakt waarmee een mensachtige robot dat allemaal doet met één en hetzelfde lerende systeem. De robot klimt ladders en trappen op, springt over obstakels en naar beneden, loopt over een smalle balk en over stapstenen, en komt na een val weer overeind.
Het onderzoek komt van het Robotic Systems Lab van ETH Zürich, samen met onderzoekers van Apple, het ETH AI Center en chipmaker Nvidia. Ze testten hun aanpak op de G1, een mensachtige robot van het Chinese bedrijf Unitree. De studie staat sinds 22 oktober online en wordt nu beoordeeld door andere wetenschappers.
Eerst bedenken waar je je vasthoudt
Bij veel robots leert de besturing per vaardigheid een vaste beweging na: één programma voor traplopen, een ander voor opstaan. Dat werkt goed op bekend terrein, maar minder goed als de omgeving net anders is.
De Zwitserse aanpak, ACP genoemd, werkt anders. Het systeem bedenkt eerst waar het lichaam de omgeving moet raken. Het kijkt daarvoor naar negen lichaamsdelen: handen, ellebogen, knieën, voeten en het bekken. Voor elk deel voorspelt het waar dat in de komende anderhalve seconde moet neerkomen. Een tweede deel van het systeem stuurt daarna de 23 gewrichten van de robot zo aan dat die punten ook echt worden bereikt.
Een mens doet op een ladder hetzelfde: je kiest eerst de sport waar je je hand op zet, en je lichaam volgt. Zo kiest ook de robot zelf welke sporten hij gebruikt, zonder vaste klimvolgorde.
Om zijn omgeving te zien, heeft de robot een lasersensor op zijn hoofd. Die tast tien keer per seconde de omgeving af, met 20.000 meetpunten per keer. Een kleine computer in de robot maakt daar binnen 30 milliseconden een hoogtekaart van, met vakjes van 3 centimeter. Het hele systeem draait in de robot zelf, zonder verbinding met een grote computer.
Geleerd van een kwartier menselijke beweging
De robot leerde van 13,2 minuten aan opnames van bewegende mensen. Daaruit haalde het systeem vooral waar handen en voeten neerkomen. De rest leerde de robot zelf, door in een computersimulatie heel vaak te oefenen en te leren van wat lukte en wat niet. Die laatste oefenronde zorgt ervoor dat hij ook terrein aankan dat niet in de menselijke opnames zat.
De resultaten
In de simulatie lieten de onderzoekers de robot acht hindernisbanen afleggen die verschillende vaardigheden combineren, bijvoorbeeld eerst een ladder op en dan naar beneden springen. Gemiddeld haalde hun systeem de finish in 92,5 procent van de pogingen. Een bestaande aanpak, die vooraf een beweging uitrekent en die daarna nadoet, kwam op 58,8 procent. In die test stonden storingen zoals ruis in de sensoren en vertraging in de motoren uit, zodat alleen het terrein telde.
Op de echte robot lieten de onderzoekers voorbeelden zien van alle vaardigheden. Hoe vaak het in de echte wereld lukt, moeten metingen nog laten zien. Het team toont ook open wat er misging, zoals een hapering op de ladder, een mislukte sprong en een val door een fout in de hoogtekaart. Na zo'n misser kwam de robot telkens weer in een houding waarmee hij verder kon.
De volgende stappen
Het systeem stuurt de robot over korte afstand naar een doel; de weg zoeken door een heel gebouw hoort er nog niet bij. De robot ziet de wereld als een hoogtekaart van bovenaf. Aan iets hangen, iets boven zijn hoofd vastpakken of voorwerpen verplaatsen vraagt een volledig driedimensionaal beeld van de omgeving. Volgens de onderzoekers is dat de volgende stap.
Wat betekent dit voor de weg naar de singulariteit?
Wil een mensachtige robot echt helpen in onze wereld, dan moet hij meer kunnen dan lopen. Op een bouwplaats, bij de inspectie van installaties of bij reddingswerk moet hij klimmen, over dingen heen stappen en opstaan als hij valt. Dit onderzoek laat zien dat één lerend systeem al die bewegingen kan aansturen, met rekenkracht die in de robot zelf past. Daarmee komen robots die zich net zo vrij als mensen door een rommelige omgeving bewegen weer een stap dichterbij.