English
Robbyant deelt AI-model dat robothanden beter laat voelen
Robbyant, onderdeel van Ant Group, heeft LingBot-Touch vrijgegeven: een AI-model dat signalen van heel verschillende tastsensoren in één taal vertaalt. In tests met twee robothanden lukten taken daardoor volgens het bedrijf duidelijk vaker.
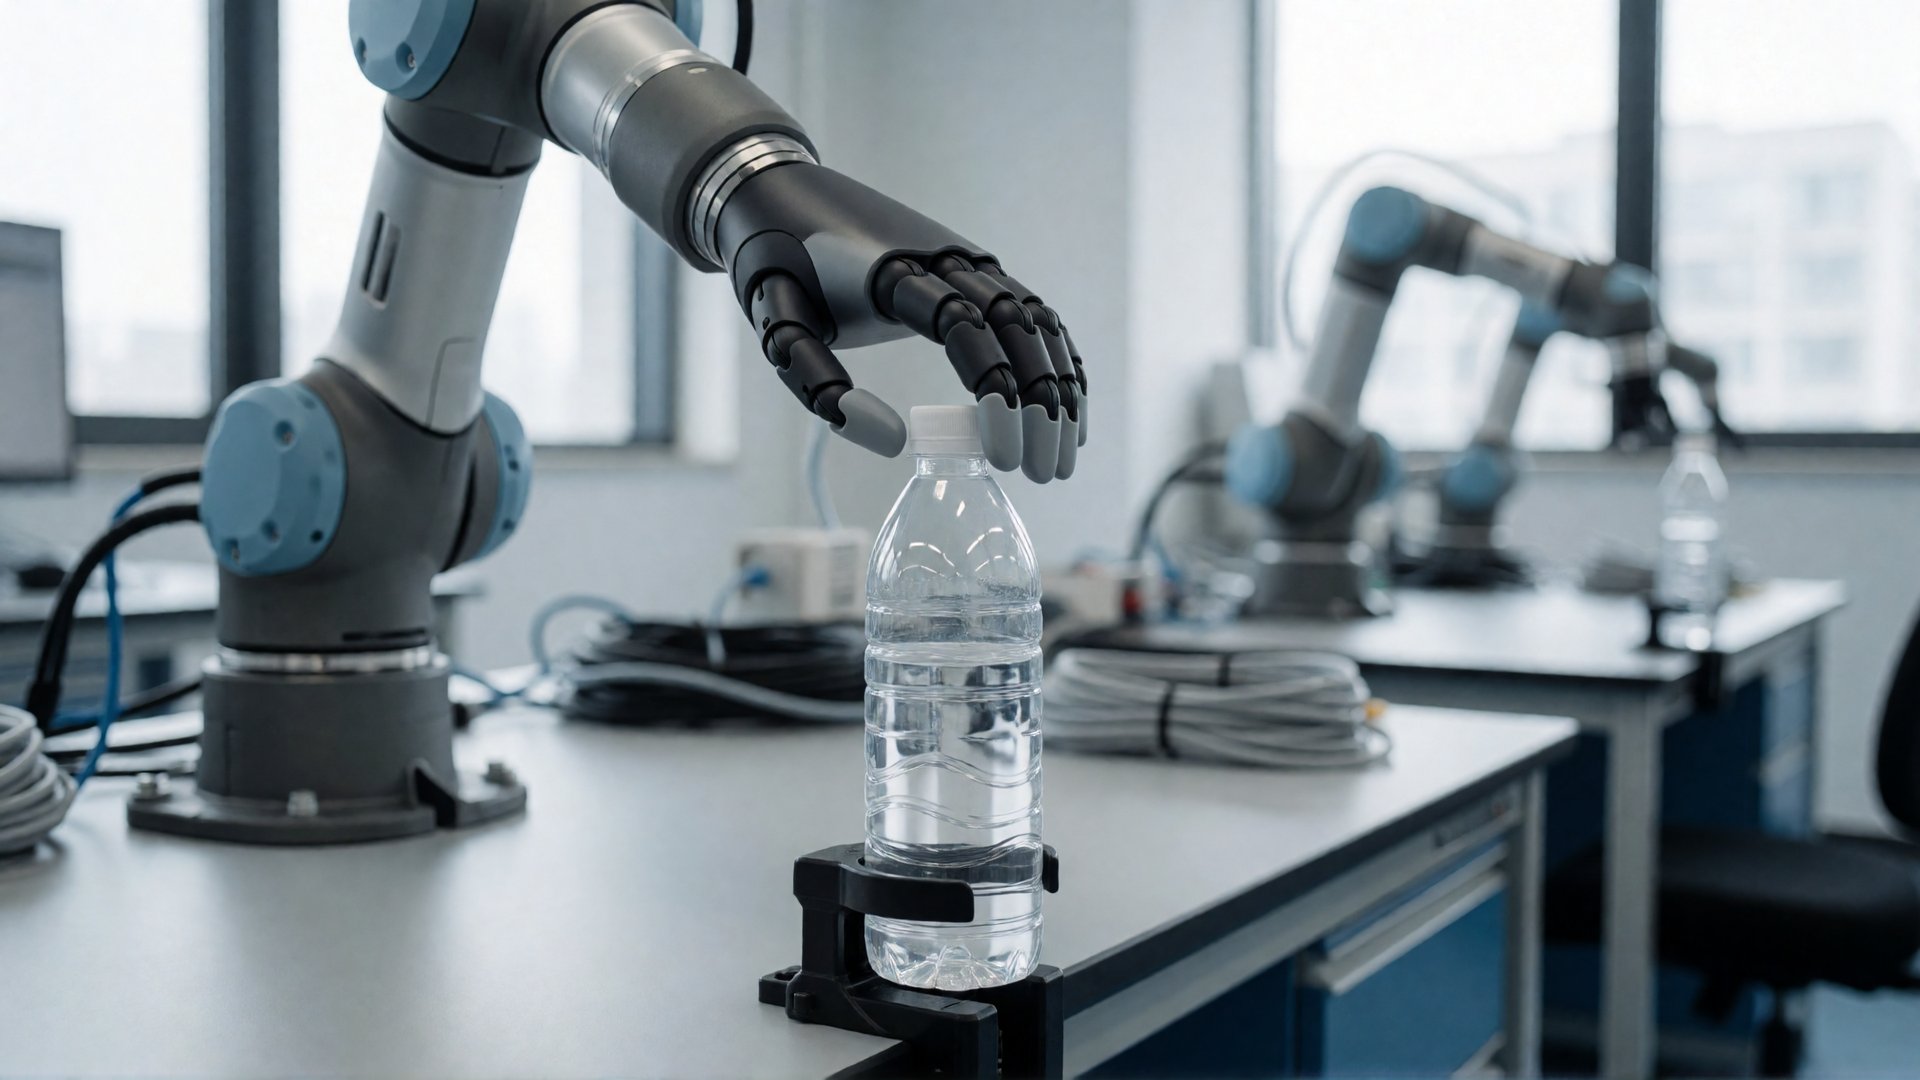
Robbyant, een bedrijf van de Chinese Ant Group dat AI voor robots ontwikkelt, heeft op 10 november 2026 LingBot-Touch vrijgegeven. Dat is een AI-model dat robothanden helpt begrijpen wat ze voelen. De code staat op GitHub onder een open licentie; voor de modelbestanden zelf is een account met toestemming nodig.
Elke hand voelt anders
Mensen voelen met hun vingertoppen meteen of iets glad is, wegglijdt of te hard wordt vastgepakt. Robothanden krijgen daarvoor tastsensoren, maar die zijn er in heel verschillende soorten. Sommige meten hoe een magnetisch veld verschuift als een zacht laagje indeukt, andere filmen dat indeuken met een klein cameraatje, en weer andere meten hoe de elektrische weerstand van een materiaal verandert onder druk. Dezelfde aanraking geeft daardoor bij elke sensor een heel ander signaal. Een AI-model dat met de ene sensor heeft leren werken, snapt de andere niet en moet voor elke nieuwe hand opnieuw leren.
LingBot-Touch vertaalt die signalen naar één gemeenschappelijke taal. Elk soort sensor krijgt eerst een eigen ingang. Daarna zet het model alle contactpunten op dezelfde kaart van een vingertop, zodat het niet meer uitmaakt welke sensor ze heeft gemeten. Een gedeeld deel van het model leert daaruit waar een vinger iets raakt, hoe de kracht verdeeld is en hoe dat in de tijd verandert.
Om dat te leren gebruikte Robbyant bijna 5.000 uur aan tastopnamen (4.983 uur, verdeeld over 464.431 handelingen). Die kwamen van mensen die handschoenen met tastsensoren droegen en van robothanden die op afstand werden bestuurd. Het model kreeg steeds een deel van de tastgegevens niet te zien en moest dat zelf voorspellen. Zo leert het zonder dat mensen alles hoeven te beschrijven.
Tests met twee robothanden
Robbyant testte het model op 26 echte taken met twee robothanden, de Sharpa Wave en de XHand. LingBot-Touch gaf zijn tastinformatie door aan vier verschillende AI-modellen die de bewegingen van een robot sturen (LingBot-VLA, π0.5, Diffusion Policy en T-Rex). Elke taak werd twintig keer geprobeerd. Gemiddeld lukten de taken volgens Robbyant 14 tot 26 procentpunten vaker dan zonder tastinformatie.
Een voorbeeld is een dop van een fles draaien met de Sharpa Wave. Zonder tastinformatie lukte dat in 56 procent van de pogingen. Kreeg het stuurmodel de ruwe sensorsignalen, dan was dat 63 procent; met LingBot-Touch ertussen 90 procent.
De XHand heeft een magnetische sensor die niet in de trainingsdata zat. Robbyant liet LingBot-Touch daarbij ongewijzigd en trainde alleen het stuurmodel met voorbeelden op die hand. Ook dan werkte de tastinformatie, meldt het bedrijf.
Voor alle tests gebruikte Robbyant de kleinste versie van het model, met ongeveer 5,5 miljoen instelbare getallen. De meeste stuurmodellen worden er 0,13 tot 0,16 procent groter door, dus vrijwel niet. Een grotere versie wordt volgens Robbyant nog steeds beter naarmate er meer trainingsdata bij komt. De resultaten komen van Robbyant zelf; onderzoek door anderen moet ze nog bevestigen.
Wat betekent dit voor de weg naar de singulariteit?
Wie met zijn handen werkt, vertrouwt minstens zo veel op gevoel als op zicht. Een model dat tast vertaalt naar één taal voor verschillende robothanden, maakt het makkelijker om wat één robot leert te hergebruiken op een andere. Dat is een bouwsteen voor robots die fijn handwerk doen, zoals een dop losdraaien of een sleutel omdraaien, zonder dat elke nieuwe hand vanaf nul moet leren voelen.