English
NVIDIA presenteert GR00T 2 en simulatietools voor nauwkeurig robotwerk
NVIDIA presenteert op de robotconferentie CoRL een open AI-model en nieuwe oefensoftware waarmee robots in een nagebootste wereld precies werk leren, zoals kabels aansluiten en kleine onderdelen in elkaar zetten.
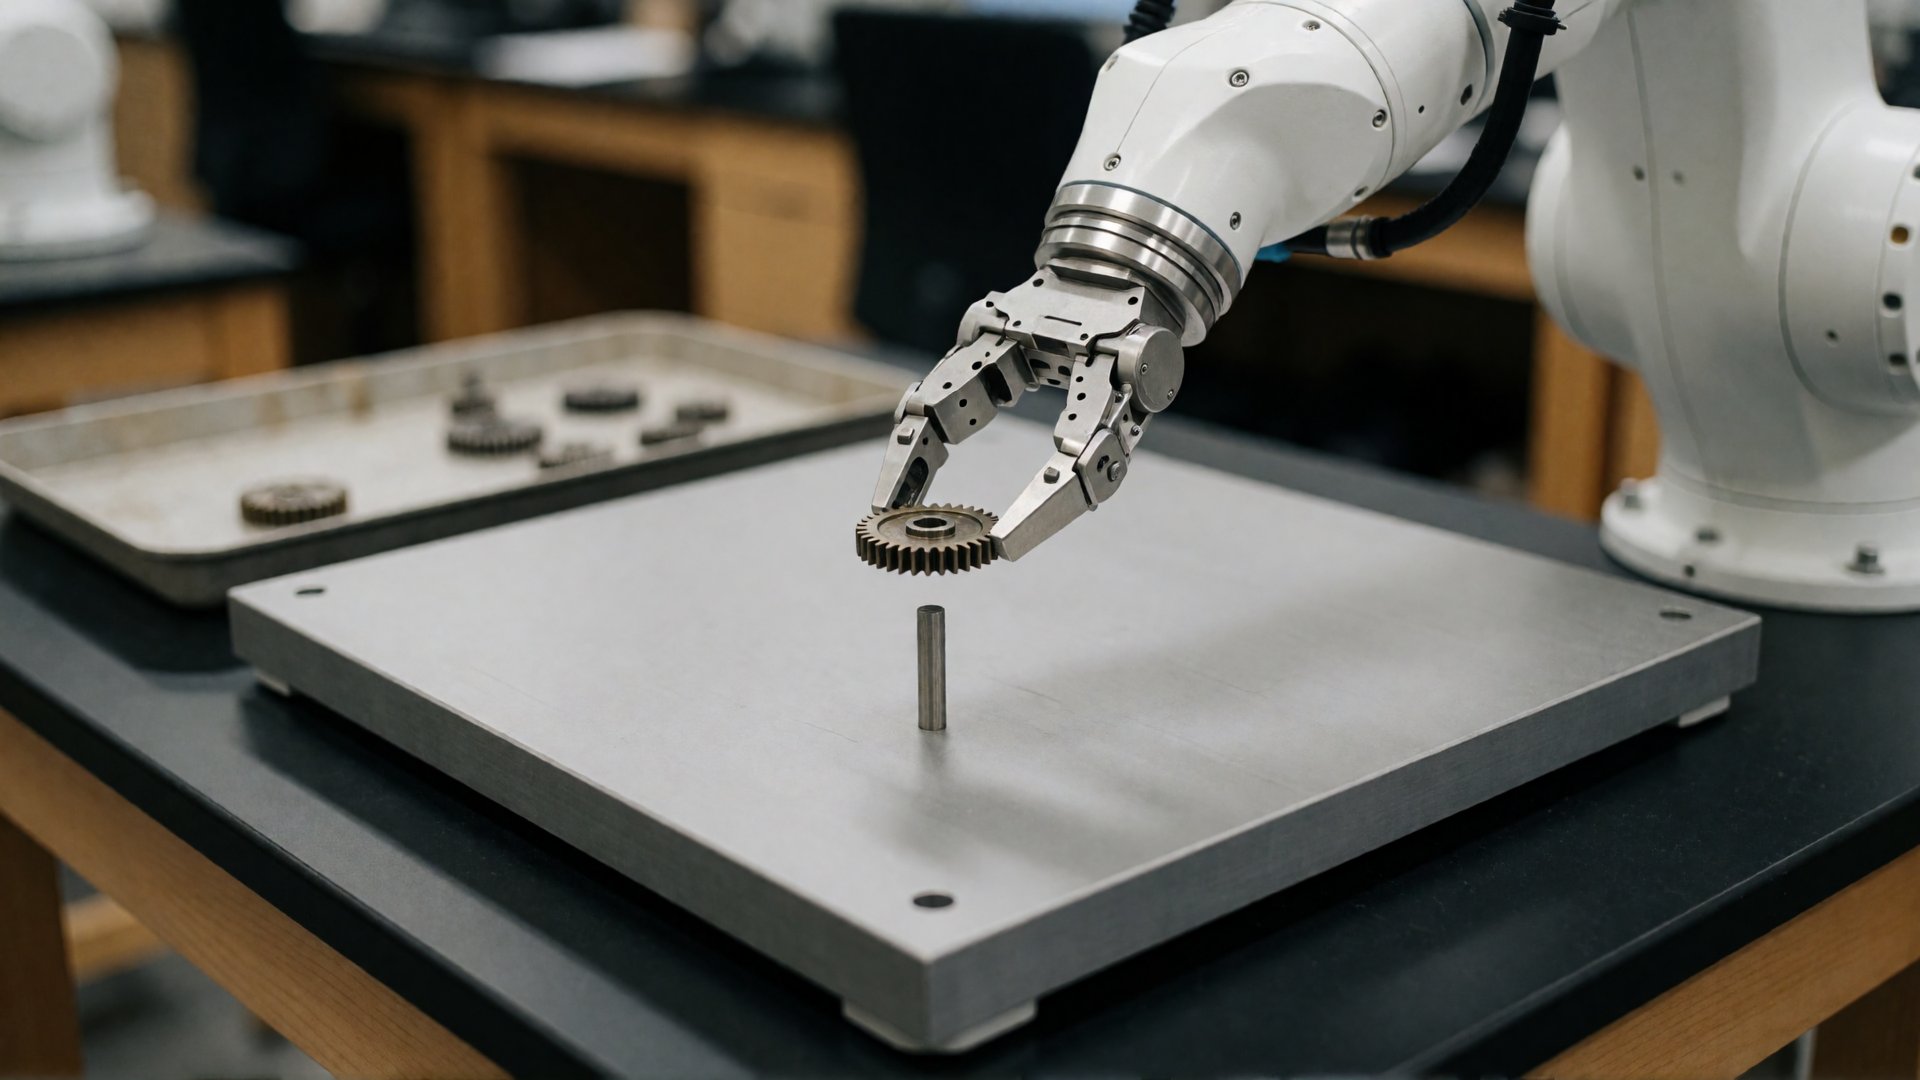
Op de Conference on Robot Learning (CoRL) in Austin, Texas presenteert NVIDIA deze week hulpmiddelen waarmee onderzoekers robots op de computer kunnen laten oefenen voor nauwkeurig werk. Zo'n nagebootste wereld, een simulatie, wordt al langer gebruikt om robots te leren lopen, rollen en springen. Volgens NVIDIA verschuift de aandacht nu naar fijn handwerk: tandwielen uitlijnen, kabels aansluiten en kleine onderdelen monteren.
Een open model voor robothanden
De belangrijkste aankondiging is GR00T 2, een open AI-model dat een robot vertelt welke bewegingen hij moet maken. NVIDIA noemt het een wereldactiemodel: het voorspelt hoe de omgeving reageert en kiest daar de handelingen bij. Het model is gebouwd op Cosmos, de modellen van NVIDIA voor nagebootste werelden. Het leerde van gegevens van robots en van mensen, waaronder 100.000 uur open beeldmateriaal dat mensen vanuit hun eigen ogen filmden.
Volgens NVIDIA voerde GR00T 2 zonder voorbeeld 40 van de 50 geteste taken minstens één keer goed uit. Kreeg het per taak één voorbeeld, dan lukte gemiddeld 71 procent van de pogingen; met vijf voorbeelden 95 procent. Het model kan volgens NVIDIA ook vaardigheden die het van mensen leerde overzetten naar robots met een ander lichaam, zonder voorbeelden van die robots. Deze resultaten komen van NVIDIA zelf.
Bedrijven proberen het al uit. Nexuni test het voor het verwerken van wasgoed, Foxconn gebruikt het voor de automatisering van fabrieken waar servers worden gemaakt en Siemens onderzoekt toepassingen in de industrie.
Oefenen en testen in de computer
Daarnaast verschijnt Isaac Lab 3.0, een nieuwe versie van NVIDIA's open software waarin robots in simulatie oefenen. Dankzij de open natuurkunde-rekenmotor Newton kan die nu ook buigzame dingen nabootsen, zoals kabels en textiel, en ingewikkelde onderdelen zoals robothanden. In een test met behendig grijpen op basis van camerabeelden trainde Isaac Lab 3.0 volgens NVIDIA tot 2,5 keer zo snel als de vorige versie.
Om te meten hoe goed een robot het doet, is er een voorlopige versie van Isaac Lab-Arena 0.4. Daarmee kunnen ontwikkelaars een aangeleerde vaardigheid in duizenden varianten van een taak testen en zien onder welke omstandigheden het misgaat. Twee nieuwe open testreeksen gebruiken deze software: DexBench, gemaakt door RLWRLD met NVIDIA, met 15 taken in onder meer winkels, logistiek en fabrieken, en VABAR, van NVIDIA en de Universiteit van Californië in Berkeley, met zes industriële taken.
Berkeley ontwikkelde ook Graph-as-Policy, waarin AI-agents losse robotvaardigheden aan elkaar koppelen tot een programma en dat in simulatie testen en verbeteren. Hoe dat bij een echte robot uitpakte, lees je in ons artikel over het onderzoek van Berkeley.
Wat betekent dit voor de weg naar de singulariteit?
Robots die fijn werk eerst duizenden keren in een computer kunnen oefenen, hebben veel minder dure proeven met echte machines nodig. Kan één model bovendien leren van mensen en die kennis overzetten naar verschillende robots, dan wordt het makkelijker om robots snel nieuwe taken te leren. Dat brengt robots die zelfstandig precies werk doen in fabrieken en magazijnen een stap dichterbij.