English
Robot leidt uit één correctie af wat je eigenlijk bedoelt
Onderzoekers van MIT en New York University bouwden FLEX: een methode waarmee een robot uit één gewone zin afleidt wat iemand eigenlijk bedoelt. In simulaties ontweek een robotarm daardoor ook voorwerpen die niemand had genoemd.
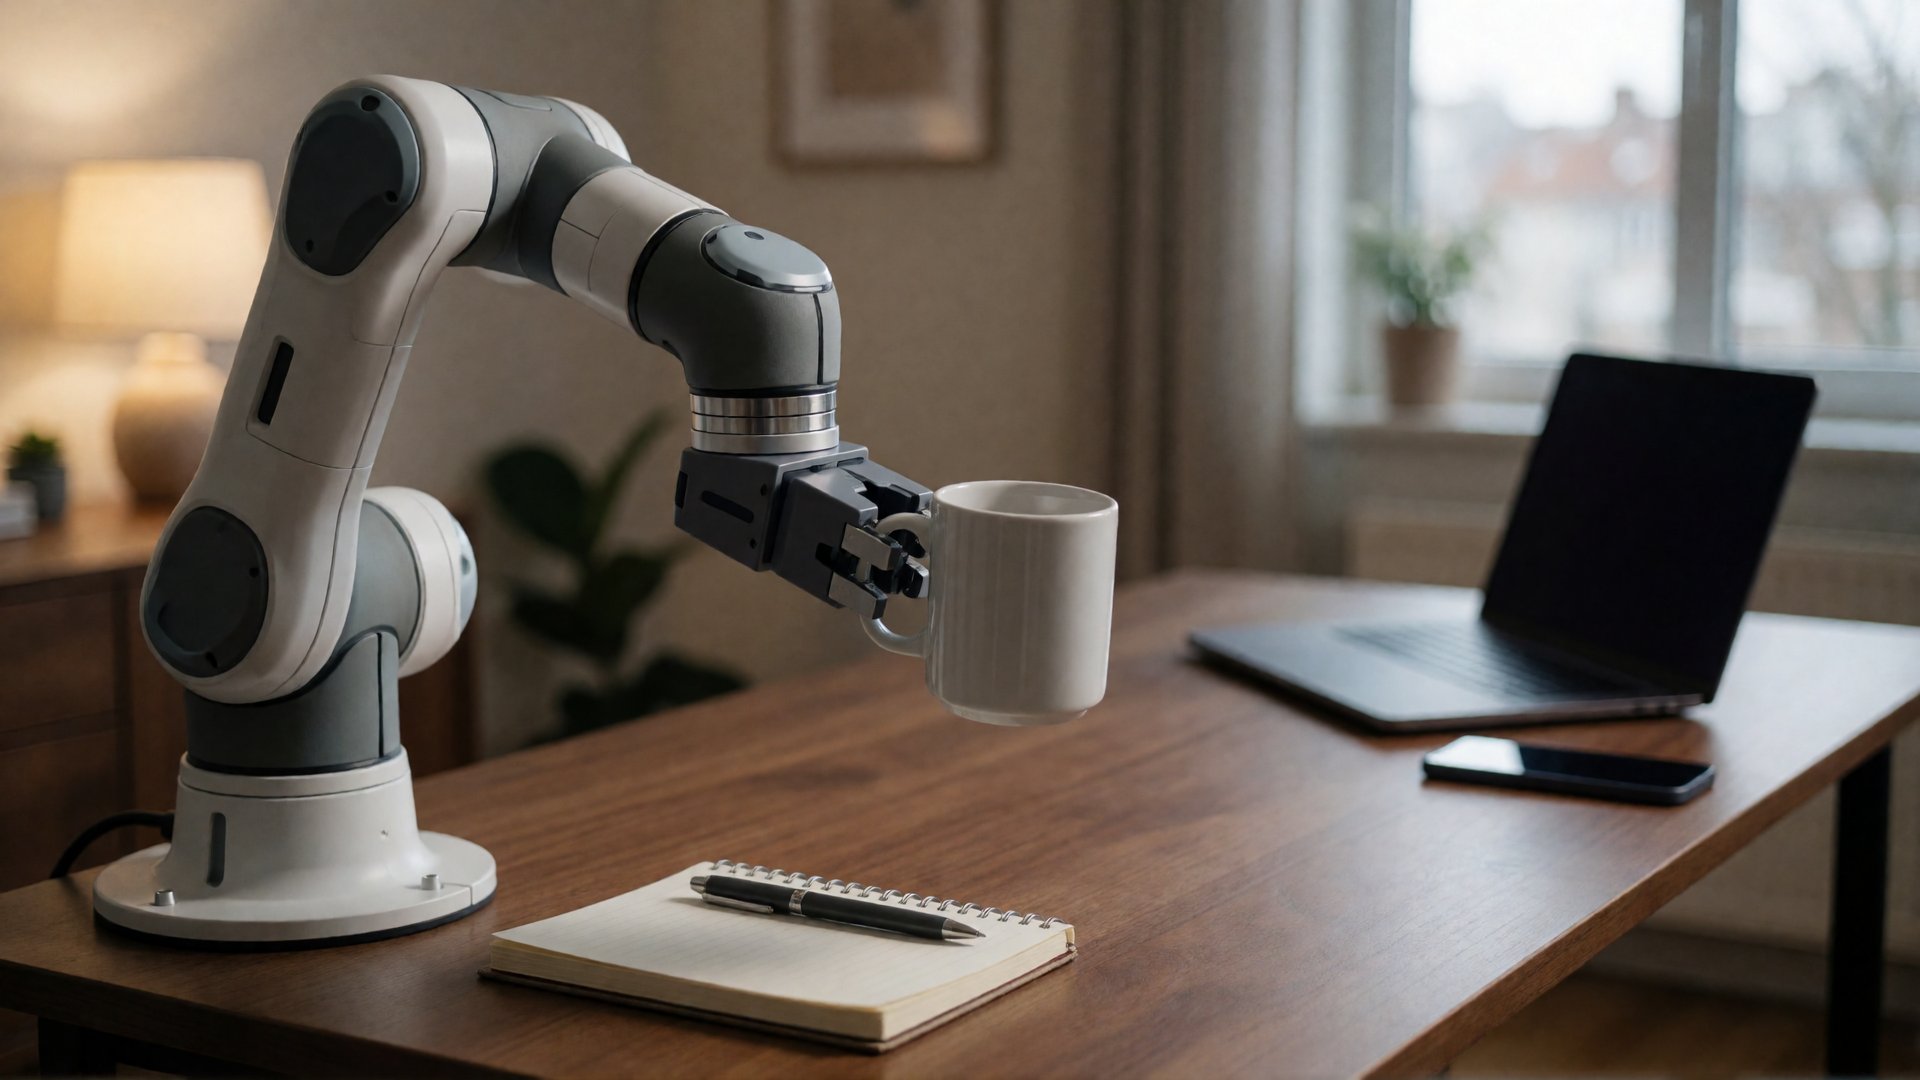
Wie een huisgenoot vraagt om geen koffie op de laptop te morsen, hoeft er niet bij te zeggen dat de telefoon ernaast ook droog moet blijven. Mensen snappen de bedoeling achter zo'n zin. Een robot doet dat niet vanzelf: die ontwijkt precies wat je noemt en verder niets. Wil je dat hij ook de telefoon ontwijkt, dan moet je dat apart zeggen.
Onderzoekers van het Massachusetts Institute of Technology (MIT) en New York University hebben daar een oplossing voor gebouwd, genaamd FLEX. Daarmee leidt een robot uit een korte correctie in gewone taal af welke regel erachter zit. In een simulatie kreeg een robotarm die een kop koffie over een volle tafel droeg de opdracht om niet op de laptop te morsen. Hij koos daarna een route die ook om een telefoon heen liep, zonder dat iemand die had genoemd.
Het onderzoek werd geleid door Andreea Bobu, universitair docent lucht- en ruimtevaarttechniek aan MIT, waar ze het CLEAR Lab leidt. Het team presenteert het werk deze week op de Conference on Robot Learning in Austin (Texas).
Een lijstje dat meegroeit
Een robot plant zijn bewegingen aan de hand van een lijstje met dingen in de omgeving die ertoe doen, zoals "blijf uit de buurt van de laptop". Eerdere methoden konden zo'n lijstje alleen langer maken. Na veel correcties staat het dan vol met losse, te specifieke regels, ook over voorwerpen die allang weg zijn.
FLEX past het lijstje op drie manieren aan. Eerst voegt het toe wat de gebruiker noemt, bijvoorbeeld de mok waarop de robot geen bowlingbal mag laten vallen. Daarna maakt het de regel breder: een taalmodel bedenkt dat het eigenlijk om breekbare voorwerpen gaat. Ten slotte haalt het regels weg die niet meer van belang zijn. Het taalmodel dat de onderzoekers gebruikten, was GPT-4o van OpenAI. Volgens MIT duurt zo'n aanpassing ongeveer vijf seconden.
Getest met proefpersonen
Het team testte FLEX in simulaties van een robotarm die koffie droeg, een brandende kaars verplaatste en een bowlingbal vervoerde. Bij de kaars leerde de robot brandbare spullen te mijden, bij de bowlingbal breekbare. In een eenvoudiger proef op een plattegrond haalde FLEX in alle zeven geteste situaties het beste resultaat of een gedeeld beste. Bij de andere methoden raakte het lijstje na een reeks correcties juist steeds verder vervuild.
Twaalf proefpersonen, van wie vijf nog nooit met een robot hadden gewerkt, typten zelf correcties voor de gesimuleerde robotarm. Ze vonden dat de robot met FLEX hun bedoeling beter begreep dan met twee eerdere methoden. Die proef gebeurde op de computer, omdat sommige oudere methoden de arm onvoorspelbaar lieten bewegen. Daarnaast toetsten de onderzoekers FLEX achteraf met de getypte correcties en met opnames van een echte robotarm.
De onderzoekers noemen ook de grenzen. FLEX werkt voor stevige voorwerpen die je met woorden kunt beschrijven, en leunt op het gezonde verstand van het taalmodel. Bij heel persoonlijke voorkeuren die tegen de verwachting ingaan, werkt dat minder goed.
Wat betekent dit voor de weg naar de singulariteit?
Een huishoudrobot moet in elk huis andere regels leren. Volgens Bobu kan FLEX die uit een zin of twee oppikken, zonder dat je elke regel hoeft uit te spellen. Dat is een stap naar robots die je gewoon kunt aanspreken zoals een huisgenoot. Het werk is gedaan met GPT-4o, een taalmodel uit 2024 dat inmiddels door nieuwere modellen is ingehaald. Met een sterker model kan een robot waarschijnlijk nog beter raden wat mensen bedoelen. Wat nu nog moet volgen, is dat robots dit buiten de simulatie laten zien, in echte huizen.