English
Springende Hopcopter-robot krijgt flexibele voet voor zand, ijs en rotsen
Onderzoekers van de University of Toronto gaven de springende drone Hopcopter een flexibele voetzool. Daarmee landt en springt de eenbenige robot veel beter op zand, ijs en rotsen, waar hij eerst wegzakte, uitgleed of omviel.
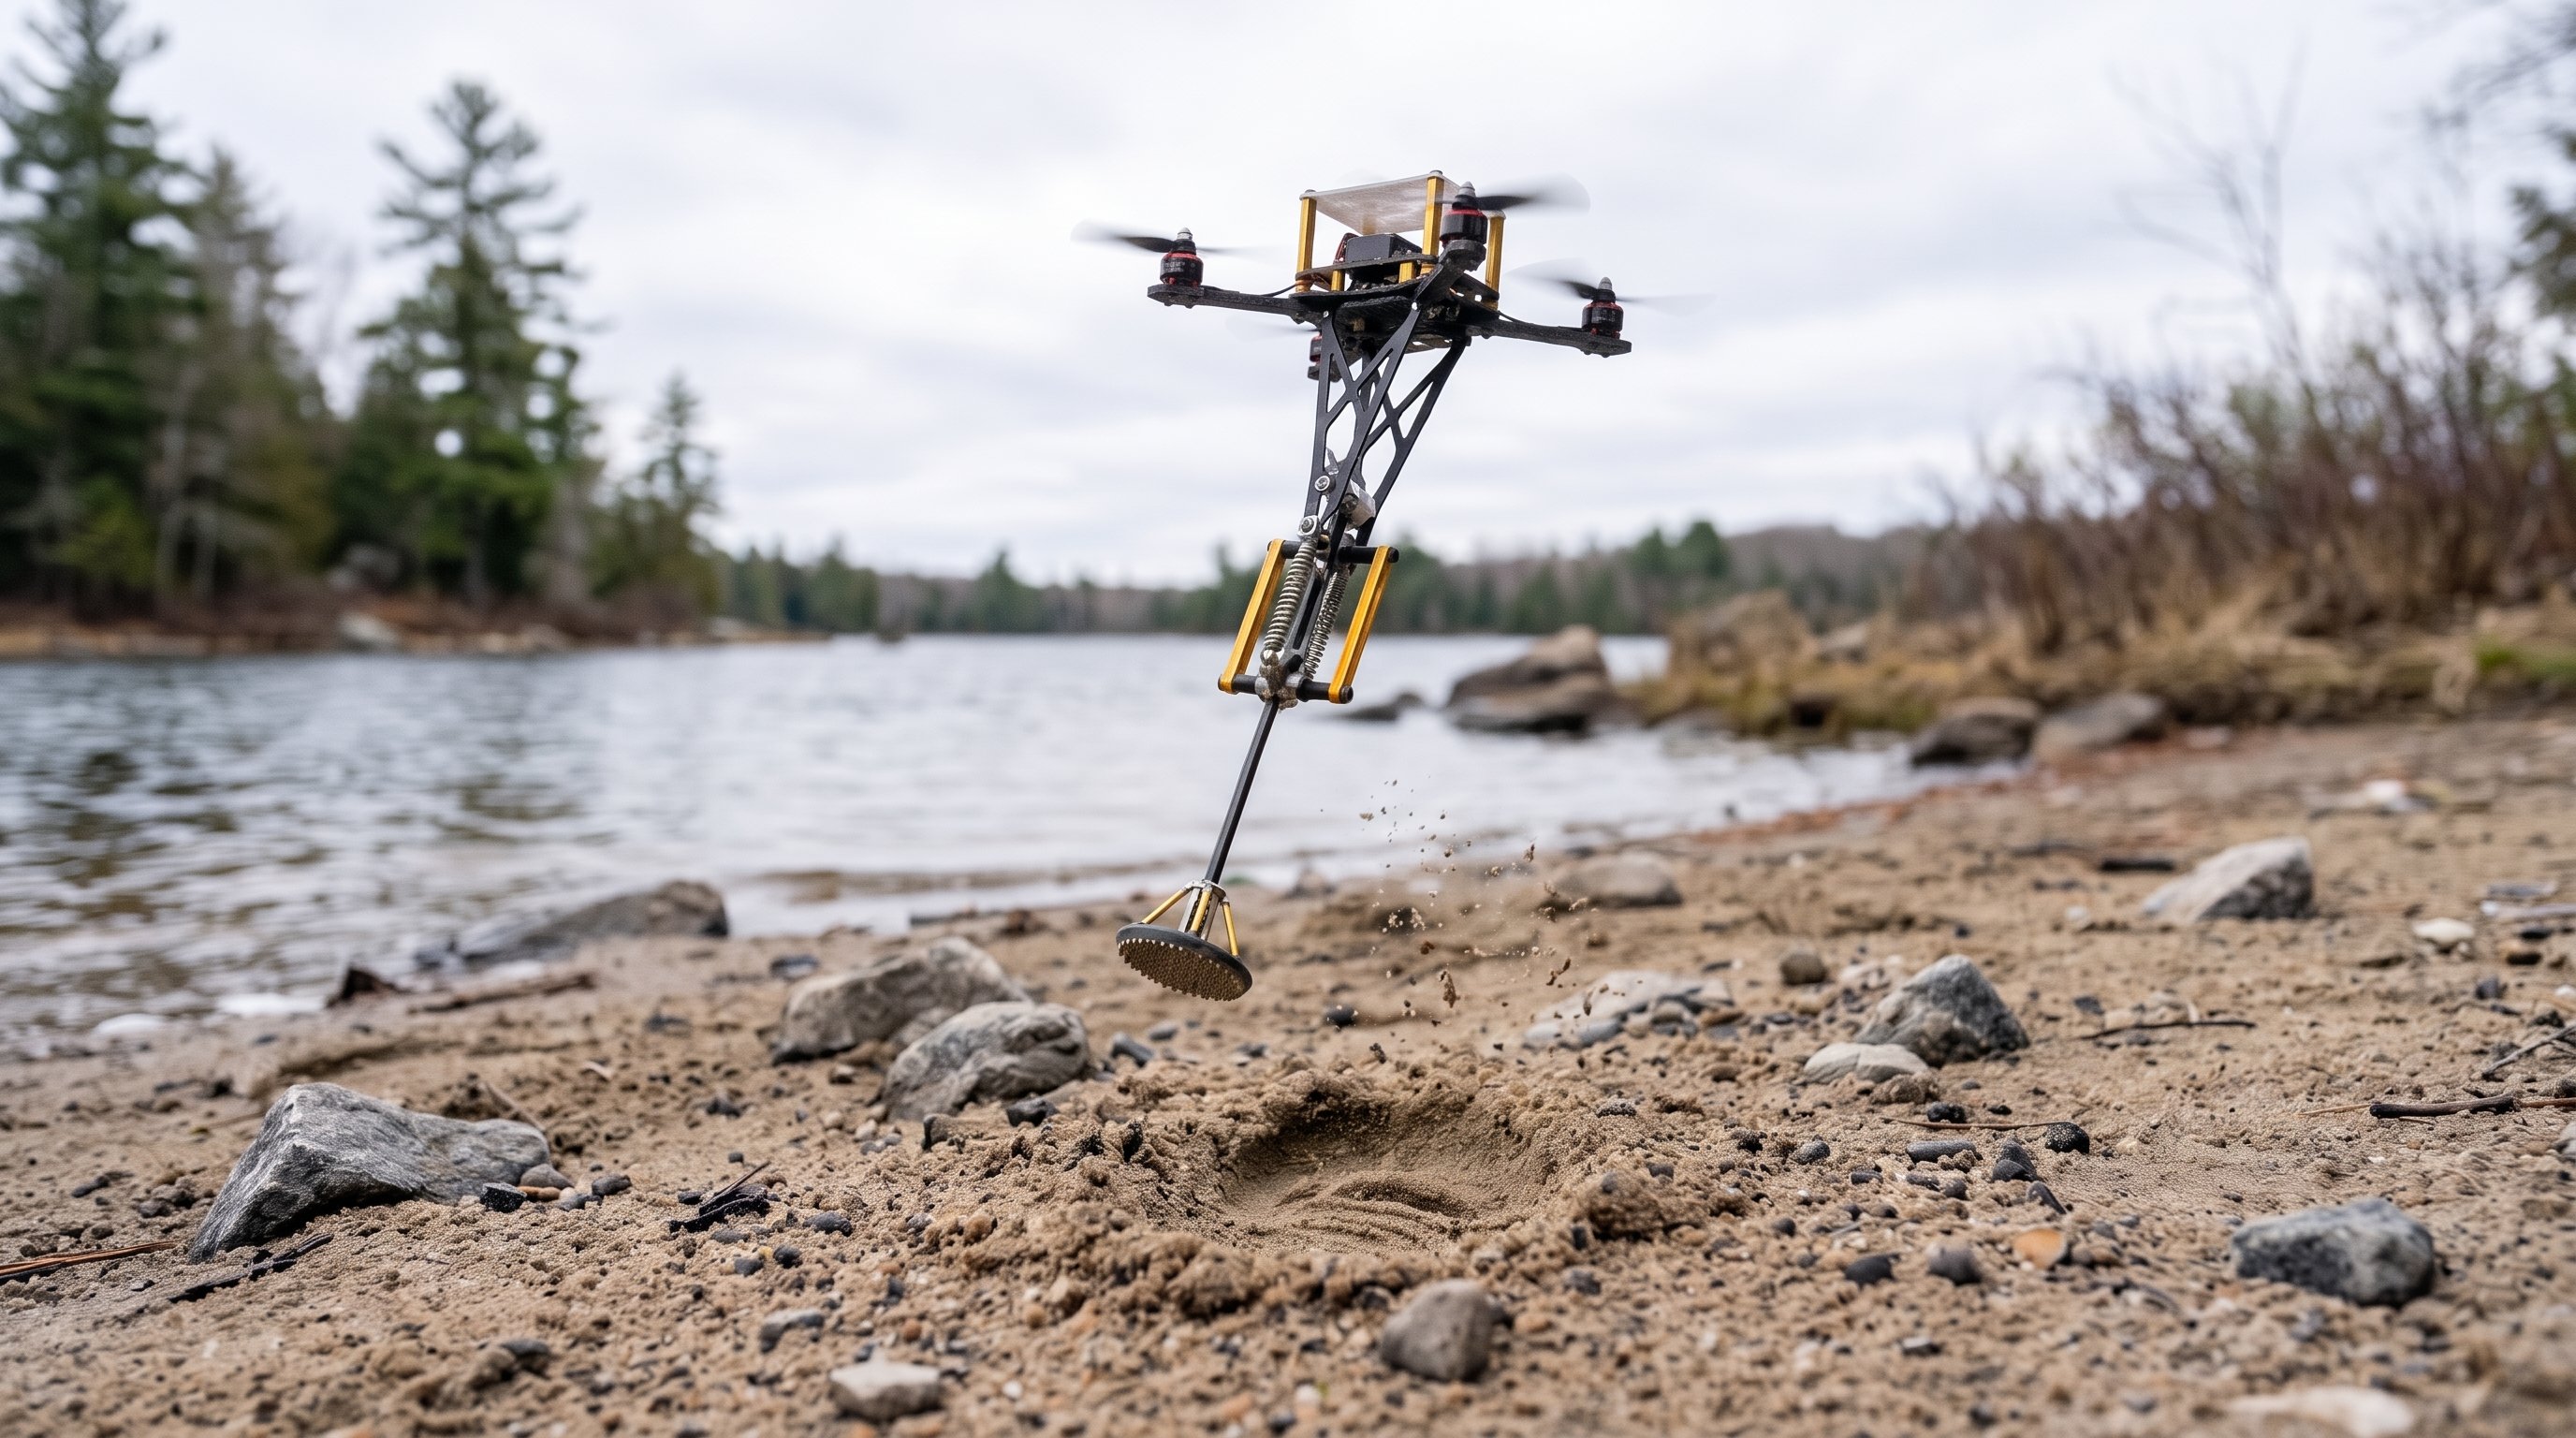
De Hopcopter is een drone met vier rotors en één poot met een veer erin. Hij vliegt niet de hele tijd, maar springt van plek naar plek. Dat kost veel minder energie. Het eerste prototype, twee jaar geleden gepresenteerd, kon alleen goed landen op vlakke grond zoals beton of fijn grind. Op zand zakte de poot weg, op ijs gleed hij uit en op een helling viel de robot vaak om.
Afspelen laadt YouTube, dat cookies kan plaatsen. Meer uitleg
Hoe de nieuwe voet werkt
Het team van professor Pakpong Chirarattananon aan de University of Toronto heeft daarom een flexibele voetzool ontwikkeld, samen met een promovendus van de City University of Hong Kong. De Hopcopter zelf werd volgens New Atlas eerder ontwikkeld door onderzoekers van de City University of Hong Kong en de Hong Kong University of Science and Technology.
De nieuwe voet bestaat uit vier onderdelen:
- Een breder oppervlak. Het gewicht van de drone wordt zo over een groter stuk grond verdeeld, net zoals een sneeuwschoen voorkomt dat je in de sneeuw wegzakt.
- Een kogelgewricht. Daardoor kan de voet in elke richting kantelen en plat op een schuine ondergrond terechtkomen.
- Elastieken die de voet na elke landing terugtrekken in de goede stand.
- Korte pinnen aan de onderkant voor grip op gladde ondergronden, zoals de stijgijzers van ijsklimmers.
Volgens de onderzoekers wordt de fout bij het afzetten voor een nieuwe sprong daardoor tot 66 procent kleiner en werkt de robot tot 64 procent efficiënter. De verschillen in prestaties tussen de ondergronden worden 84 procent kleiner. Op ijs, zand en rotsen springt de robot dus bijna even goed als op vlakke grond. Het onderzoek is gepubliceerd in het vaktijdschrift Advanced Intelligent Systems.
Springen als een vogel
Het idee komt van vogels. Die zijn niet de hele tijd in de lucht, maar fladderen van plek naar plek, rusten tussendoor en huppen soms over de grond. Zo sparen ze energie. De Hopcopter doet iets vergelijkbaars: tijdens een sprong valt hij vrij en de rotors draaien maar kort mee. Volgens de makers verbruikt hij zo ongeveer een tiende van de energie van een even grote drone, en hij kan meer gewicht dragen dan een gewone drone.
Chirarattananon legt uit waarom zo'n tussenvorm handig is. Drones zijn goedkoop en kunnen over elk terrein vliegen, maar omdat ze licht moeten zijn, dragen ze weinig vracht en komen ze niet ver. Robots op wielen of poten kunnen veel meer dragen en verder reizen, maar ze zijn veel duurder en kunnen niet altijd over ruw terrein.
Wat er nog komt
Het team wil de Hopcopter nu zelfstandig leren navigeren. Een deel van de makers werkt via het bedrijf HopTo Tech aan een versie voor de verkoop, de Hop-1, met AI-onderdelen om obstakels te ontwijken. Die is nog niet te koop. Als toepassingen noemen de onderzoekers zoek- en reddingsacties na natuurrampen, inspectie van pijpleidingen en afgelegen mijnen, en misschien zelfs Mars, waar de lucht voor de meeste drones te dun is.
Wat betekent dit voor de weg naar de singulariteit?
Robots die in de echte wereld werk doen, moeten over rommelig terrein kunnen: zand, ijs, stenen en hellingen. Deze voet laat zien dat een slim mechanisch onderdeel daar al veel aan helpt, zonder extra rekenkracht. Tegelijk lost de springende aanpak een bekend probleem van drones op: ze kunnen niet lang in de lucht blijven. Als het team de robot ook zelfstandig leert navigeren, komt een zuinige helper voor moeilijk bereikbare plekken een stuk dichterbij.