English
Vierpotige robot klimt met magneetvoeten langs scheepswanden om te lassen
Het Zuid-Koreaanse Diden Robotics heeft een robot die met magnetische voeten over stalen wanden en plafonds loopt en lasapparatuur meeneemt. Volgens het bedrijf zitten zijn lasnaden al in schepen die nu worden gebouwd.
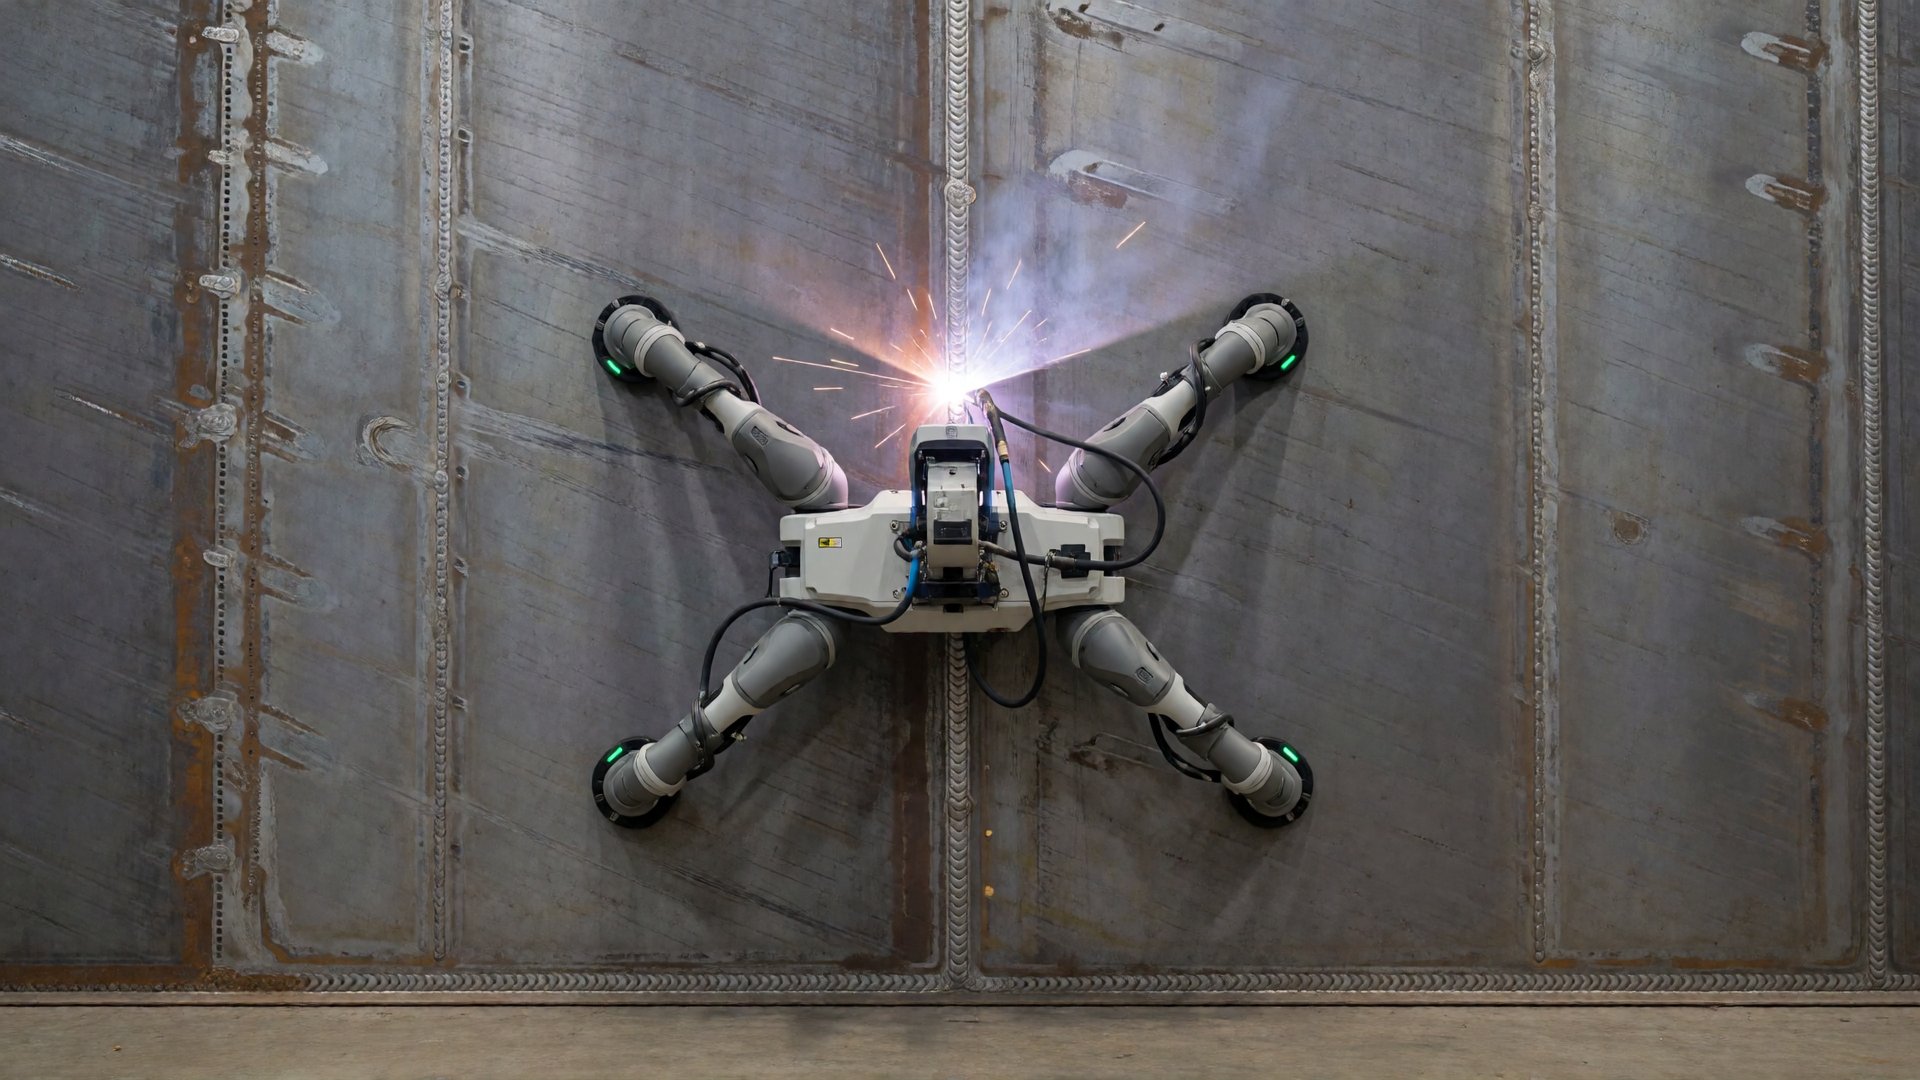
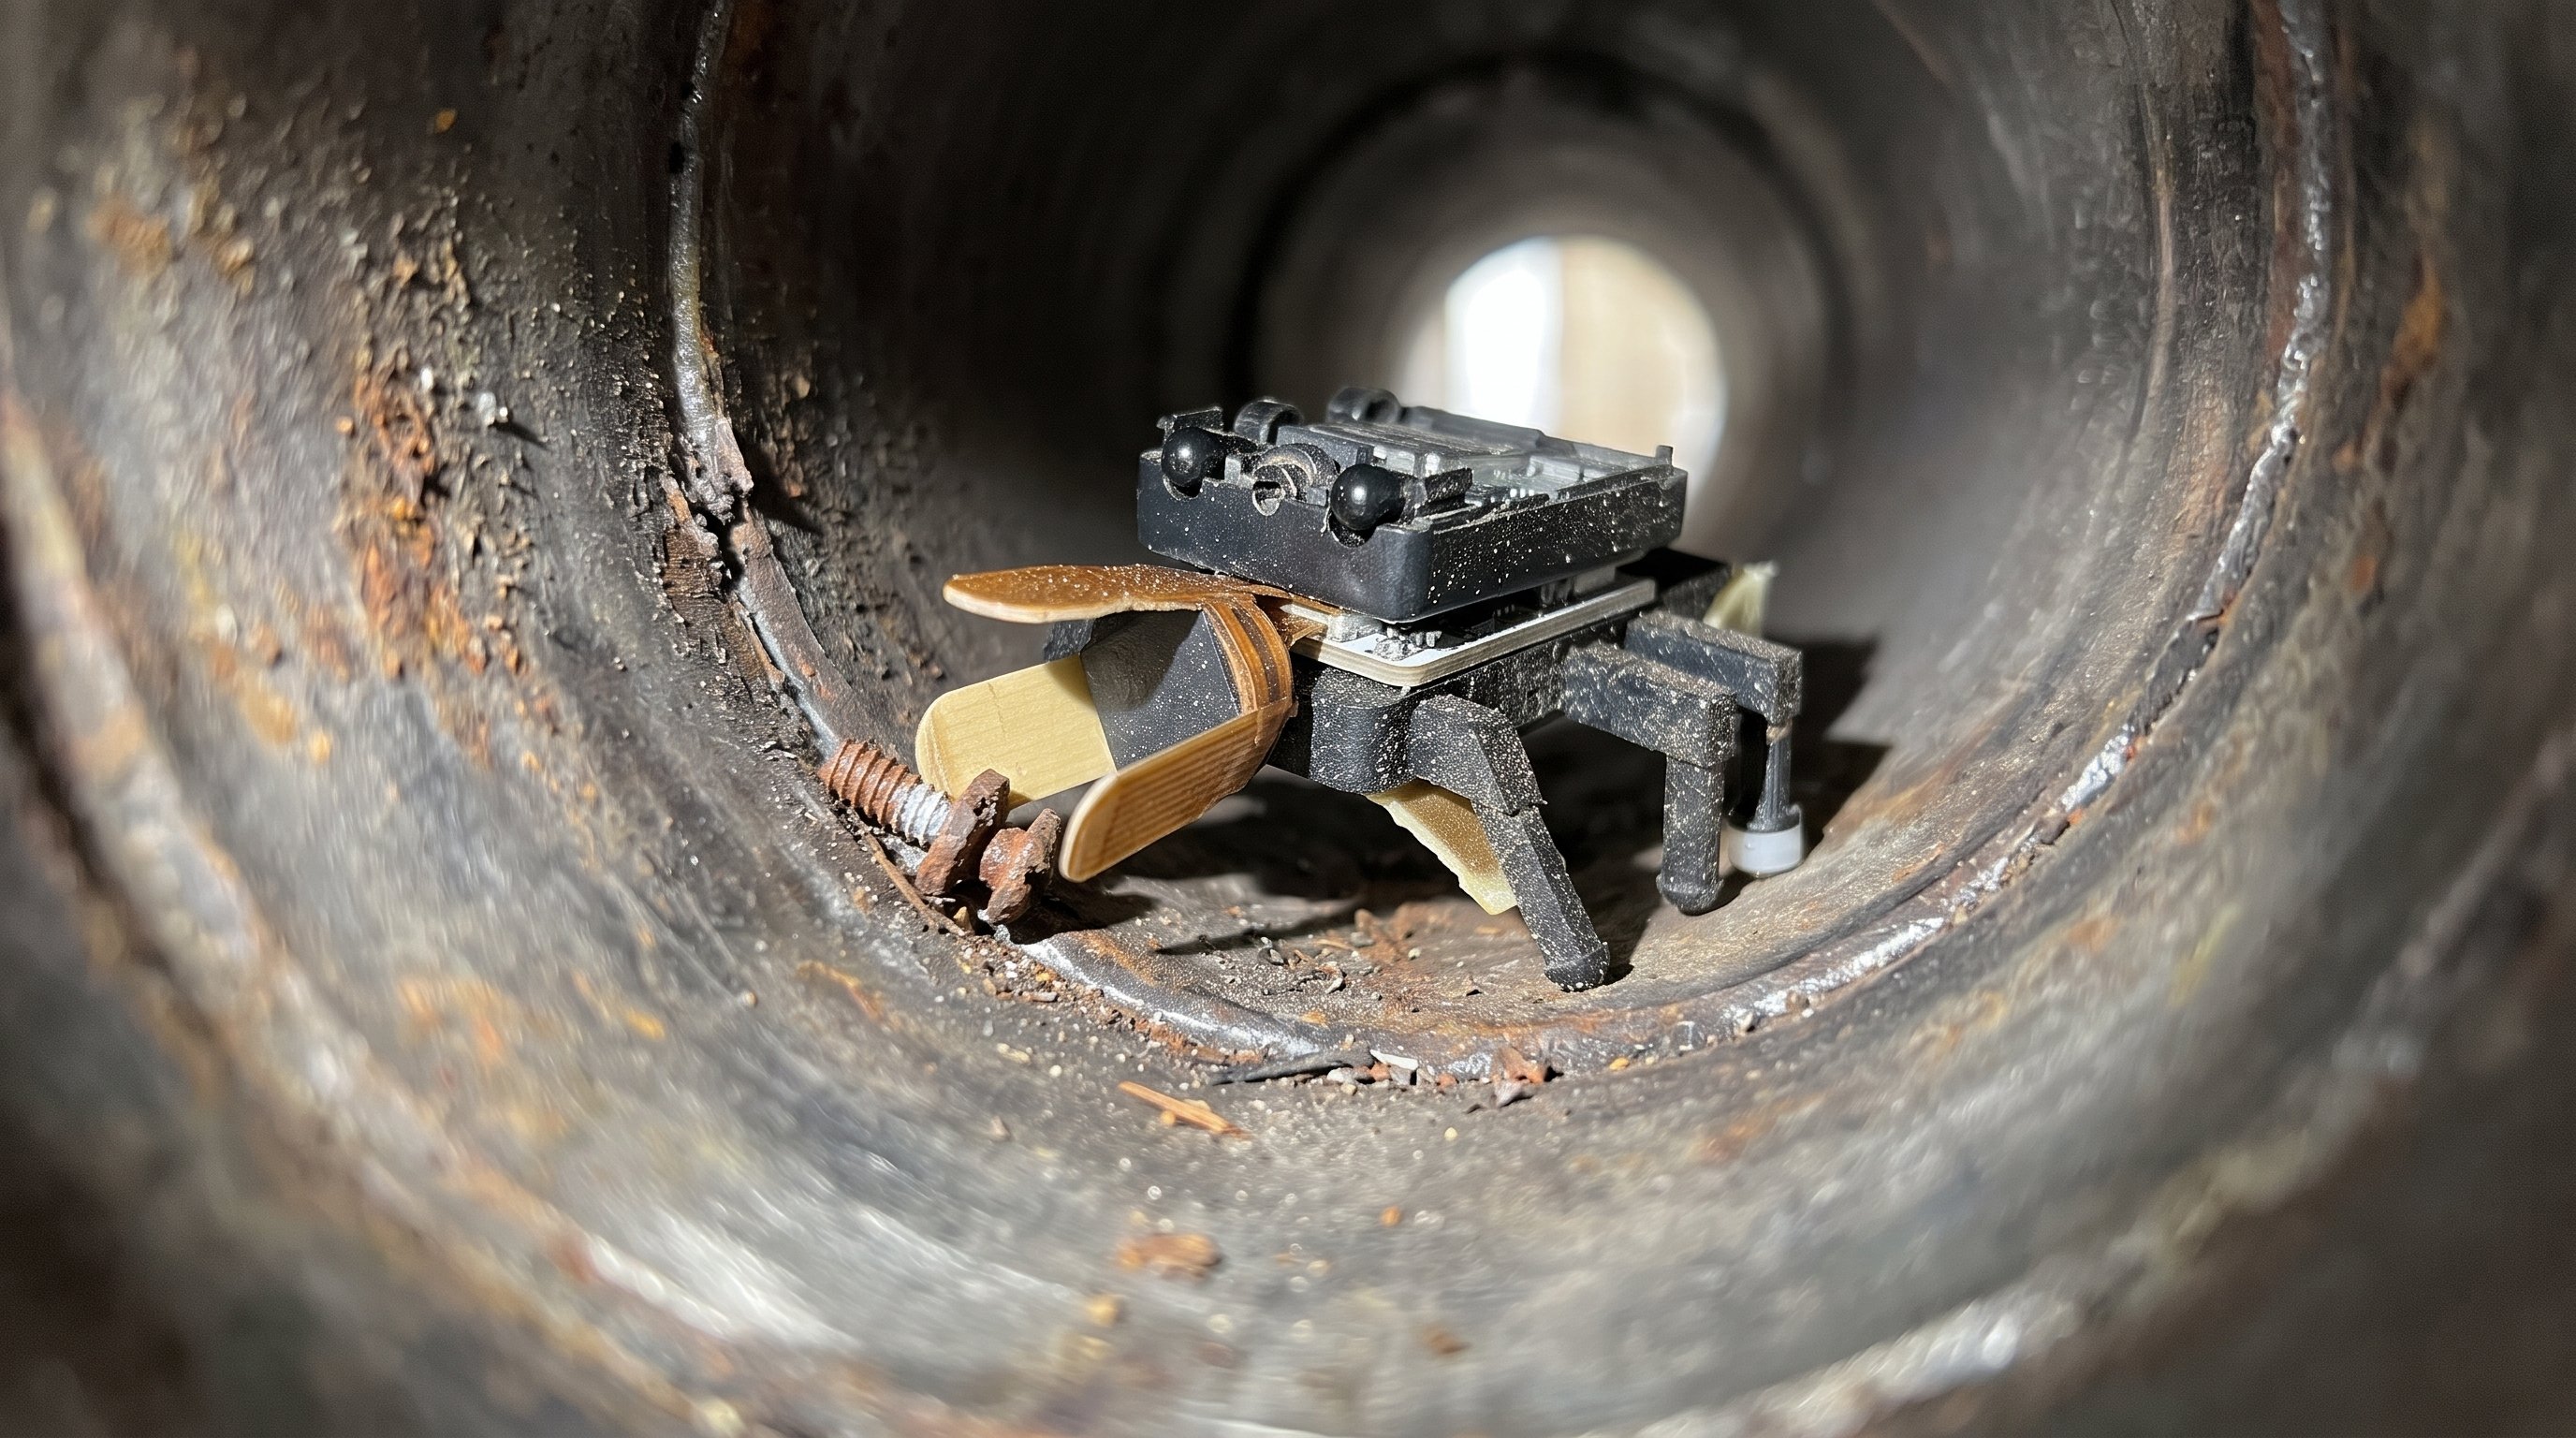
Bij de bouw van een schip moet veel worden gelast op plekken die voor mensen lastig of gevaarlijk te bereiken zijn: hoog tegen een stalen wand, tegen een plafond of tussen de obstakels in de grote stalen blokken waaruit een schip wordt opgebouwd. Het Zuid-Koreaanse bedrijf Diden Robotics heeft daar een robot voor gebouwd. Hun robot, genaamd Spider 30, heeft vier poten met magnetische voeten en kan zo over stalen wanden en plafonds lopen, met gereedschap op zijn rug.
Volgens Diden is de robot al ingezet bij grote Koreaanse scheepswerven en zitten lasnaden die hij maakte in schepen die nu worden gebouwd. De Koreaanse zakenkrant Maeil Business Newspaper meldde in mei 2026 dat Diden robots had verkocht aan enkele grote Koreaanse scheepsbouwers. In april 2026 was de Spider 30 te zien in de openingsvideo van NVIDIA GTC, een grote conferentie van de chipmaker, terwijl hij over een verticale scheepsromp liep.
Magneten die zonder stroom blijven vastzitten
De voeten werken met zogeheten elektropermanente magneten. Een gewone elektromagneet houdt alleen vast zolang er stroom door loopt. Bij dit type zet één korte stroomstoot de magneet aan of uit, en daarna blijft hij in die stand zonder dat er stroom nodig is. Alleen het omschakelen kost dus energie. De motoren, sensoren en computers van de robot hebben wel gewoon stroom nodig. Kleine lampjes in de voeten laten zien of een voet goed vastzit.
Volgens Diden houden de magneten tot 1.500 newton vast, vergelijkbaar met een gewicht van ruim 150 kilogram, en schakelen ze in 7 duizendste seconde om. De robot weegt 45 kilogram en kan 30 kilogram aan apparatuur dragen. Hij is ongeveer 96 centimeter lang, 46 centimeter breed en 49 centimeter hoog, en heeft twaalf aandrijvingen in zijn vier poten. Op de rug passen verwisselbare onderdelen: lasapparatuur, inspectieapparatuur of een robotarm.
Het bedrijf zegt dat de robot in minder dan 30 seconden van de vloer naar een wand overstapt. Hij loopt maximaal 0,1 meter per seconde, zes meter per minuut: een rustig tempo dat past bij precies werk.
Waarom een spin en geen hond
De eerste ontwerpen leken meer op een hond, vertelde medeoprichter en operationeel directeur Youngha Shin aan Yanko Design. Als zo'n robot zich op een wand zijwaarts draaide, kwamen de voeten niet altijd plat op het staal en kon hij omkantelen. Door de poten verder naar buiten te zetten, bleef het lichaam dichter tegen de wand en kregen de voeten beter contact.
Om te weten waar hij is, vergelijkt de robot wat zijn 3D-camera's zien met de digitale bouwtekening van het schip. Dieptecamera's brengen obstakels in de buurt in kaart. Diden maakt de onderdelen en de software zelf. Het bedrijf bouwt ook een techniek in waarbij de robot zijn bewegingen eerst in een computersimulatie leert, door heel vaak te proberen en te belonen wat goed gaat. Die aangeleerde bewegingen gaan daarna over naar de echte robot.
De volgende stap is laten zien dat de robot dag na dag betrouwbaar werkt op de werf: met steeds dezelfde laskwaliteit, weinig onderhoud en zo min mogelijk hulp van mensen. Hoeveel tijd en geld hij scheepswerven bespaart, moet die praktijk ook laten zien. De magneetvoeten werken alleen op staal, maar daar zijn schepen dan ook van gemaakt.
Wat betekent dit voor de weg naar de singulariteit?
Robots werkten in fabrieken lang vooral op een vaste plek, aan een lopende band. De Spider 30 laat zien dat een robot ook zelf naar het werk kan lopen, over muren en plafonds, en daar vakwerk kan doen. Dat lukt door drie dingen te combineren: lopen dat in een simulatie is geleerd, de weg vinden met een digitale bouwtekening en gereedschap dat je kunt wisselen. Werkt dat betrouwbaar op scheepswerven, dan kunnen zulke robots ook ander zwaar werk aan grote stalen constructies overnemen.