English
NVIDIA geeft gratis software vrij die menselijke bewegingen omzet voor robots
Met SOMA Retargeter kunnen ontwikkelaars een opgenomen beweging van een mens, zoals lopen of zwaaien, aanpassen aan het lichaam van een mensachtige robot. Robots kunnen met zo'n beweging als voorbeeld eerst op de computer oefenen.
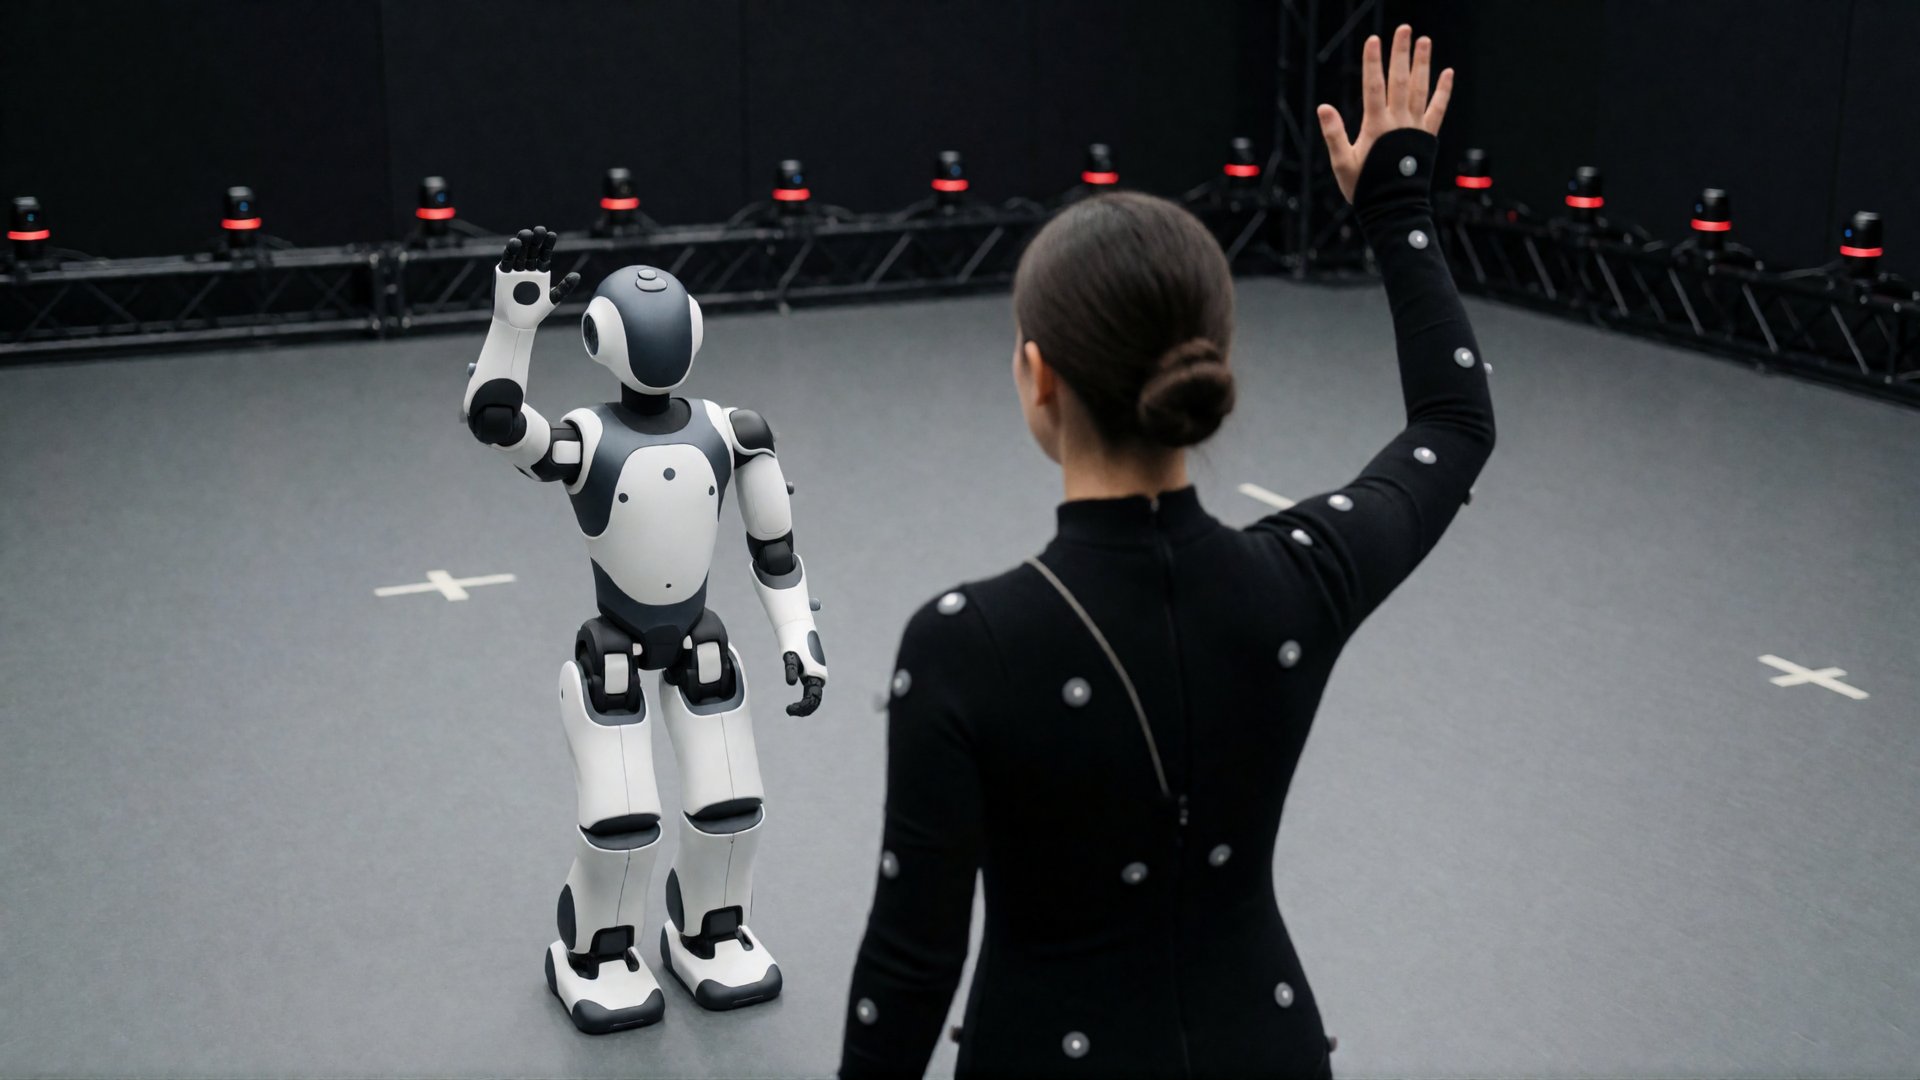
Wie een mensachtige robot wil leren lopen of zwaaien, kan beginnen bij een mens die het voordoet. Maar een robot kan zo'n beweging niet zomaar kopiëren: zijn armen en benen zijn anders lang, zijn gewrichten zitten op andere plekken en kunnen minder ver draaien. NVIDIA heeft daarom SOMA Retargeter vrijgegeven, gratis open-source software die een menselijke beweging aanpast aan het lichaam van een robot. legde het bedrijf in een blog uit hoe het werkt. Ontwikkelaars vinden het programma op GitHub, een website waar programmeurs code delen.
Van mens naar robot
Het programma werkt met bewegingen die op een vast digitaal skelet van NVIDIA staan, het SOMA-skelet. Zo'n beweging kan komen uit motion capture, waarbij een acteur in een pak met meetpunten wordt gefilmd. Ze kan ook uit een gewone video worden gehaald, of door een AI-model worden bedacht.
Eerst maakt het programma het menselijke skelet even groot als de robot. Daarna rekent het voor elk beeldje van de beweging uit hoe de gewrichten van de robot moeten staan om de houding zo goed mogelijk na te doen. Kan de robot niet alles precies volgen, dan bepalen instellingen welk lichaamsdeel voorgaat. Een aparte functie zorgt dat de voeten niet over de vloer glijden op momenten dat ze stil op de grond horen te staan. Het resultaat is een bestand met per beeldje de houding van de robot.
De huidige versie heeft kant-en-klare instellingen voor vijf mensachtige robots: de G1 en H2 van Unitree, de T1 van Booster en de X2 Ultra en A3T3 van AgiBot. Ontwikkelaars kunnen zelf een andere robot toevoegen. Er zitten voorbeeldbewegingen bij van het bedrijf Bones, dat bewegingen van mensen opneemt.
Oefenen voordat het echt is
Zo'n omgezette beweging is nog geen besturing, maar een voorbeeld. De robot moet daarna leren hoe hij zijn motoren aanstuurt om dat voorbeeld te volgen zonder om te vallen. Dat oefent hij eerst in een simulatie, een nagebootste wereld op de computer. Daar is ook te zien of hij in balans blijft en goed op de grond staat. NVIDIA raadt aan een beweging altijd eerst zo te testen voordat een echte robot hem uitvoert. Het programma is nog in een testfase, dus functies kunnen nog veranderen.
Volgens NVIDIA is MotionBricks, een AI-model dat vloeiende bewegingen maakt voor de Unitree G1, deels getraind met bewegingen die met deze software zijn omgezet. Het werd op een echte G1 getoond. In een losse proef leerde de kleine robot MicroDuck in een simulatie bewegen met omgezette bewegingen van mensen.
Wat betekent dit voor de weg naar de singulariteit?
Robots leren al van mensen. NVIDIA's GR00T 2 leerde onder meer van 100.000 uur beeld dat mensen vanuit hun eigen ogen filmden, en oefenen in een nagebootste wereld is voor robotmakers gewoon geworden. Nieuw is een gratis hulpmiddel dat één opgenomen beweging van een mens geschikt maakt voor robots van heel verschillende bouw. Dan hoeft niet elke robotmaker zelf acteurs in pakken te filmen: een beweging die één keer is opgenomen, kan voor veel robots dienen.
Daardoor krijgen robotmakers een reden om hun robot in zo'n gedeeld programma te laten opnemen. Met een robot waarvoor de instellingen al klaarstaan, gaan ontwikkelaars eerder aan de slag dan met een robot waarvoor ze alles zelf moeten uitzoeken. NVIDIA verdient niet aan de gratis software zelf, wel aan de chips waarop al dat oefenen draait. Als die lijn doorzet, groeit er een gedeelde verzameling menselijke bewegingen, zoals er nu enorme verzamelingen tekst zijn waar taalmodellen van leren. Een nieuwe robot begint dan niet meer bij nul, maar kan op de eerste dag al oefenen met duizenden bewegingen van mensen: lopen, tillen, iets aangeven. Dat maakt het goedkoper om robots te bouwen die straks in huis of in de zorg kunnen meehelpen.