English
Apple-onderzoekers trainen mensachtige robot in duizend virtuele kamers
Onderzoekers van Apple trainden de besturing van een mensachtige robot vooral in duizend virtuele kamers. In zes echte ruimtes die de robot nooit had gezien, lukten losse opdrachten volgens hen in 91 procent van de 360 proeven.
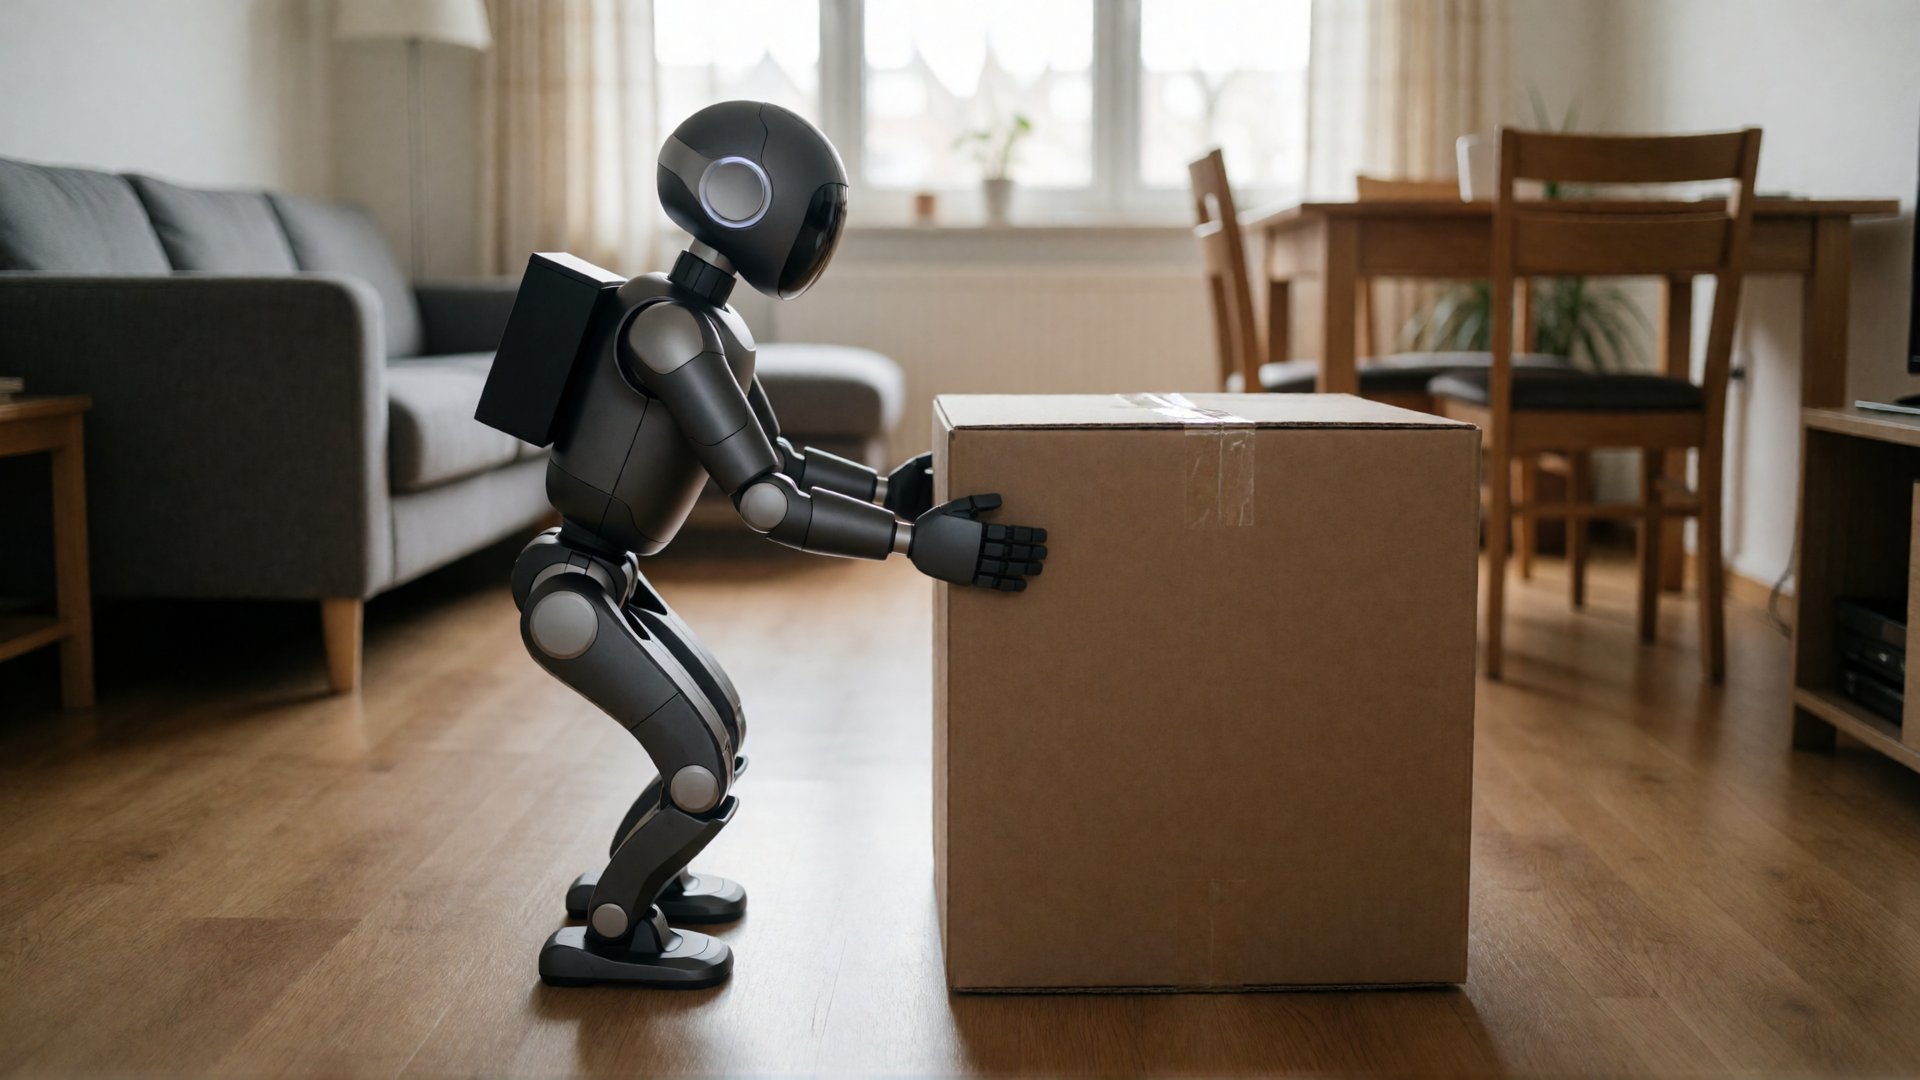
Een mensachtige robot die je in gewone taal vraagt om op een stoel te gaan zitten of een doos opzij te duwen: daarvoor moet hij zien waar hij is, de opdracht begrijpen en zijn hele lichaam goed bewegen. Onderzoekers van Apple beschrijven in een artikel van 4 november 2026 een systeem dat dit vooral leerde in een computersimulatie, een nagebootste wereld in de computer. Ze noemen het HALO.
Bij de proef met een mensachtige robot van het Chinese merk Unitree, het model G1, lukten de opdrachten volgens de onderzoekers in 91 procent van 360 pogingen. Dat gebeurde in zes echte ruimtes die de robot nooit eerder had gezien en die ook niet vooraf in kaart waren gebracht.
Waarom oefenen in een simulatie
Een robot leert zulke taken van voorbeelden: wat hij ziet, de opdracht en de bijpassende beweging. Vaak doet een mens die bewegingen voor, bijvoorbeeld door de robot op afstand te besturen. Elk uur aan voorbeelden kost dan minstens een uur werk van een mens. Daardoor groeit de hoeveelheid oefenmateriaal langzaam.
De onderzoekers lieten de computer daarom het meeste werk doen. Ze bouwden duizend virtuele kamers: woonkamers, kantoren en slaapkamers. Een AI-model dat had geleerd van echte mensenbewegingen, bedacht daarin hoe het lichaam van de robot moest bewegen. Automatische controles gooiden bewegingen weg die in het echt niet kunnen, zoals voeten die door de vloer zakken of over de grond glijden. Zo ontstond ongeveer 300 uur aan oefenmateriaal. Helemaal zonder mensen ging het niet: per nieuwe taak schreven de onderzoekers nog de opdrachten en een paar belangrijke houdingen voor.
Drie lagen op de robot zelf
Alles draait op de robot, zonder kabel naar buiten. Een Mac mini, een kleine computer van Apple, zit in een kastje op de rug. Daarop draait een bestaand taalmodel dat ook beelden begrijpt: Qwen3.6, een open model van het Chinese Alibaba. Dat model knipt een opdracht elke twee seconden op in kleine stappen. Een tweede onderdeel maakt met het camerabeeld een bewegingsplan voor de komende vijf seconden. Een derde onderdeel stuurt vijftig keer per seconde de gewrichten aan. Het gebruikt daarvoor een dieptecamera, die meet hoe ver alles weg is, en gegevens over de eigen houding van de robot.
De robot kon gaan zitten, naar een genoemd voorwerp lopen, zijwaarts door een halfopen deur stappen, onder een tafel door hurken en kruipen, en dozen duwen. Hij kon die vaardigheden ook achter elkaar uitvoeren, bijvoorbeeld eerst door een deur en dan naar een voorwerp lopen. Zulke reeksen lukten in de echte wereld in 70 procent van de gevallen, getest in één ruimte. Het ging vooral mis als het doel van de volgende stap nog buiten beeld was. De code en video's staan op de projectpagina van HALO. Apple heeft geen robot aangekondigd: HALO is een onderzoeksproject.
Wat betekent dit voor de weg naar de singulariteit?
Robots die in een simulatie leren lopen of een arm bewegen, zijn al gewoon. Nieuw aan HALO is dat ook het samenspel van kijken, een opdracht begrijpen en het hele lichaam bewegen uit de computer komt, in plaats van uit uren voordoen door mensen. Wie oefenmateriaal met rekenkracht maakt in plaats van met mensenwerk, kan voor hetzelfde geld veel meer kamers en opdrachten laten oefenen. En elke keer dat computers goedkoper worden, groeit het aantal situaties waarin een robot al eens heeft geoefend.
Dat zet andere robotbouwers onder druk. Een bedrijf dat vooral mensen bewegingen laat voordoen, betaalt voor elk nieuw uur oefenmateriaal ongeveer hetzelfde, terwijl een concurrent met simulaties bij elke nieuwe generatie computers goedkoper uit is. Omdat Apple de code openbaar maakt, kan iedereen de aanpak overnemen en verbeteren. HALO ziet nog alleen met camera's en raakt een voorwerp kwijt dat uit beeld verdwijnt; dat moet nog beter. Als de lijn doorzet, hoeft een huishoudrobot een huis niet eerst te leren kennen voordat hij er helpt, omdat hij al in duizenden kamers heeft geoefend die erop lijken. Voor iemand die slecht ter been is, kan zo'n robot dan gewoon de doos uit de gang duwen.