English
Baidu laat zelfrijdende auto's oefenen in een virtuele stad vol AI-weggebruikers
Het Chinese techbedrijf Baidu heeft Apollo World gepresenteerd: een AI-systeem dat een virtuele verkeerswereld maakt waarin zelfrijdende auto's oefenen. Andere auto's en voetgangers reageren daar zelf op wat de auto doet. Baidu test er zijn robotaxi's al mee.
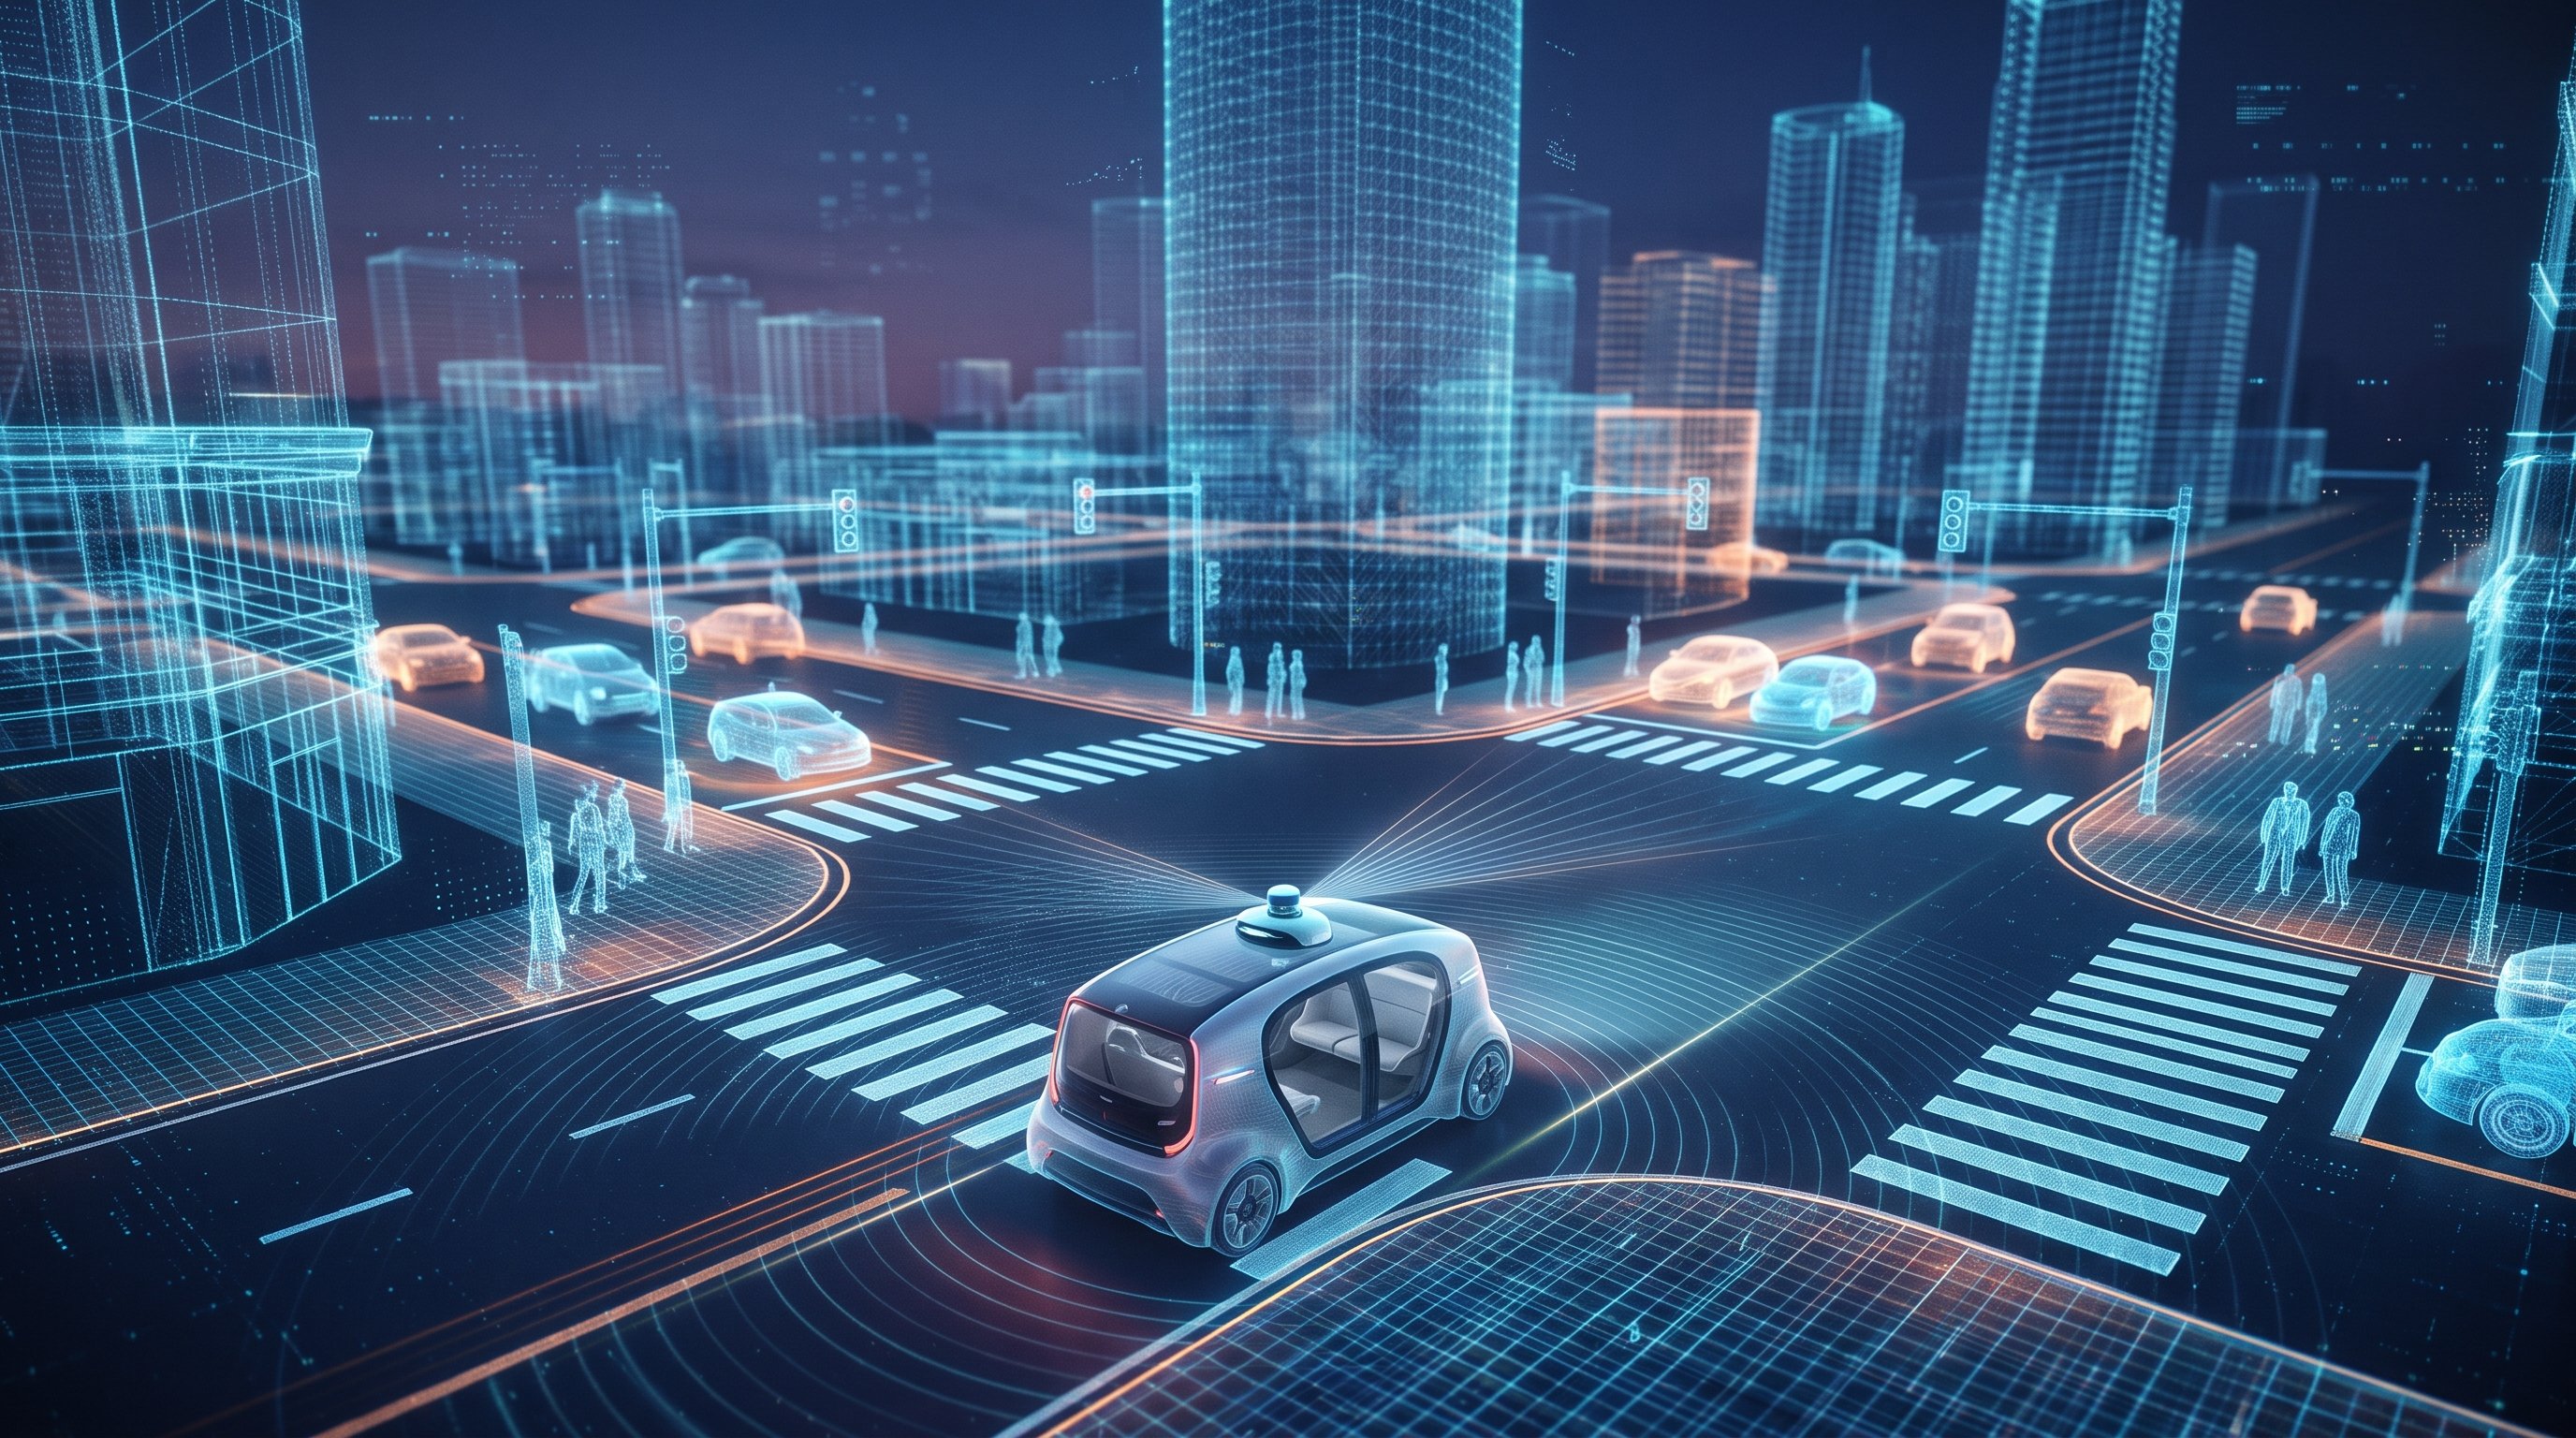
Een zelfrijdende auto moet heel veel lastige situaties hebben meegemaakt voordat hij zelfstandig de weg op mag: een fietser die plotseling oversteekt, een auto die invoegt zonder te kijken. Op de echte weg komen zulke momenten maar af en toe voor. Testen met een echte auto en een veiligheidschauffeur kost daardoor veel tijd en geld. Daarom oefenen bedrijven ook in computersimulaties.
Het Chinese techbedrijf Baidu heeft daarvoor nu Apollo World gepresenteerd. Het maakte het systeem op dinsdag 3 november bekend tijdens zijn AI Day in Shenzhen, melden het Chinese persbureau Xinhua en de autonieuwssite CnEVPost. Volgens Baidu wordt Apollo World al gebruikt om Apollo Go te testen, de robotaxidienst van het bedrijf.
Weggebruikers die zelf beslissen
Apollo World is een zogeheten wereldmodel: een AI-model dat een stukje van de echte wereld nabootst en voorspelt wat er het volgende moment gebeurt. In een gewone verkeerssimulatie volgen de andere auto's een vast script. Ze doen steeds hetzelfde, wat de zelfrijdende auto ook doet. In Apollo World zijn auto's, voetgangers en andere weggebruikers AI-agenten: AI-programma's die zelf beslissingen nemen. Remt de zelfrijdende auto, wisselt hij van rijstrook of geeft hij voorrang, dan reageren de anderen daarop. Zo lijkt de oefening veel meer op echt verkeer.
Het model maakt ook de beelden die de auto normaal met zijn sensoren ziet: camerabeelden en metingen van lidar, een laser die de afstand tot alles rond de auto meet. Het rijsysteem van de auto beslist op basis daarvan wat het doet. Daarna past de virtuele wereld zich aan en krijgt de auto nieuwe beelden. Zo oefent de auto in een doorlopende lus van kijken, beslissen en rijden.
Volgens Baidu kan een robotaxi in Apollo World ook een complete rit maken in een virtuele stad: van het aannemen van een boeking en het ophalen van een passagier tot het afzetten op de bestemming. Lastige situaties uit echte ritten worden in de simulatie nagebouwd, zodat ze steeds opnieuw getest kunnen worden. Het doel is dat een auto al veel virtuele kilometers heeft gemaakt voordat hij in een nieuwe stad de weg op gaat.
Dat kan veel tijd schelen. Volgens Xinhua schatten mensen uit de sector dat Apollo World 100.000 kilometer per dag kan rijden. Eén dag virtueel testen staat dan gelijk aan ongeveer drie jaar onafgebroken rijden met een echte testauto met veiligheidschauffeur.
Natuurwetten belangrijker dan mooie beelden
Wang Liang, hoofdarchitect van Baidu's afdeling voor zelfrijdende auto's, zei dat een wereldmodel vooral moet laten zien of een auto veilig rijdt. Mooie, echt ogende beelden zijn volgens hem niet genoeg: het model moet de natuurwetten en de logica van oorzaak en gevolg in het verkeer goed nabootsen. Baidu stelde daarom vijf eisen voor zulke modellen voor. Twee daarvan zijn de basis: oorzaak en gevolg moeten kloppen, en de wereld moet reageren op wat de auto doet. De andere drie meten hoe goed het model is: klopt de natuurkunde, blijft de wereld ook na lange tijd stabiel, en reageert het model snel genoeg?
Echte wegen blijven nodig
Baidu heeft geen cijfers gegeven over hoeveel goedkoper of veiliger het testen hiermee wordt. Een bijgewerkt rijsysteem moet ook nog steeds op de echte weg worden getest, schrijft CnEVPost. De simulatie komt dus naast de echte tests, niet in plaats daarvan.
Apollo Go rijdt volgens Baidu inmiddels in 28 steden wereldwijd. De robotaxi's hebben samen meer dan 350 miljoen kilometer zelfstandig gereden, waarvan ruim 240 miljoen kilometer helemaal zonder chauffeur aan boord. In Dubai vervoert de dienst al betalende klanten zonder chauffeur. In Londen test Baidu op de openbare weg met Uber en Lyft; met Lyft wil het daar in 2027 zonder bestuurder gaan rijden, als de toezichthouders akkoord gaan.
Wat betekent dit voor de weg naar de singulariteit?
Een zelfrijdende auto is eigenlijk een robot op wielen. Elke robot die in de echte wereld werkt, heeft hetzelfde probleem: oefenen in de echte wereld is traag, duur en soms gevaarlijk. Een virtuele wereld waarin andere AI's zich gedragen als echte weggebruikers maakt het mogelijk om veel meer en veel lastigere situaties te oefenen. Volgens Baidu kan dezelfde techniek ook worden gebruikt voor robots en andere machines die in de echte wereld werken. Lukt dat, dan kunnen robots sneller leren en komen zelfstandige machines die echt werk doen een stuk dichterbij.